ภาษา



มอเตอร์เกียร์กระแสตรงคืออะไร? ประเภท การใช้งาน และวิธีการทำงาน
 2026.04.15
 ข่าวอุตสาหกรรม
มอเตอร์เกียร์กระแสตรงคืออะไร? คำตอบโดยตรง
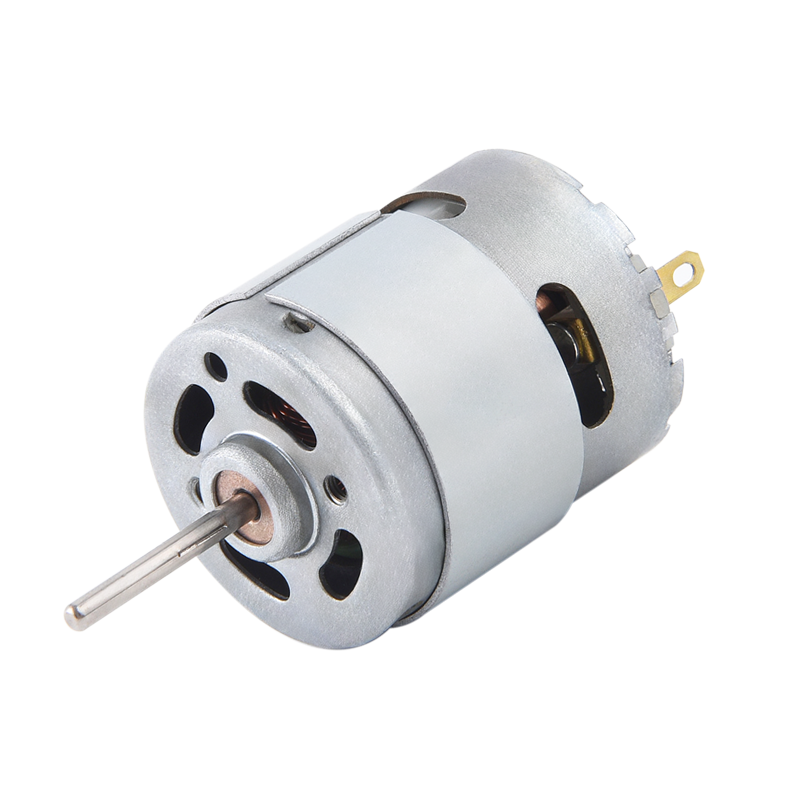
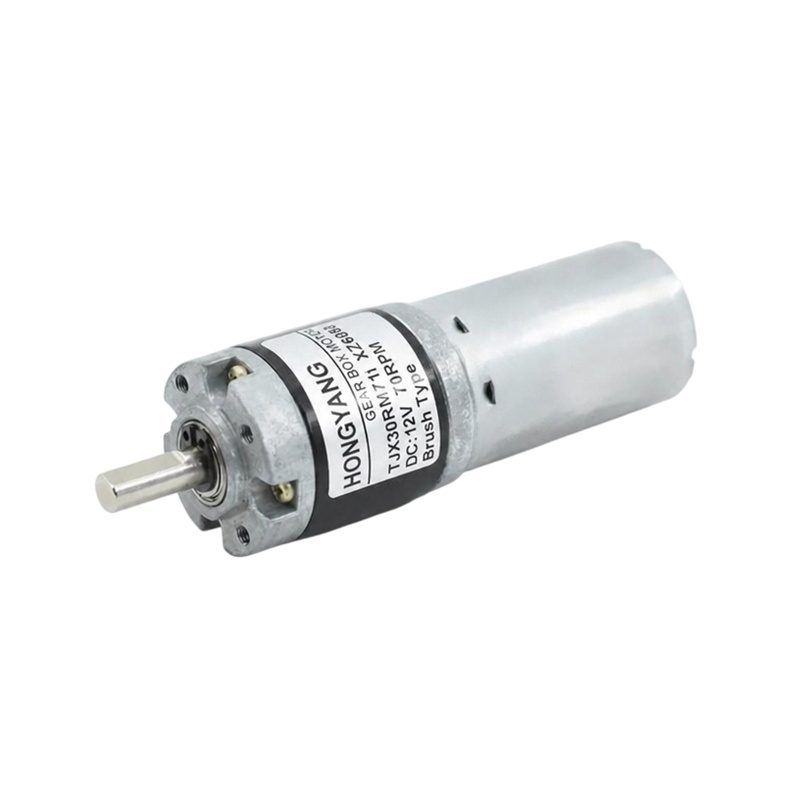
A ดี.ซี มอเตอร์เกียร์ เป็นมอเตอร์ไฟฟ้ากระแสตรงที่รวมเข้ากับชุดลดเกียร์ (กระปุกเกียร์) มอเตอร์แปลงพลังงานไฟฟ้าเป็นพลังงานกลในการหมุน ในขณะที่กระปุกเกียร์ที่แนบมาจะช่วยลดความเร็วเอาท์พุตและเพิ่มแรงบิดเอาท์พุตตามสัดส่วน ผลลัพธ์ที่ได้คือชุดขับเคลื่อนที่มีขนาดกะทัดรัดและครบครันในตัวเอง แรงบิดสูงที่ความเร็วต่ำ —การผสมผสานที่มอเตอร์กระแสตรงมาตรฐานเพียงอย่างเดียวไม่สามารถทำได้อย่างมีประสิทธิภาพ
ในทางปฏิบัติ: หากมอเตอร์กระแสตรงเปลือยหมุนที่ 5,000 รอบต่อนาที แต่คุณต้องใช้ 50 รอบต่อนาทีเพื่อขับเคลื่อนสายพานลำเลียงด้วยแรงดึงที่แข็งแกร่ง มอเตอร์เกียร์ที่มี อัตราทดเกียร์ 100:1 ส่งมอบได้ตรงตามนั้น—โดยเพิ่มแรงบิดประมาณ 100 เท่า (ลบการสูญเสียประสิทธิภาพของเกียร์ โดยทั่วไปคือ 70–95%)
มอเตอร์เกียร์กระแสตรงเป็นหนึ่งในส่วนประกอบการเคลื่อนไหวที่ใช้กันอย่างแพร่หลายที่สุดในงานวิศวกรรม โดยปรากฏในทุกอย่างตั้งแต่แขนหุ่นยนต์และรถเข็นไฟฟ้าไปจนถึงกระจกรถยนต์อัตโนมัติและสายการประกอบทางอุตสาหกรรม
มอเตอร์กระแสตรงทำงานอย่างไร: กลไกหลัก
การทำความเข้าใจเกี่ยวกับมอเตอร์เกียร์กระแสตรงจำเป็นต้องทำความเข้าใจกับระบบรวมทั้งสองที่ทำงานตามลำดับ
เวทีมอเตอร์กระแสตรง
เมื่อแรงดันไฟฟ้ากระแสตรงถูกจ่ายไปที่ขั้วอินพุตของมอเตอร์ กระแสจะไหลผ่านขดลวดกระดองภายในสนามแม่เหล็ก (สร้างโดยแม่เหล็กถาวรหรือแม่เหล็กไฟฟ้า) ปฏิกิริยานี้ทำให้เกิดแรงหมุน—แรงบิด—ที่หมุนเพลามอเตอร์ ความเร็วของการหมุนขึ้นอยู่กับแรงดันไฟฟ้าที่ใช้ ในขณะที่แรงบิดขึ้นอยู่กับกระแสไฟฟ้า มอเตอร์เกียร์กระแสตรงขนาดเล็กส่วนใหญ่ทำงาน 3V, 6V, 12V หรือ 24V แรงดันไฟฟ้า
เวทีกระปุกเกียร์
เพลามอเตอร์ป้อนเข้ากระปุกเกียร์โดยตรงซึ่งมีชุดเฟืองแบบตาข่าย แต่ละระดับเกียร์จะลดความเร็วลงตามอัตราส่วนคงที่และเพิ่มแรงบิดเป็นทวีคูณ ตัวอย่างเช่น กล่องเกียร์สองขั้นตอนที่มีอัตราส่วน 10:1 ในแต่ละขั้นตอนจะสร้างภาพรวม ลด 100:1 . เพลาเอาท์พุตของกระปุกเกียร์หมุนที่ 1/100 ของความเร็วมอเตอร์ แต่มีแรงบิดสูงถึง 100 เท่า (ก่อนจะสูญเสียประสิทธิภาพ)
การแลกเปลี่ยนความเร็วแรงบิด
นี่คือหลักการทางวิศวกรรมพื้นฐานเบื้องหลังมอเตอร์เกียร์ทุกตัว: ความเร็วและแรงบิดเป็นสัดส่วนผกผัน ที่กำลังไฟฟ้าเข้าที่กำหนด การเพิ่มอัตราทดเกียร์เป็นสองเท่าจะลดความเร็วเอาท์พุตลงครึ่งหนึ่ง และเพิ่มแรงบิดเอาท์พุตเป็นสองเท่า ช่วยให้วิศวกรปรับแต่งระบบขับเคลื่อนได้อย่างแม่นยำเพื่อให้ตรงกับความต้องการทางกลไกของการใช้งานใดๆ โดยไม่ต้องเปลี่ยนตัวมอเตอร์
ประเภทหลักของมอเตอร์เกียร์กระแสตรง
มอเตอร์เกียร์กระแสตรงแบ่งประเภทตามประเภทของมอเตอร์กระแสตรงที่ใช้และตามโครงร่างกระปุกเกียร์ แต่ละชุดค่าผสมเหมาะสมกับความต้องการด้านประสิทธิภาพที่แตกต่างกัน
ตามประเภทมอเตอร์
- มอเตอร์เกียร์ DC แบบแปรงถ่าน: ใช้แปรงถ่านและตัวสับเปลี่ยนเพื่อถ่ายโอนกระแสไปยังกระดองหมุน เรียบง่าย ต้นทุนต่ำ และควบคุมง่ายด้วยวงจร PWM พื้นฐาน แปรงสึกหรอตามกาลเวลา โดยทั่วไปต้องเปลี่ยนหลังจากนั้น 500–2,000 ชั่วโมง ของการดำเนินงาน พบได้ทั่วไปในของเล่น แอคทูเอเตอร์ และการใช้งานรอบต่ำ
- มอเตอร์เกียร์แบบไร้แปรงถ่าน DC (BLDC): กำจัดแปรงโดยใช้การสับเปลี่ยนทางอิเล็กทรอนิกส์ มีอายุการใช้งานยาวนานขึ้น (บ่อยครั้ง 10,000 ชม ) ประสิทธิภาพที่สูงขึ้น (85–95%) การรบกวนทางแม่เหล็กไฟฟ้าลดลง และการจัดการความร้อนที่ดีขึ้น ใช้ในอุปกรณ์ทางการแพทย์ โดรน และระบบอัตโนมัติที่มีความแม่นยำ
- มอเตอร์เกียร์ DC แบบไม่มีคอร์: กระดองไม่มีแกนเหล็ก จึงมีน้ำหนักเบามากและตอบสนองได้ดีโดยมีความเฉื่อยต่ำมาก เหมาะสำหรับเครื่องมือผ่าตัดแบบใช้มือถือ ขาเทียม และระบบกล้องที่การเคลื่อนไหวระดับไมโครที่รวดเร็วและแม่นยำมีความสำคัญ
ตามประเภทกระปุกเกียร์
- มอเตอร์เกียร์เดือย: ใช้เฟืองคู่ขนานแบบตัดตรง เรียบง่าย ประหยัด และมีจำหน่ายทั่วไป เสียงดังกว่าประเภทอื่นเล็กน้อยเนื่องจากการสบฟันกะทันหัน ดีที่สุดสำหรับการใช้งานที่มีความเร็วปานกลางและโหลดปานกลาง
- มอเตอร์เกียร์แบบขดลวด: เฟืองถูกตัดเป็นมุม เพื่อให้ฟันเข้ากันอย่างค่อยเป็นค่อยไป ซึ่งส่งผลให้ การทำงานราบรื่นและเงียบยิ่งขึ้น และสามารถรับน้ำหนักได้สูงกว่าเฟืองเดือย เป็นที่นิยมในระบบอัตโนมัติในสำนักงาน ระบบ HVAC และอุปกรณ์แปรรูปอาหาร
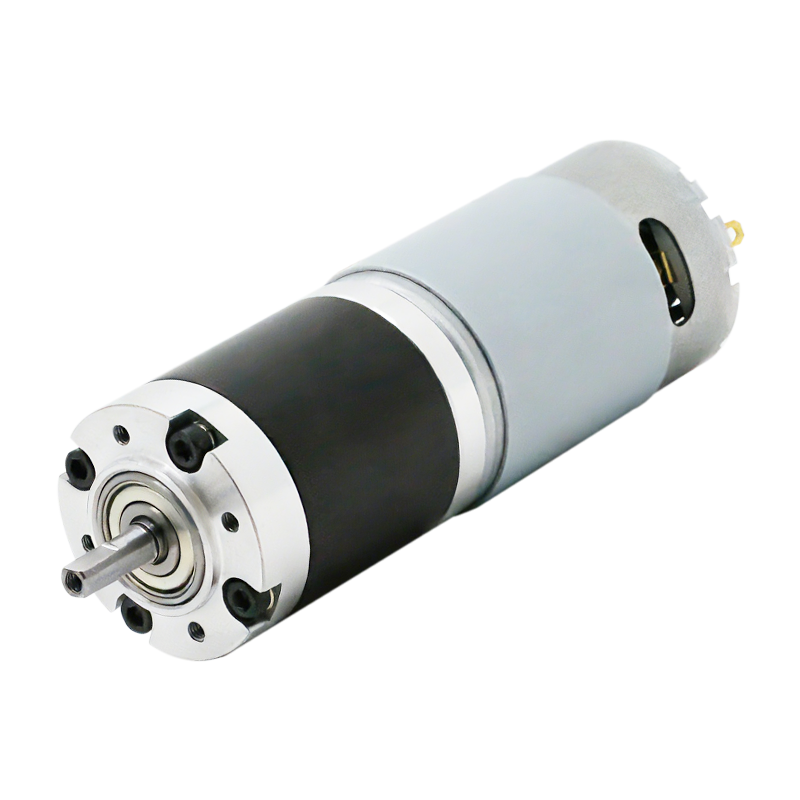
- มอเตอร์เกียร์ดาวเคราะห์: ประกอบด้วยเฟืองดวงอาทิตย์ตรงกลาง เฟืองดาวเคราะห์ที่อยู่รอบๆ และเฟืองวงแหวนรอบนอก การออกแบบนี้ประสบความสำเร็จ ความหนาแน่นของแรงบิดและอัตราทดเกียร์สูงมากถึง 1,000:1 ในรูปแบบทรงกระบอกขนาดกะทัดรัด นิยมใช้ในหุ่นยนต์ ยานพาหนะไฟฟ้า และแอคทูเอเตอร์ที่มีความแม่นยำสูง
- มอเตอร์เกียร์หนอน: ใช้สกรูตัวหนอนที่ประกบกับล้อตัวหนอน ทำให้มีอัตราส่วนการลดที่สูงมาก (สูงถึง 300:1 ในขั้นตอนเดียว) และ ล็อคตัวเองโดยธรรมชาติ เมื่ออำนาจถูกถอดออก เหมาะสำหรับลิฟต์ เครื่องเปิดประตู และการใช้งานใดๆ ที่ต้องรับน้ำหนักให้อยู่ในตำแหน่งโดยไม่ต้องเบรก
อธิบายข้อมูลจำเพาะที่สำคัญแล้ว
การเลือกมอเตอร์เกียร์กระแสตรงที่เหมาะสมจำเป็นต้องทำความเข้าใจพารามิเตอร์หลักเหล่านี้ การอ่านผิดแม้แต่ข้อเดียวอาจส่งผลให้มอเตอร์ขัดข้องหรือมีประสิทธิภาพต่ำกว่าปกติ
| ข้อมูลจำเพาะ | หน่วย | มันหมายถึงอะไร | ช่วงทั่วไป |
|---|---|---|---|
| แรงดันไฟฟ้าที่ได้รับการจัดอันดับ | วี (กระแสตรง) | แรงดันไฟฟ้าในการทำงานที่เหมาะสมที่สุด | 3V – 48V |
| ความเร็วขณะไม่โหลด | รอบต่อนาที | ความเร็วเพลาเอาท์พุตที่ไม่มีโหลด | 1 – 1,000 รอบต่อนาที |
| แรงบิดสูงสุด | N·m หรือ กก·ซม | แรงบิดเอาต์พุตที่ปลอดภัยอย่างต่อเนื่อง | 0.01 – 500 นิวตันเมตร |
| แรงบิดแผงลอย | N·m หรือ กก·ซม | แรงบิดสูงสุดที่ความเร็วเป็นศูนย์ | แรงบิดพิกัด 2–10× |
| อัตราทดเกียร์ | น:1 | การลดความเร็วอินพุตไปยังเอาต์พุต | 5:1 – 1,000:1 |
| ประสิทธิภาพ | % | กำลังแปลงเป็นเอาต์พุตที่มีประโยชน์ | 50% – 95% |
| จัดอันดับปัจจุบัน | A | กระแสดึงที่โหลดพิกัด | 0.05A – 30A |
| ระดับ IP | รหัสไอพี | ระดับการป้องกันฝุ่นและน้ำ | IP20 – IP67 |
กฎทั่วไปในการออกแบบ: เลือกมอเตอร์เกียร์ที่มีแรงบิดพิกัดอย่างน้อย 1.5–2 เท่าของแรงบิดโหลดที่คำนวณของการใช้งานของคุณเสมอ อัตราความปลอดภัยนี้คำนึงถึงการเพิ่มขึ้นอย่างรวดเร็วของการสตาร์ท การแปรผันของแรงเสียดทาน และความผันผวนของโหลดที่อาจเกินค่าสถานะคงที่ได้อย่างง่ายดาย
มอเตอร์เกียร์กระแสตรงกับมอเตอร์ประเภทอื่น
วิศวกรมักประเมินมอเตอร์เกียร์กระแสตรงเทียบกับทางเลือกอื่น นี่คือวิธีการเปรียบเทียบกับปัจจัยที่สำคัญที่สุด
| ปัจจัย | ดี.ซี Gear Motor | มอเตอร์เกียร์เอซี | สเต็ปเปอร์มอเตอร์ | เซอร์โวมอเตอร์ |
|---|---|---|---|---|
| แหล่งพลังงาน | ดี.ซี (battery/PSU) | สายไฟ AC | ดี.ซี (pulsed) | ดี.ซี or AC |
| การควบคุมความเร็ว | ง่าย (PWM/แรงดันไฟฟ้า) | ปานกลาง (จำเป็นต้องมี VFD) | ตามขั้นตอน | ยอดเยี่ยม (วงปิด) |
| แรงบิดที่ความเร็วต่ำ | สูง | ปานกลาง | สูง (but drops off) | สูงมาก |
| ความแม่นยำของตำแหน่ง | ต่ำ (วงเปิด) | ต่ำ | ดี (เปิดวง) | ยอดเยี่ยม |
| ราคา | ต่ำ – Moderate | ปานกลาง | ต่ำ – Moderate | สูง |
| การพกพา | ยอดเยี่ยม | แย่ | ดี | ดี |
ข้อได้เปรียบทางการแข่งขันที่แข็งแกร่งที่สุดของมอเตอร์เกียร์กระแสตรงคือ ความเรียบง่าย ต้นทุนต่ำ และความเข้ากันได้ของแบตเตอรี่ —ทำให้เป็นตัวเลือกเริ่มต้นสำหรับแอปพลิเคชันมือถือ แบบพกพา และคำนึงถึงต้นทุน
การใช้งานจริงของมอเตอร์เกียร์กระแสตรง
มอเตอร์เกียร์กระแสตรงถูกฝังอยู่ในกลุ่มผลิตภัณฑ์พิเศษต่างๆ ความสามารถรอบด้านมาจากแรงดันไฟฟ้า อัตราทดเกียร์ และฟอร์มแฟคเตอร์ที่มีให้เลือกมากมาย
ระบบยานยนต์
ยานพาหนะสมัยใหม่ประกอบด้วย มอเตอร์เกียร์ DC 20–70 ขึ้นอยู่กับรุ่น กระจกไฟฟ้าสำหรับขับเคลื่อนเหล่านี้ (โดยทั่วไปคือ 12V, 30–60 RPM), ระบบปรับเบาะนั่งไฟฟ้า, แอคทูเอเตอร์ประตูแบบผสมผสาน HVAC, ระบบที่ปัดน้ำฝนกระจกหน้ารถ และระบบช่วยพวงมาลัยเพาเวอร์ ข้อกำหนดด้านความน่าเชื่อถือในสภาพแวดล้อมของยานยนต์ผลักดันให้ใช้รุ่นไร้แปรงถ่านประสิทธิภาพสูงที่มีระดับ IP65
หุ่นยนต์และระบบอัตโนมัติ
ข้อต่อหุ่นยนต์ อุปกรณ์จับยึด และแท่นเคลื่อนที่ขึ้นอยู่กับมอเตอร์เกียร์กระแสตรงสำหรับการเคลื่อนไหวที่ควบคุม มอเตอร์เกียร์ดาวเคราะห์เป็นมาตรฐานของที่นี่ โดยมีอัตราทดเกียร์ตั้งแต่ 20:1 ถึง 500:1 โดยมีเส้นผ่านศูนย์กลางเล็กเพียง 22 มม. หุ่นยนต์เพื่อการศึกษา เช่น ที่ใช้แพลตฟอร์ม LEGO Technic และหุ่นยนต์ร่วมปฏิบัติงานทางอุตสาหกรรม (โคบอท) จากบริษัทอย่าง Universal Robots ต่างก็พึ่งพาเทคโนโลยีหลักนี้
อุปกรณ์การแพทย์และอุปกรณ์ช่วยเหลือ
การใช้เก้าอี้รถเข็นไฟฟ้า มอเตอร์เกียร์ DC แบบไร้แปรงถ่าน 24V ให้แรงบิด 80–150 นิวตันเมตร เพื่อเคลื่อนย้ายผู้ใช้อย่างปลอดภัยบนภูมิประเทศที่หลากหลาย ปั๊มแช่ หุ่นยนต์ผ่าตัด แขนขาเทียมแบบขับเคลื่อน และกลไกการปรับเตียงในโรงพยาบาล ล้วนขึ้นอยู่กับความแม่นยำและความน่าเชื่อถือของมอเตอร์เกียร์ DC ขนาดกะทัดรัด
เครื่องใช้ไฟฟ้าและเครื่องใช้ในบ้าน
ระบบม่านอัตโนมัติ สมาร์ทล็อค เครื่องทำลายกระดาษ เครื่องบดเอสเปรสโซ และที่เปิดกระป๋องไฟฟ้า ล้วนแต่ใช้มอเตอร์เกียร์กระแสตรงขนาดเล็ก โดยทั่วไปสิ่งเหล่านี้จะดำเนินการบน 6V-12V ด้วยอัตราทดเกียร์ระหว่าง 10:1 ถึง 100:1 ปรับสมดุลการทำงานที่เงียบพร้อมแรงบิดที่เพียงพอสำหรับงานประจำวัน
อุปกรณ์อุตสาหกรรม
ระบบสายพานลำเลียง เครื่องจักรบรรจุภัณฑ์ อุปกรณ์สิ่งทอ และเครื่องจักรกลการเกษตร ใช้มอเตอร์เกียร์ DC สำหรับงานหนักที่มีพิกัดตั้งแต่ 100W ถึงหลายกิโลวัตต์ มอเตอร์เฟืองตัวหนอนมีอยู่ทั่วไปในที่นี้เนื่องจากคุณสมบัติล็อคตัวเอง ซึ่งป้องกันการขับถอยหลังเมื่อไฟฟ้าดับ ซึ่งเป็นคุณสมบัติด้านความปลอดภัยที่สำคัญบนส่วนสายพานลำเลียงแนวตั้งหรือเอียง
วิธีเลือกมอเตอร์เกียร์กระแสตรงที่เหมาะสมสำหรับการใช้งานของคุณ
ปฏิบัติตามกระบวนการเลือกแบบมีโครงสร้างนี้เพื่อหลีกเลี่ยงข้อผิดพลาดด้านข้อมูลจำเพาะที่พบบ่อยที่สุด
- กำหนดแรงบิดโหลดของคุณ คำนวณหรือวัดแรงบิดที่การใช้งานของคุณต้องการที่เพลาเอาท์พุต รวมถึงแรงเสียดทาน ความเฉื่อย และโหลดทางลาดใดๆ เพิ่มก 1.5–2× ปัจจัยด้านความปลอดภัย เพื่อกำหนดความต้องการแรงบิดพิกัดขั้นต่ำของคุณ
- ตั้งค่าความเร็วเอาต์พุตที่คุณต้องการ กำหนดช่วง RPM ที่ต้องการที่เอาต์พุต เมื่อรวมกับเป้าหมายแรงบิดของคุณ จะช่วยกำหนดพิกัดกำลัง (กำลัง = แรงบิด × ความเร็วเชิงมุม)
- เลือกแรงดันไฟฟ้าของคุณ จับคู่แรงดันไฟฟ้าของมอเตอร์กับแหล่งพลังงานที่มีอยู่ของคุณ เช่น แบตเตอรี แหล่งจ่ายไฟ หรือระบบไฟฟ้าของยานพาหนะ ซึ่งจะทำให้รายชื่อผู้สมัครแคบลงอย่างมาก
- เลือกประเภทกระปุกเกียร์ ใช้ดาวเคราะห์เพื่อความหนาแน่นและความแม่นยำของแรงบิดสูง หนอนสำหรับล็อคตัวเอง ขดลวดสำหรับงานต่อเนื่องที่เงียบสงบ มุ่งสู่การใช้งานที่เรียบง่ายและต้นทุนต่ำ
- ตรวจสอบรอบการทำงาน มอเตอร์หน้าที่ต่อเนื่อง (S1) ได้รับการจัดอันดับเพื่อการทำงานที่ยั่งยืน มอเตอร์หน้าที่ไม่ต่อเนื่อง (S2, S3) สามารถรองรับโหลดสูงสุดที่สูงกว่าได้ แต่ต้องมีช่วงพัก การขับมอเตอร์เกินรอบการทำงานเป็นสาเหตุที่พบบ่อยที่สุดของความล้มเหลวก่อนเวลาอันควร
- พิจารณาข้อกำหนดด้านสิ่งแวดล้อม สำหรับสภาพแวดล้อมกลางแจ้งหรือสภาพแวดล้อมที่มีการชะล้าง ให้ระบุ IP54 หรือสูงกว่า . สำหรับการแปรรูปอาหาร ต้องใช้ตัวเครื่องที่ทำจากสเตนเลสสตีลและสารหล่อลื่นที่เป็นไปตามมาตรฐาน NSF
- ปัจจัยในวิธีการควบคุม การควบคุมการเปิด/ปิดอย่างง่ายต้องการเพียงรีเลย์หรือสวิตช์ MOSFET ความเร็วตัวแปรต้องใช้ตัวควบคุม PWM การควบคุมตำแหน่งแบบวงปิดต้องใช้มอเตอร์ที่ติดตั้งตัวเข้ารหัสและตัวควบคุมการเคลื่อนไหว
การควบคุมมอเตอร์เกียร์กระแสตรง: วิธีการและส่วนประกอบ
มอเตอร์เกียร์กระแสตรงเป็นหนึ่งในส่วนประกอบขับเคลื่อนที่ง่ายที่สุดในการควบคุมด้วยระบบอิเล็กทรอนิกส์ ซึ่งมีส่วนทำให้โดดเด่นในระบบที่ใช้พลังงานจากแบตเตอรี่และไมโครคอนโทรลเลอร์
การควบคุมความเร็วพีเอ็มดับเบิลยู
การปรับความกว้างพัลส์ (PWM) จะแปรผันแรงดันไฟฟ้าเฉลี่ยที่ส่งไปยังมอเตอร์โดยการเปิดและปิดเครื่องอย่างรวดเร็ว ก รอบการทำงาน 50% ที่ 12V ให้พลังงานเทียบเท่ากับค่าเฉลี่ย 6V ซึ่งลดความเร็วลงครึ่งหนึ่งโดยประมาณ PWM มีประสิทธิภาพ (สูญเสียน้อยกว่า 5% ในวงจรที่ออกแบบอย่างดี) และช่วยให้สามารถปรับความเร็วได้อย่างราบรื่นแบบไม่มีขั้นตอนจากไมโครคอนโทรลเลอร์ เช่น Arduino หรือ Raspberry Pi
H-Bridge สำหรับการควบคุมแบบสองทิศทาง
วงจร H-bridge ประกอบด้วยสวิตช์สี่ตัวที่จัดเรียงเป็นรูปตัว "H" รอบๆ มอเตอร์ ด้วยการเปิดใช้งานคู่สวิตช์ที่แตกต่างกัน ทิศทางกระแสไฟที่ผ่านมอเตอร์จะกลับด้าน และการหมุนกลับด้าน ไอซี H-bridge เช่น L298N, DRV8833 หรือ TB6612FNG มีการใช้กันอย่างแพร่หลายในโครงการวิทยาการหุ่นยนต์เพื่อการควบคุมแบบสองทิศทางที่สะดวก โดยมีพิกัดกระแสตั้งแต่ 0.6A ถึง 4A
ตัวเข้ารหัสสำหรับการตอบสนองตำแหน่งและความเร็ว
การเพิ่มตัวเข้ารหัสการสร้างพื้นที่สี่เหลี่ยมจัตุรัสให้กับเพลามอเตอร์ทำให้ได้ข้อมูลความเร็วและตำแหน่งแบบเรียลไทม์ มอเตอร์เกียร์กระแสตรงหลายรุ่นมีตัวเข้ารหัสในตัวซึ่งมีความละเอียดที่ 64 ถึง 1,000 จำนวนนับต่อการปฏิวัติ . ซึ่งช่วยให้สามารถควบคุม PID แบบวงปิดได้ โดยที่ระบบจะปรับแรงดันไฟฟ้าโดยอัตโนมัติเพื่อรักษาความเร็วเป้าหมายหรือไปถึงตำแหน่งที่แม่นยำ โดยเปลี่ยนมอเตอร์เกียร์ธรรมดาให้เป็นแอคชูเอเตอร์ที่มีความแม่นยำและมีความสามารถ
โหมดความล้มเหลวทั่วไปและวิธีการป้องกัน
มอเตอร์เกียร์กระแสตรงมีความทนทาน แต่สภาวะการทำงานที่เฉพาะเจาะจงจะเร่งการสึกหรอและทำให้เกิดความเสียหายก่อนเวลาอันควร
- การบรรทุกเกินพิกัดเกินแรงบิดแผงลอย: การทำงานอย่างต่อเนื่องที่แผงลอยทำให้เกิดการดึงกระแสมากเกินไป (มักมีกระแสพิกัด 5–10×) ทำให้ขดลวดร้อนเกินไปอย่างรวดเร็ว ป้องกันด้วยวงจรจำกัดกระแสหรือสวิตช์ตัดความร้อนเสมอ
- การหล่อลื่นเกียร์ล้มเหลว: เกียร์แห้งสึกหรอเร็วขึ้นแบบทวีคูณ กระปุกเกียร์ดาวเคราะห์และเดือยใช้จาระบีที่สามารถแห้งได้หลังจากผ่านไปหลายปี อัดจาระบีกระปุกเกียร์ที่ปิดสนิทตามช่วงเวลาที่ผู้ผลิตแนะนำ หรือเลือกกระปุกเกียร์แบบอ่างน้ำมันสำหรับการใช้งานที่มีอายุการใช้งานยาวนาน
- การสึกหรอของแปรง (มอเตอร์แบบมีแปรงถ่าน): ตรวจสอบแปรงทุกๆ 500–1,000 ชั่วโมง แปรงที่สึกหรอจะทำให้เกิดประกายไฟ มีสัญญาณรบกวนทางไฟฟ้าเพิ่มขึ้น และในที่สุดตัวสับเปลี่ยนก็เสียหาย เปลี่ยนแปรงก่อนที่จะสึกหรอจนถึงความยาวขั้นต่ำที่ระบุไว้บนที่วางแปรง
- ความชื้นเข้า: น้ำกัดกร่อนขดลวดและปนเปื้อนสารหล่อลื่นเกียร์ จับคู่ระดับ IP กับสภาพแวดล้อมเสมอ อย่าใช้มอเตอร์ระดับ IP20 ในสถานที่กลางแจ้งหรือบริเวณที่เสี่ยงต่อการกระเซ็น
- แรงดันไฟกระชาก: Back-EMF เมื่อมอเตอร์ปิดอาจทำให้วงจรไดรเวอร์เสียหายได้ เพิ่มก.เสมอ ฟลายแบ็คไดโอด ข้ามขั้วมอเตอร์เพื่อยึดแรงดันไฟกระชากเมื่อใช้ทรานซิสเตอร์หรือไดรเวอร์ MOSFET
ข่าว
-
ต้นกำเนิดมอเตอร์กระแสตรงแบบแปรงถ่านและพื้นฐานทางกายภาพ ที่ แปรงมอเตอร์กระแสตรง เป็นผู้บุกเบิกในการแปลงพลังงานไฟฟ้าเป็นการเคลื่อนที่เชิงกล และมีประวัติศาสตร์ที่เ...
อ่านเพิ่มเติม -
ทุกวันนี้ใครยังคงใช้มอเตอร์กระแสตรงแบบมีแปรงถ่านอยู่บ้าง? มอเตอร์กระแสตรงแบบมีแปรงถ่านในเครื่องใช้ไฟฟ้าขนาดเล็ก แม้ว่าการนำเทคโนโลยีมอเตอร์แบบไร้แปรงถ่านมาใช้เพิ่มมากข...
อ่านเพิ่มเติม -
การใช้งานมอเตอร์กระแสตรงแบบแปรงถ่านในอุปกรณ์อิเล็กทรอนิกส์และอุปกรณ์อัจฉริยะ บทบาทของมอเตอร์กระแสตรงแบบแปรงถ่านในการออกแบบอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค แ...
อ่านเพิ่มเติม
 บ้าน
เกี่ยวกับเรา
ข่าว


ลิขสิทธิ์ © Yuyao Hongyang Micromotor Co., Ltd. สงวนลิขสิทธิ์.