Eng



มอเตอร์เกียร์ทำงานอย่างไร? คู่มือฉบับสมบูรณ์
 2026.04.22
 ข่าวอุตสาหกรรม
A มอเตอร์เกียร์ ทำงานโดยการรวมมอเตอร์ไฟฟ้ากับตัวลดเกียร์ (กระปุกเกียร์) ไว้ในหน่วยเดียว มอเตอร์สร้างเอาต์พุตการหมุนด้วยความเร็วสูง และกระปุกเกียร์จะใช้ชุดเฟืองแบบตาข่ายเพื่อ ลดความเร็วนั้นพร้อมกับเพิ่มแรงบิดตามสัดส่วน . ผลลัพธ์ที่ได้คือระบบขับเคลื่อนขนาดกะทัดรัดที่ให้การหมุนที่ช้าและทรงพลัง ตรงกับความต้องการใช้งานทางกลส่วนใหญ่
ตัวอย่างเช่น มอเตอร์หมุนที่ 1,400 รอบต่อนาที จับคู่กับกระปุกเกียร์ 70:1 ทำให้เกิดความเร็วเพลาเอาท์พุตเพียง 20 รอบต่อนาที แต่มีแรงบิด มากถึง 70 เท่า มากกว่าที่มอเตอร์เพียงอย่างเดียวสามารถให้ได้ (ลบการสูญเสียประสิทธิภาพ) หลักการนี้ใช้ไม่ว่าคุณจะใช้มอเตอร์เกียร์อุตสาหกรรมขนาดใหญ่ขับเคลื่อนสายพานลำเลียงหรือก มอเตอร์เกียร์ขนาดเล็ก หมุนกลไกภายในเครื่องเปิดม่านอัตโนมัติ
หลักการทำงานหลัก: การลดความเร็วและการคูณแรงบิด
ฟิสิกส์พื้นฐานเบื้องหลังมอเตอร์เกียร์ทุกตัวคืออัตราทดเกียร์ เมื่อเฟืองขับขนาดเล็ก (เฟือง) ประกบกับเฟืองขับที่ใหญ่กว่า เฟืองขับจะหมุนได้ช้ากว่าแต่ออกแรงในการหมุนมากกว่า ความสัมพันธ์นั้นตรงและคาดเดาได้:
- ความเร็วเอาท์พุต = ความเร็วอินพุต KW อัตราทดเกียร์
- แรงบิดเอาท์พุต = แรงบิดอินพุต × อัตราทดเกียร์ × ประสิทธิภาพ
ประสิทธิภาพของมอเตอร์เกียร์โดยทั่วไปมีตั้งแต่ 85% ถึง 98% ขึ้นอยู่กับประเภทเกียร์ โดยมีเฟืองเกลียวที่ปลายสูงและเฟืองตัวหนอนที่ปลายล่าง การสูญเสียประสิทธิภาพนี้เป็นเพียง "ต้นทุน" เดียวของการคูณแรงบิด - พลังงานที่เหลือจะถูกแปลงเป็นงานเชิงกลที่ใช้งานได้
ในกระปุกเกียร์แบบหลายขั้น แต่ละระดับเกียร์จะคูณอัตราส่วน สองขั้นตอน 7:1 แต่ละขั้นตอนจะสร้างอัตราส่วนรวม 49:1 สามขั้นตอนสามารถบรรลุอัตราส่วนที่เกิน 1,000:1 ในตัวเครื่องขนาดกะทัดรัด ซึ่งเป็นวิธีที่มอเตอร์เกียร์ขนาดเล็กขนาดเท่ากำปั้นสามารถเคลื่อนย้ายภาระที่หนักมากด้วยความเร็วที่ควบคุมได้ช้าจนแทบจะมองไม่เห็น
ส่วนประกอบสำคัญภายในมอเตอร์เกียร์
การทำความเข้าใจสิ่งที่อยู่ภายในมอเตอร์เกียร์จะช่วยวินิจฉัยปัญหา เลือกหน่วยที่เหมาะสม และคาดการณ์ความต้องการในการบำรุงรักษา มอเตอร์เกียร์ทุกตัวมีระบบย่อยแกนเดียวกัน โดยไม่คำนึงถึงขนาดหรือประเภท
- มอเตอร์ไฟฟ้า: ผู้เสนอญัตติสำคัญ — แปลงพลังงานไฟฟ้าเป็นพลังงานหมุนเวียน อาจเป็น AC (เหนี่ยวนำ), DC (แบบมีแปรงหรือไร้แปรงถ่าน) หรือสเต็ปเปอร์/เซอร์โว ขึ้นอยู่กับการใช้งาน เพลามอเตอร์เชื่อมต่อโดยตรงกับสเตจแรกของกระปุกเกียร์
- อินพุตเพลาและเฟืองเกียร์: เพลาความเร็วสูงที่ยื่นออกมาจากมอเตอร์เข้าสู่กระปุกเกียร์ เฟืองขับ (เฟืองเล็ก) ที่ติดตั้งอยู่บนเพลานี้จะเริ่มกระบวนการลดความเร็ว
- รถไฟเกียร์: ขั้นหนึ่งของเฟืองประสานที่จัดเรียงเพื่อลดความเร็วและเพิ่มแรงบิดอย่างต่อเนื่อง แต่ละสเตจจะมีเกียร์คนขับและเกียร์ขับเคลื่อน
- เพลาขาออก: เพลาสุดท้ายที่มีความเร็วต่ำซึ่งส่งกำลังให้กับโหลดที่ขับเคลื่อน อาจเป็นของแข็ง กลวง หรือหน้าแปลน ขึ้นอยู่กับการกำหนดค่าการติดตั้ง
- ที่อยู่อาศัยกระปุกเกียร์: ล้อมรอบและจัดตำแหน่งส่วนประกอบเกียร์ทั้งหมด โดยทั่วไปแล้วจะเป็นเหล็กหล่อ อลูมิเนียมอัลลอยด์ หรือพลาสติกวิศวกรรม ยังทำหน้าที่เป็นแหล่งกักเก็บน้ำมันในการออกแบบแบบหล่อลื่นอีกด้วย
- ตลับลูกปืนและซีล: รองรับน้ำหนักเพลาและป้องกันการรั่วซึมของสารหล่อลื่น การเลือกตลับลูกปืนส่งผลโดยตรงต่อความสามารถในการรับน้ำหนักและอายุการใช้งาน
- ระบบหล่อลื่น: การหล่อลื่นแบบกระเซ็น (อ่างน้ำมัน) ในหน่วยขนาดใหญ่ แบริ่งซีลอัดจาระบีในมอเตอร์เกียร์ขนาดเล็กและการออกแบบที่ไม่ต้องบำรุงรักษา
ประเภทของมอเตอร์เกียร์และวิธีการทำงานที่แตกต่างกัน
ประเภทของกระปุกเกียร์ที่ใช้จะกำหนดประสิทธิภาพของมอเตอร์เกียร์ ระดับเสียง ช่วงอัตราทดเกียร์ และการวางแนวทางกายภาพ การเลือกประเภทที่ไม่ถูกต้องเป็นหนึ่งในข้อผิดพลาดทางวิศวกรรมแอปพลิเคชันที่พบบ่อยที่สุด
มอเตอร์เกียร์เดือย
ใช้เฟืองตัดตรงที่มีฟันขนานกับแกนเพลา เรียบง่าย ราคาไม่แพง และมีประสิทธิภาพสูง ( 95–98% ต่อด่าน ) แต่ทำให้เกิดเสียงดังมากขึ้นเนื่องจากการสบฟันกะทันหัน พบได้ทั่วไปในเครื่องพิมพ์ เครื่องใช้ไฟฟ้าขนาดเล็ก และไดรฟ์อุตสาหกรรมความเร็วต่ำ รูปแบบที่ใช้กันอย่างแพร่หลายที่สุดในมอเตอร์เกียร์ขนาดเล็กสำหรับการใช้งานที่คำนึงถึงต้นทุน
มอเตอร์เกียร์แบบเฮลิคอล
ใช้ฟันเฟืองที่ทำมุมซึ่งค่อย ๆ เคลื่อนผ่านหน้าฟัน ทำให้การทำงานราบรื่นและเงียบกว่าเฟืองตรง ประสิทธิภาพถึง 96–98% และสามารถรองรับแรงบิดที่สูงขึ้นและมีการสั่นสะเทือนน้อยลง ใช้กันอย่างแพร่หลายในไดรฟ์สายพานลำเลียง เครื่องผสม และเครื่องจักรบรรจุภัณฑ์ ฟันที่ทำมุมจะสร้างแรงขับในแนวแกนซึ่งต้องถูกดูดซับโดยตลับลูกปืนกันรุน
มอเตอร์เกียร์หนอน
ใช้สกรูเกลียว (ตัวหนอน) ประกบกับล้อตัวหนอนที่มุม 90° ให้อัตราทดเกียร์ที่สูงมาก — โดยทั่วไป 5:1 ถึง 100:1 ในขั้นตอนเดียว — ในตัวเครื่องที่มีขนาดกะทัดรัดเป็นพิเศษ ข้อเสียเปรียบหลักคือประสิทธิภาพ: โดยทั่วไปแล้วมอเตอร์เฟืองตัวหนอนจะทำงานที่ ประสิทธิภาพ 50–90% โดยอัตราส่วนที่สูงกว่าจะมีประสิทธิภาพน้อยลงเนื่องจากการสัมผัสกับฟันแบบเลื่อน การกำหนดค่าเฟืองตัวหนอนหลายแบบเป็นแบบล็อคตัวเอง — โหลดไม่สามารถขับเคลื่อนมอเตอร์ถอยหลังได้ — ทำให้เหมาะสำหรับการยก เครื่องเปิดประตู และการวางตำแหน่ง
มอเตอร์เกียร์ดาวเคราะห์
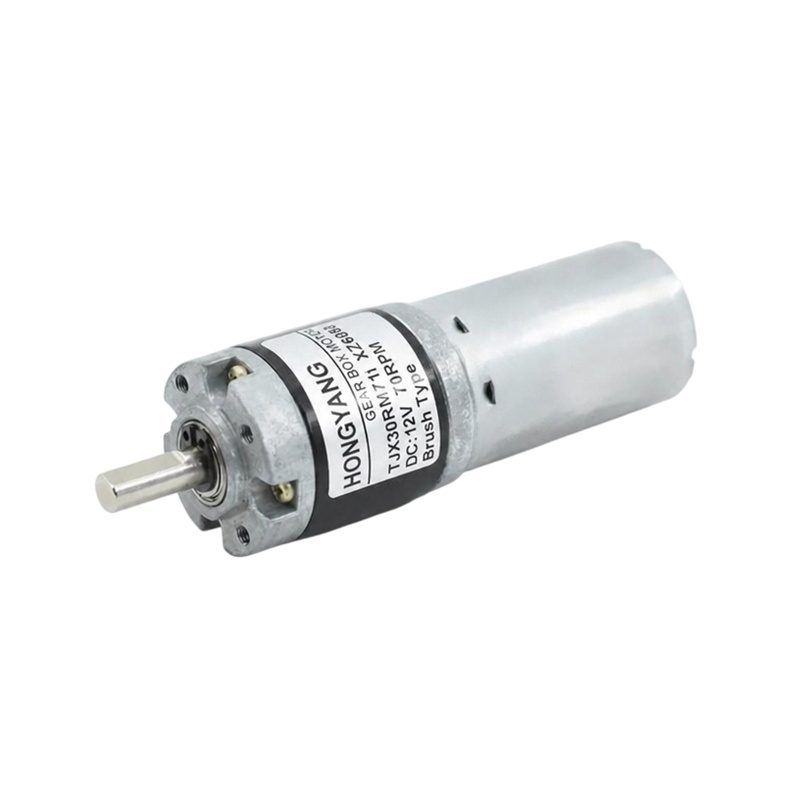
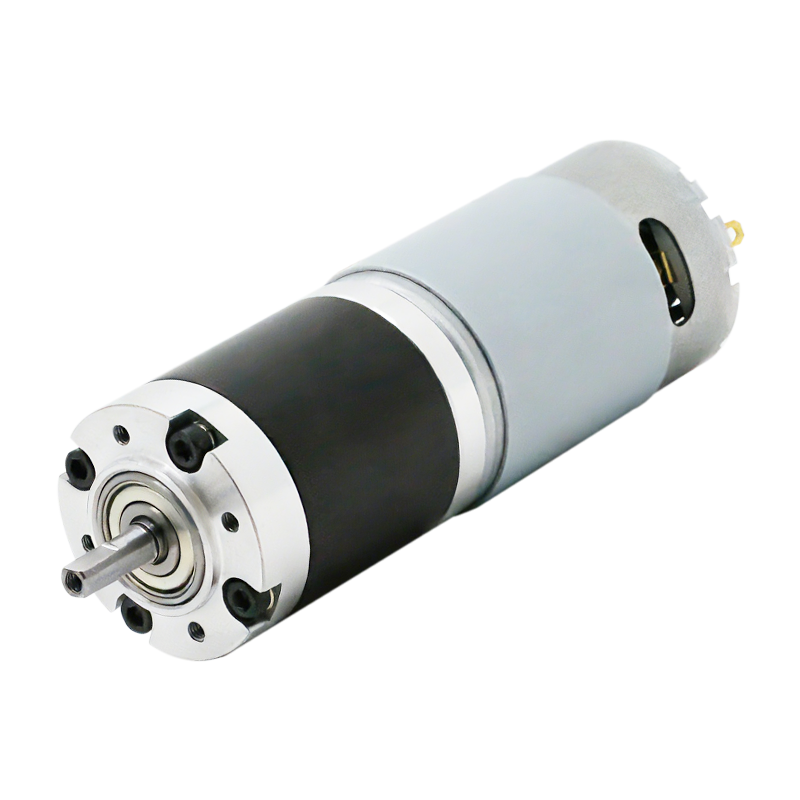
ใช้เกียร์ดวงอาทิตย์ตรงกลาง เฟืองดาวเคราะห์หลายดวงที่โคจรรอบมัน และเฟืองวงแหวนรอบนอก โหลดจะถูกกระจายไปตามฟันเฟืองหลายซี่พร้อมกัน ส่งผลให้ ความหนาแน่นของแรงบิดสูงมาก — มอเตอร์เกียร์ดาวเคราะห์สามารถส่งแรงบิดได้ 3-5 เท่าของชุดเฟืองเดือยที่มีขนาดใกล้เคียงกัน ประสิทธิภาพสูงที่ 95–97% ต่อด่าน . ขนาดกะทัดรัด โคแอกเซียล (อินพุตและเอาต์พุตใช้แกนเดียวกัน) เหมาะสำหรับหุ่นยนต์ เครื่องมือไฟฟ้า และยานพาหนะไฟฟ้า โครงสร้างที่โดดเด่นในมอเตอร์เกียร์ขนาดเล็กที่ใช้ในระบบอัตโนมัติที่มีความแม่นยำ
มอเตอร์เกียร์เอียง
ใช้เฟืองทรงกรวยเพื่อส่งกำลังในมุมหนึ่ง โดยทั่วไปจะเป็นมุม 90° แต่มุมอื่นๆ ก็สามารถทำได้ ใช้เมื่อเพลาขับและเพลารับน้ำหนักต้องตั้งฉากกัน และพื้นที่ทำให้จัดวางเป็นมุมฉากได้ พบได้ทั่วไปในเครื่องผสม สายพานลำเลียงที่เปลี่ยนทิศทาง และอุปกรณ์การเกษตร
สรุปประเภทมอเตอร์เกียร์: ตารางเปรียบเทียบ
| ประเภท | ประสิทธิภาพ | ช่วงอัตราส่วน | ระดับเสียงรบกวน | ความหนาแน่นของแรงบิด | การใช้งานทั่วไป |
|---|---|---|---|---|---|
| เดือย | 95–98% | 3:1 – 10:1 ต่อสเตจ | ปานกลาง-สูง | ต่ำ-ปานกลาง | เครื่องพิมพ์ เครื่องใช้ไฟฟ้า ของเล่น |
| ลาน | 96–98% | 3:1 – 10:1 ต่อสเตจ | ต่ำ | ปานกลาง-สูง | สายพานลำเลียงบรรจุภัณฑ์ |
| หนอน | 50–90% | 5:1 – 100:1 ต่อสเตจ | ต่ำ | ปานกลาง | ประตู ลิฟต์ เครื่องผสมอาหาร |
| ดาวเคราะห์ | 95–97% | 3:1 – 10:1 ต่อสเตจ | ต่ำ | สูงมาก | หุ่นยนต์, EV, ระบบอัตโนมัติ |
| เบเวล | 93–97% | 1:1 – 6:1 | ปานกลาง | ปานกลาง | ไดรฟ์มุมขวามิกเซอร์ |
มอเตอร์เกียร์ขนาดเล็กแตกต่างจากหน่วยอุตสาหกรรมอย่างไร
มอเตอร์เกียร์ขนาดเล็กทำงานบนหลักการทางกายภาพเดียวกันกับมอเตอร์ในอุตสาหกรรม แต่ได้รับการออกแบบทางวิศวกรรมให้มีขนาดกะทัดรัด แรงดันไฟฟ้าต่ำ และแรงบิดเอาท์พุตต่ำถึงปานกลาง มอเตอร์เกียร์ขนาดเล็กส่วนใหญ่ได้รับการออกแบบมาให้ทำงาน 3V ถึง 24V DC , สร้างความเร็วเอาท์พุตจาก 1 รอบต่อนาทีถึง 1,000 รอบต่อนาที และส่งแรงบิดได้ตั้งแต่ไม่กี่กรัมเซนติเมตรไปจนถึงหลายนิวตันเมตร
การกำหนดค่ามอเตอร์เกียร์ขนาดเล็กที่พบบ่อยที่สุดคือมอเตอร์แปรงถ่านกระแสตรงที่จับคู่กับเดือยพลาสติกหรือโลหะหรือกระปุกเกียร์ดาวเคราะห์ ซึ่งมักเรียกว่ามอเตอร์ N20, N30 หรือ TT ตามฟอร์มแฟคเตอร์ หน่วยเหล่านี้พบได้ในชุดอุปกรณ์หุ่นยนต์ อุปกรณ์สมาร์ทโฮม เครื่องมือทางการแพทย์ กลไกการแพนกล้อง และเครื่องจ่ายอัตโนมัติ
ความแตกต่างของการออกแบบในมอเตอร์เกียร์ขนาดเล็ก
- วัสดุเกียร์: มอเตอร์เฟืองขนาดเล็กมักใช้เฟืองพลาสติกวิศวกรรม (POM, ไนลอน) แทนเหล็กกล้า เพื่อลดน้ำหนัก เสียง และต้นทุน — แต่มีขีดจำกัดโหลดที่ต่ำกว่า โดยทั่วไปจะต่ำกว่า 5 นิวตันเมตร แรงบิดต่อเนื่อง
- ตัวเข้ารหัสแบบรวม: มอเตอร์เกียร์ขนาดเล็กจำนวนมากมีตัวเข้ารหัสแบบออปติคอลหรือแม่เหล็กบนเพลามอเตอร์เพื่อการป้อนกลับความเร็วและการควบคุมตำแหน่ง ซึ่งจำเป็นสำหรับหุ่นยนต์และการใช้งาน CNC
- โครงสร้างที่ปิดสนิท: กระปุกเกียร์แบบปิดผนึกที่อัดจาระบีช่วยลดความจำเป็นในการหล่อลื่นน้ำมันและช่วยให้สามารถวางแนวการติดตั้งได้
- แรงบิดแผงลอยเทียบกับแรงบิดพิกัด: มอเตอร์เกียร์ขนาดเล็กที่มีอัตราความเร็วต่อเนื่อง 0.5 นิวตันเมตรอาจมีแรงบิดแผงลอยอยู่ที่ 1.5–2 นิวตันเมตร การทำความเข้าใจอัตราส่วนนี้จะช่วยป้องกันไม่ให้เกิดความเหนื่อยหน่ายในการใช้งานที่ไม่ต่อเนื่อง
ข้อมูลจำเพาะที่สำคัญที่ควรทำความเข้าใจเมื่อเลือกมอเตอร์เกียร์
เอกสารข้อมูลมอเตอร์เกียร์ทุกแผ่นประกอบด้วยชุดพารามิเตอร์ประสิทธิภาพ การทราบวิธีการอ่านและนำไปใช้ถือเป็นสิ่งสำคัญสำหรับการจับคู่มอเตอร์กับการใช้งานโดยไม่ต้องระบุมากเกินไป (และใช้จ่ายเกิน) หรือระบุน้อยเกินไป (และทำให้เกิดความล้มเหลว)
| ข้อมูลจำเพาะ | หน่วย | มันหมายถึงอะไร | ความหมายเชิงปฏิบัติ |
|---|---|---|---|
| อัตราทดเกียร์ | เอ็กซ์:1 | เทิร์นอินพุตต่อเทิร์นเอาท์พุต | กำหนดความเร็วเอาท์พุตและการคูณแรงบิด |
| ความเร็วเอาต์พุต | RPM | ความเร็วเพลาภายใต้ภาระที่กำหนด | ต้องตรงกับข้อกำหนดด้านเวลาของการสมัคร |
| แรงบิดสูงสุด | Nm หรือ กก·ซม | แรงบิดในการทำงานที่ปลอดภัยอย่างต่อเนื่อง | จะต้องเกินแรงบิดโหลดโดยมีค่าความปลอดภัย |
| แรงบิดแผงลอย | Nm หรือ กก·ซม | แรงบิดสูงสุดก่อนเพลาหยุด | การวิ่งใกล้แผงลอยจะทำให้มอเตอร์ร้อนมากเกินไปอย่างรวดเร็ว |
| ความเร็วขณะไม่โหลด | RPM | ความเร็วโดยมีโหลดเป็นศูนย์บนเพลาเอาท์พุต | ความเร็วในการทำงานจริงจะลดลง 10–20% |
| กำลังไฟพิกัด | W | กำลังไฟฟ้าเข้าอย่างต่อเนื่อง | กำหนดข้อกำหนดด้านแหล่งจ่ายไฟ |
| ระดับ IP | IPxx | ระดับการป้องกันฝุ่นและความชื้น | IP54 ขั้นต่ำสำหรับสภาพแวดล้อมกลางแจ้งหรือเปียก |
| ฟันเฟือง | อาร์มินหรือองศา | สูญเสียการเคลื่อนไหวเมื่อกลับทิศทาง | สิ่งสำคัญสำหรับการวางตำแหน่งที่แม่นยำ — หน่วยแบ็คแลชต่ำมีค่าใช้จ่ายมากกว่า |
มอเตอร์เกียร์ DC กับ AC: ประเภทมอเตอร์ให้เลือก
มอเตอร์ไฟฟ้าภายในกระปุกเกียร์มีความสำคัญพอๆ กับระบบส่งกำลังเกียร์ ประเภทของมอเตอร์จะกำหนดข้อกำหนดด้านแหล่งจ่ายไฟ ตัวเลือกการควบคุมความเร็ว และความเหมาะสมสำหรับรอบการทำงานที่แตกต่างกัน
มอเตอร์เกียร์แบบแปรงถ่าน DC
ประเภทมอเตอร์ที่พบบ่อยที่สุดในมอเตอร์เกียร์ขนาดเล็ก อุปกรณ์ควบคุมความเร็วอย่างง่ายด้วยแรงดันไฟฟ้าที่หลากหลาย เปลี่ยนกลับได้ด้วยการสลับขั้ว ราคาไม่แพง และมีจำหน่ายทั่วไป 1.5V ถึง 48V DC . แปรงจำเป็นต้องเปลี่ยนเป็นระยะหลังจากนั้น 500–2,000 ชั่วโมง ของการดำเนินงาน เหมาะสำหรับหุ่นยนต์ อุปกรณ์ตกแต่งรถยนต์ เครื่องใช้ไฟฟ้า และการใช้งานที่ใช้พลังงานแบตเตอรี่
มอเตอร์เกียร์ไร้แปรงถ่าน DC (BLDC)
กำจัดแปรงโดยใช้การแลกเปลี่ยนทางอิเล็กทรอนิกส์ ซึ่งช่วยยืดอายุการใช้งานได้อย่างมาก 10,000–20,000 ชั่วโมง . มีประสิทธิภาพมากกว่ามอเตอร์แบบมีแปรงถ่าน (ประสิทธิภาพ 85–93%) เงียบกว่า และเหมาะสำหรับการใช้งานต่อเนื่องมากกว่า ต้องใช้ตัวควบคุมมอเตอร์ (บอร์ดไดรเวอร์) ทำให้ต้นทุนระบบเพิ่มขึ้น พบได้ทั่วไปในอุปกรณ์ทางการแพทย์ แดมเปอร์ HVAC โดรน และระบบอัตโนมัติที่มีความแม่นยำ
มอเตอร์เกียร์เหนี่ยวนำกระแสสลับ
ทำงานโดยตรงจากแหล่งจ่ายไฟหลัก AC (110V/220V, 50/60 Hz) ไม่มีแปรง ไม่มีตัวสับเปลี่ยน แข็งแกร่งเป็นพิเศษ และออกแบบมาเพื่อ การดำเนินงานทางอุตสาหกรรมอย่างต่อเนื่องตลอด 24 ชั่วโมงทุกวัน . ความเร็วถูกกำหนดโดยความถี่ของแหล่งจ่ายไฟและจำนวนขั้ว - มอเตอร์ 4 ขั้วที่ 50 Hz ทำงานที่ประมาณ 1,450 RPM (ความเร็วซิงโครนัสลบสลิป) การเปลี่ยนแปลงความเร็วต้องใช้ไดรฟ์ความถี่ตัวแปร (VFD) ตัวเลือกมาตรฐานสำหรับสายพานลำเลียง ปั๊ม พัดลม และเครื่องจักรอุตสาหกรรม
มอเตอร์สเต็ปเปอร์เกียร์
สเต็ปเปอร์มอเตอร์ที่จับคู่กับกระปุกเกียร์จะเคลื่อนที่โดยเพิ่มมุมอย่างแม่นยำ — โดยทั่วไป 1.8° ต่อขั้น (200 ก้าว/รอบ) ก่อนที่กระปุกเกียร์จะแบ่งย่อยการเคลื่อนไหวเพิ่มเติม ด้วยกระปุกเกียร์ 10:1 ความละเอียดที่ใช้งานจริงจะกลายเป็น 0.18° ต่อขั้น ไม่จำเป็นต้องมีเซ็นเซอร์ป้อนกลับสำหรับการวางตำแหน่งแบบวงรอบเปิดในการใช้งานเบา พบได้ทั่วไปในเครื่องพิมพ์ 3 มิติ เครื่อง CNC และอุปกรณ์ห้องปฏิบัติการอัตโนมัติ
การใช้งานมอเตอร์เกียร์ในโลกแห่งความเป็นจริงตามอุตสาหกรรม
มอเตอร์เกียร์เป็นหนึ่งในส่วนประกอบทางกลที่มีการใช้งานในระดับสากลมากที่สุดในอุตสาหกรรมสมัยใหม่ ความสามารถในการส่งแรงบิดที่ควบคุมด้วยความเร็วที่แม่นยำทำให้เป็นสิ่งที่ขาดไม่ได้ในทุกภาคส่วน
- ระบบอัตโนมัติทางอุตสาหกรรม: ตัวขับเคลื่อนสายพานลำเลียง โต๊ะหมุนแบบหมุน ถังผสม เครื่องอัดรีด โดยทั่วไปแล้วจะเป็นมอเตอร์เกียร์แบบเกลียวหรือแบบดาวเคราะห์ที่มีกำลัง 0.1–200 กิโลวัตต์
- วิทยาการหุ่นยนต์: แอคทูเอเตอร์ร่วมในแขนหุ่นยนต์ใช้มอเตอร์เกียร์ขนาดเล็กของดาวเคราะห์เพื่อความหนาแน่นของแรงบิดสูงและขนาดที่กะทัดรัด - มอเตอร์ข้อต่อเดี่ยวอาจสร้าง 50–300 นิวตันเมตร จากหน่วยที่เล็กกว่าแก้วกาแฟ
- ระบบบ้านอัจฉริยะและอาคารอัตโนมัติ: ม่านมอเตอร์ มู่ลี่ ล็อคประตู แดมเปอร์ HVAC และแอคทูเอเตอร์วาล์วใช้มอเตอร์เกียร์ขนาดเล็ก (โดยทั่วไปคือ 5–24V DC, 1–50 RPM) เพื่อการวางตำแหน่งที่เงียบและแม่นยำ
- อุปกรณ์การแพทย์: ปั๊มแช่ โต๊ะผ่าตัด อุปกรณ์ขับเคลื่อนของวีลแชร์ และเครื่องวิเคราะห์ในห้องปฏิบัติการต้องการมอเตอร์เกียร์เสียงรบกวนต่ำที่แม่นยำเป็นพิเศษและสอดคล้องกับ EMC ที่เข้มงวด
- ยานพาหนะไฟฟ้า: มอเตอร์เกียร์ดาวเคราะห์ BLDC ขับเคลื่อนการยึดเกาะ พวงมาลัยเพาเวอร์ ระบบช่วยเบรก และระบบปรับเบาะนั่ง
- การแปรรูปอาหารและเครื่องดื่ม: เครื่องผสมอาหาร เครื่องปิดฝาขวด และเครื่องบรรจุใช้มอเตอร์เกียร์สแตนเลสที่มีระดับ IP65–IP69K สำหรับการต้านทานการชะล้าง
- เครื่องใช้ไฟฟ้า: เครื่องพิมพ์ กล้องถ่ายรูป เครื่องจ่ายสบู่อัตโนมัติ และเครื่องชงกาแฟอาศัยมอเตอร์เกียร์ขนาดเล็กแบบเดือยหรือดาวเคราะห์ขนาดเล็กที่ทำงานที่ 3–12V กระแสตรง
วิธีปรับขนาดมอเตอร์เกียร์: แนวทางทีละขั้นตอน
การกำหนดขนาดที่ถูกต้องจะป้องกันโหมดความล้มเหลวที่พบบ่อยที่สุดสองโหมด: อุณหภูมิเกินพิกัด (น้อยเกินไป) และต้นทุนที่ไม่จำเป็น (ขนาดใหญ่เกินไป) ปฏิบัติตามลำดับนี้สำหรับการเลือกมอเตอร์เกียร์:
- กำหนดความเร็วเอาต์พุต (RPM): กำหนดความเร็วในการหมุนที่แน่นอนที่ต้องการที่เพลาเอาท์พุต การตั้งค่านี้กำหนดโดยการใช้งาน ตัวอย่างเช่น สายพานลำเลียงที่เคลื่อนที่ด้วยความเร็ว 0.5 ม./วินาที บนลูกกลิ้งขนาดเส้นผ่านศูนย์กลาง 100 มม. จะต้องให้ลูกกลิ้งหมุนที่ประมาณ 95 RPM
- คำนวณแรงบิดโหลด (Nm): แรงบิด = แรง × รัศมี รวมแรงเสียดทาน ความเฉื่อย และแรงโน้มถ่วงทั้งหมด เพิ่มก ปัจจัยการบริการ 1.25–2.0 ขึ้นอยู่กับแรงกระแทกและรอบการทำงาน
- กำหนดอัตราทดเกียร์ที่ต้องการ: อัตราส่วน = ความเร็วมอเตอร์ KW ความเร็วเอาท์พุตที่ต้องการ มอเตอร์เหนี่ยวนำกระแสสลับส่วนใหญ่ทำงานที่ 1,400–1,750 รอบต่อนาที; มอเตอร์กระแสตรงขนาดเล็กที่สุดที่ 3,000–18,000 รอบต่อนาที
- เลือกประเภทเกียร์: หนอนสำหรับอัตราส่วนสูงและล็อคตัวเอง ดาวเคราะห์สำหรับแรงบิดสูงในปริมาณน้อย ขดลวดเพื่อการทำงานต่อเนื่องที่ราบรื่น กระตุ้นให้เกิดแอปพลิเคชันราคาประหยัดที่เรียบง่าย
- ตรวจสอบระดับความร้อน: ยืนยันว่ากำลังพิกัดและรอบการทำงานของมอเตอร์ตรงกับสภาพการทำงานจริง มอเตอร์พิกัดสำหรับ S1 (หน้าที่ต่อเนื่อง) จัดการเวลาทำงาน 100%; โดยทั่วไป S3 (ไม่ต่อเนื่อง) จะได้รับการจัดอันดับที่ ตรงเวลา 25–40% .
- ตรวจสอบข้อกำหนดด้านสิ่งแวดล้อม: เลือกระดับ IP ช่วงอุณหภูมิ และความเข้ากันได้ของวัสดุสำหรับสภาพแวดล้อมการติดตั้ง
โหมดความล้มเหลวของมอเตอร์เกียร์ทั่วไปและวิธีป้องกัน
มอเตอร์เกียร์ล้มเหลวในลักษณะที่คาดเดาได้ การทำความเข้าใจโหมดความล้มเหลวทำให้สามารถเลือกหน่วยที่มีประสิทธิภาพมากขึ้น ใช้กำหนดการบำรุงรักษาที่เหมาะสม และวินิจฉัยปัญหาได้อย่างรวดเร็วเมื่อเกิดขึ้น
- การสึกหรอและการเป็นรูของฟันเฟือง: เกิดจากการโอเวอร์โหลด การหล่อลื่นไม่เพียงพอ หรือการปนเปื้อน สร้างเสียงรบกวนและฟันเฟืองเพิ่มขึ้น ป้องกันด้วยขนาดที่ถูกต้อง เปลี่ยนน้ำมันเป็นประจำ (ทุกๆ 2,500–5,000 ชั่วโมงในหน่วยอุตสาหกรรม) และการปิดผนึกป้องกันการปนเปื้อน
- ความล้มเหลวของแบริ่ง: โหมดความล้มเหลวที่พบบ่อยที่สุดในกระปุกเกียร์ที่ได้รับการดูแลอย่างดี อาการต่างๆ ได้แก่ การสั่นสะเทือน เสียงรบกวน และการโยกเยกของเพลา ตลับลูกปืนในมอเตอร์เกียร์ขนาดเล็กมักจะมีอายุการใช้งานยาวนาน 5,000–15,000 ชั่วโมง ภายใต้ภาระที่ได้รับการจัดอันดับ
- ความเหนื่อยหน่ายของขดลวดมอเตอร์: ผลลัพธ์จากการวิ่งบนแผงลอยหรือการทำงานเกินพิกัดเป็นเวลานาน มอเตอร์ที่ทำงานด้วยแรงบิดพิกัดสองเท่าจะสร้างได้ประมาณ ความร้อนสี่เท่า — ความเสียหายจากความร้อนเกิดขึ้นอย่างรวดเร็ว ป้องกันโดยใช้รีเลย์ป้องกันมอเตอร์และกำหนดขนาดอย่างถูกต้องสำหรับโหลดสูงสุด
- ความล้มเหลวของซีลและการรั่วไหลของน้ำมัน: เร่งการสึกหรอของเกียร์และแบริ่งอย่างมาก ตรวจสอบซีลเพลาทุกปี และเปลี่ยนเมื่อมีสัญญาณแรกของน้ำมันไหล
- การปอกเฟืองพลาสติกในมอเตอร์เกียร์ขนาดเล็ก: เกิดขึ้นเมื่อแรงกระแทกหรือสภาวะหยุดนิ่งเกินกำลังรับแรงเฉือนของพลาสติก ใช้มอเตอร์เกียร์ขนาดเล็กแบบโลหะเกียร์ในทุกการใช้งานที่มีการหยุดแข็ง เสี่ยงต่อการติดขัด หรือมีโหลดความเฉื่อยสูง
ข่าว
-
ต้นกำเนิดมอเตอร์กระแสตรงแบบแปรงถ่านและพื้นฐานทางกายภาพ ที่ แปรงมอเตอร์กระแสตรง เป็นผู้บุกเบิกในการแปลงพลังงานไฟฟ้าเป็นการเคลื่อนที่เชิงกล และมีประวัติศาสตร์ที่เ...
อ่านเพิ่มเติม -
ทุกวันนี้ใครยังคงใช้มอเตอร์กระแสตรงแบบมีแปรงถ่านอยู่บ้าง? มอเตอร์กระแสตรงแบบมีแปรงถ่านในเครื่องใช้ไฟฟ้าขนาดเล็ก แม้ว่าการนำเทคโนโลยีมอเตอร์แบบไร้แปรงถ่านมาใช้เพิ่มมากข...
อ่านเพิ่มเติม -
การใช้งานมอเตอร์กระแสตรงแบบแปรงถ่านในอุปกรณ์อิเล็กทรอนิกส์และอุปกรณ์อัจฉริยะ บทบาทของมอเตอร์กระแสตรงแบบแปรงถ่านในการออกแบบอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค แ...
อ่านเพิ่มเติม
 บ้าน
เกี่ยวกับเรา
ข่าว


ลิขสิทธิ์ © Yuyao Hongyang Micromotor Co., Ltd. สงวนลิขสิทธิ์.