Eng



มอเตอร์เกียร์ขนาดเล็ก: คู่มือประเภท การเลือก และการใช้งาน
 2026.06.24
 ข่าวอุตสาหกรรม
มอเตอร์เกียร์ขนาดเล็กคืออะไร?
A มอเตอร์เกียร์ขนาดเล็ก เป็นยูนิตขนาดกะทัดรัดในตัวเองที่รวมมอเตอร์ไฟฟ้าเข้ากับกระปุกเกียร์ทดรอบ ให้แรงบิดสูงที่ความเร็วต่ำโดยใช้พื้นที่น้อยที่สุด ต่างจากการใช้มอเตอร์และกระปุกเกียร์เป็นส่วนประกอบแยกกัน มอเตอร์เกียร์ขนาดเล็กรวมทั้งสองอย่างเข้าด้วยกันเป็นชิ้นเดียว ช่วยลดพื้นที่ในการติดตั้ง ลดความซับซ้อนในการเดินสายไฟ และขจัดปัญหาการวางแนวเพลา โดยทั่วไปหน่วยเหล่านี้จะสร้างแรงบิดเอาท์พุตจาก 0.01 นิวตันเมตร ถึง 500 นิวตันเมตร และทำงานด้วยความเร็วเอาต์พุตจาก 1 รอบต่อนาทีถึง 600 รอบต่อนาที ทำให้สิ่งเหล่านี้เป็นสิ่งที่ขาดไม่ได้ในระบบอัตโนมัติ หุ่นยนต์ อุปกรณ์การแพทย์ และอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค
คุณลักษณะที่กำหนดคือระยะลดเกียร์ ซึ่งจะเพิ่มแรงบิดเป็นทวีคูณในขณะที่ลดความเร็วตามสัดส่วน มอเตอร์หมุนที่ 3,000 รอบต่อนาที จับคู่กับกระปุกเกียร์ 100:1 ให้กำลัง 30 รอบต่อนาที ด้วยแรงบิดประมาณ 100 เท่า (ลบการสูญเสียประสิทธิภาพ) ข้อดีข้อเสียพื้นฐานนี้คือสิ่งที่ทำให้มอเตอร์เกียร์ขนาดเล็กมีความอเนกประสงค์ในอุตสาหกรรมต่างๆ
ประเภทของมอเตอร์เกียร์ขนาดเล็กและความแตกต่าง
มอเตอร์เกียร์ขนาดเล็กไม่ได้ผลิตมาเหมือนกันทั้งหมด กลไกเกียร์ภายในจะกำหนดความจุแรงบิด ความสามารถในการถอยกลับ ระดับเสียง และประสิทธิภาพ การเลือกประเภทที่ไม่ถูกต้องถือเป็นข้อผิดพลาดในการออกแบบที่พบบ่อยที่สุดและมีค่าใช้จ่ายสูง
มอเตอร์เกียร์เดือย
มอเตอร์เกียร์เดือยใช้ฟันตัดตรงบนเพลาคู่ขนาน เป็นการออกแบบที่เรียบง่ายและคุ้มค่าที่สุดโดยบรรลุประสิทธิภาพ 95–98% ต่อด่าน . ข้อเสียเปรียบหลักคือเสียงรบกวน เนื่องจากฟันจะทำให้เกิดเสียงสะอื้นที่มีลักษณะเฉพาะเมื่อใช้ความเร็วสูงขึ้น เหมาะที่สุดสำหรับการใช้งานที่ความเร็วต่ำและแรงบิดปานกลาง เช่น ระบบขับเคลื่อนสายพานลำเลียง ตู้จำหน่ายสินค้าอัตโนมัติ และกลไกของเล่น
มอเตอร์เกียร์ดาวเคราะห์
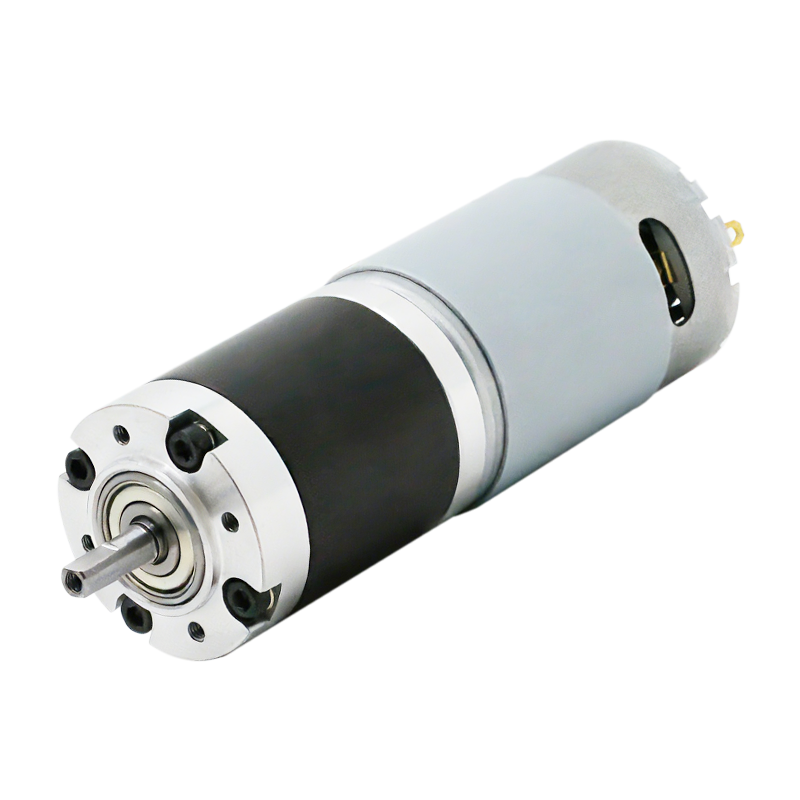
มอเตอร์เกียร์ดาวเคราะห์จะกระจายโหลดไปยังเฟืองดาวเคราะห์ตั้งแต่ 3 ดวงขึ้นไปที่อยู่รอบเฟืองกลางของดวงอาทิตย์ การจัดเรียงโคแอกเซียลนี้ให้ ความหนาแน่นของแรงบิดสูง —โดยมักจะเป็นแรงบิด 3–5 เท่าของมอเตอร์เฟืองตรงที่มีเส้นผ่านศูนย์กลางเท่ากัน—และมีศูนย์กลางร่วมที่เหนือกว่า โดยปกติแล้วจะมีประสิทธิภาพแบบขั้นตอนเดียว 90–97% . เป็นตัวเลือกที่ต้องการสำหรับข้อต่อหุ่นยนต์ เครื่องมือไฟฟ้า และแอคชูเอเตอร์ที่มีความแม่นยำ ซึ่งอัตราส่วนแรงบิดต่อขนาดสูงเป็นสิ่งสำคัญ
มอเตอร์เกียร์หนอน
มอเตอร์เฟืองตัวหนอนใช้สกรูตัวหนอนแบบเกลียวที่ประกบกับล้อตัวหนอนที่มุม 90° ทำให้มีอัตราส่วนการลดขั้นตอนเดียวที่สูงมาก 5:1 ถึง 100:1 . ข้อได้เปรียบที่สำคัญคือการล็อคในตัว: ที่อัตราส่วนที่สูงกว่าประมาณ 20:1 เพลาเอาท์พุตไม่สามารถขับเคลื่อนมอเตอร์ถอยหลังได้ ทำให้เหมาะสำหรับลิฟต์ ประตู และแอคชูเอเตอร์วาล์วที่ต้องรักษาตำแหน่งภายใต้โหลดโดยไม่มีเบรก อย่างไรก็ตาม ประสิทธิภาพลดลงอย่างมาก—บ่อยครั้งถึง 40–70% —เนื่องจากการเลื่อนหน้าสัมผัสระหว่างตัวหนอนกับล้อ
มอเตอร์เกียร์แบบเฮลิคอล
มอเตอร์เกียร์แบบเฮลิคอลมีฟันที่ทำมุมซึ่งมีส่วนร่วมอย่างต่อเนื่อง ส่งผลให้การทำงานราบรื่นและเงียบกว่าเฟืองตรงโดยมีประสิทธิภาพต่อขั้นโดยทั่วไประหว่าง 96–99% . ฟันที่ทำมุมจะสร้างแรงผลักในแนวแกนซึ่งต้องรองรับด้วยตลับลูกปืนที่เหมาะสม มีการใช้กันอย่างแพร่หลายในปั๊ม เครื่องผสม และเครื่องจักรบรรจุภัณฑ์ที่ต้องการการทำงานที่เงียบและประสิทธิภาพสูง
มอเตอร์เกียร์เอียง
มอเตอร์เกียร์เอียงส่งการหมุนระหว่างเพลาที่ตัดกัน โดยทั่วไปที่ 90° โดยใช้ฟันเฟืองทรงกรวย จะใช้เมื่อเพลาเอาท์พุตต้องตั้งฉากกับมอเตอร์ ซึ่งพบได้ทั่วไปในอุปกรณ์แปรรูปอาหาร สายพานลำเลียงที่เปลี่ยนทิศทาง และเครื่องจักรกลการเกษตร
| ประเภท | ประสิทธิภาพต่อขั้นตอน | ช่วงอัตราส่วน | ระดับเสียงรบกวน | ล็อคตัวเอง | กรณีการใช้งานที่ดีที่สุด |
|---|---|---|---|---|---|
| เดือย | 95–98% | 2:1 – 10:1 | ปานกลาง-สูง | ไม่ | สายพานลำเลียงของเล่น |
| ดาวเคราะห์ | 90–97% | 3:1 – 100:1 | ต่ำ-ปานกลาง | ไม่ | วิทยาการหุ่นยนต์ แอคชูเอเตอร์ |
| หนอน | 40–70% | 5:1 – 100:1 | ต่ำ | ใช่ (>20:1) | ลิฟท์ ประตู วาล์ว |
| ลาน | 96–99% | 1.5:1 – 10:1 | ต่ำมาก | ไม่ | ปั๊มเครื่องผสม |
| เบเวล | 93–97% | 1:1 – 6:1 | ต่ำ-ปานกลาง | ไม่ | ไดรฟ์มุมขวา |
ประเภทของมอเตอร์ที่มักจับคู่กับกระปุกเกียร์ขนาดเล็ก
มอเตอร์ไฟฟ้าที่ขับเคลื่อนกระปุกเกียร์มีความสำคัญพอๆ กับประเภทเกียร์นั่นเอง มอเตอร์จะกำหนดความสามารถในการควบคุมความเร็ว ความต้องการแหล่งพลังงาน และการตอบสนองแบบไดนามิก
มอเตอร์แปรงถ่านกระแสตรง
ทางเลือกที่ประหยัดที่สุด มอเตอร์เกียร์แบบมีแปรงถ่าน DC ทำงานจากแหล่งจ่ายไฟแรงดันต่ำ (3 V–48 V DC) และควบคุมได้ง่ายๆ ด้วยแรงดันไฟฟ้าที่แตกต่างกัน มอเตอร์เกียร์ DC แบบมีแปรงถ่าน 12 V ทั่วไปในช่วง 5–50 W $3–$25 . การสึกหรอของแปรงจำกัดอายุการใช้งานโดยประมาณ 500–2,000 ชั่วโมง ของการทำงานต่อเนื่อง ทำให้เหมาะสมยิ่งขึ้นสำหรับการใช้งานที่ต้องใช้งานไม่ต่อเนื่อง เช่น เครื่องยกหน้าต่าง ตู้จำหน่ายสินค้าอัตโนมัติ และหุ่นยนต์สำหรับงานอดิเรก
มอเตอร์ไร้แปรงถ่านกระแสตรง (BLDC)
มอเตอร์เกียร์ DC แบบไร้แปรงถ่านเข้ามาแทนที่การเปลี่ยนทางกลด้วยสวิตช์อิเล็กทรอนิกส์ ซึ่งช่วยยืดอายุการใช้งาน 10,000–30,000 ชั่วโมง และปรับปรุงประสิทธิภาพ 10–20% เมื่อเทียบกับแปรงเทียบเท่า พวกเขาต้องการตัวควบคุมมอเตอร์เฉพาะ (IC ไดรเวอร์ ESC หรือ BLDC) ซึ่งเพิ่มต้นทุนและความซับซ้อน แต่ให้การควบคุมความเร็วที่แม่นยำและการเบรกแบบสร้างใหม่ พวกเขามีอิทธิพลเหนืออุปกรณ์ทางการแพทย์ โดรน และระบบอัตโนมัติทางอุตสาหกรรม ซึ่งความน่าเชื่อถือไม่สามารถต่อรองได้
สเต็ปเปอร์มอเตอร์พร้อมกระปุกเกียร์
มอเตอร์สเต็ปเปอร์เกียร์ให้การควบคุมตำแหน่งแบบวงรอบเปิดด้วยความละเอียดที่ละเอียดพอๆ กัน 0.009°/ขั้น เมื่อไมโครสเต็ปโดยไม่มีตัวเข้ารหัส การเพิ่มกระปุกเกียร์จะช่วยเพิ่มแรงบิดในการจับยึดและลดมุมขั้นบันได ทำให้เหมาะสำหรับเครื่องพิมพ์ 3D แกน CNC และหัวแพนเอียงของกล้อง อัตราการลดโดยทั่วไปที่ 5:1 ถึง 20:1 ใช้เพื่อหลีกเลี่ยงการสั่นพ้องในขณะที่เพิ่มแรงบิด
มอเตอร์เหนี่ยวนำกระแสสลับพร้อมกระปุกเกียร์
มอเตอร์เกียร์ AC ขนาดเล็ก (โดยทั่วไป 6 วัตต์ถึง 750 วัตต์ ) เป็นส่วนสำคัญของสายพานลำเลียงอุตสาหกรรมและอุปกรณ์บรรจุภัณฑ์ ทำงานโดยตรงจากแรงดันไฟหลัก (110 V หรือ 230 V AC) โดยไม่มีตัวควบคุม มีความทนทานสูง และได้มาตรฐานตามขนาดเฟรม IEC ความเร็วจะคงที่ตามความถี่ของสาย เว้นแต่จะจับคู่กับไดรฟ์ความถี่แปรผัน (VFD)
ข้อมูลจำเพาะที่สำคัญที่ต้องทำความเข้าใจก่อนซื้อ
การอ่านเอกสารข้อมูลผิดเป็นวิธีที่เร็วที่สุดในการเลือกมอเตอร์เกียร์ผิด ต่อไปนี้คือข้อกำหนดที่สำคัญที่สุด:
- แรงบิดเอาท์พุตพิกัด: แรงบิดต่อเนื่องที่มอเตอร์สามารถส่งได้ไม่จำกัดโดยไม่มีความร้อนสูงเกินไป ออกแบบโดยคำนึงถึงปัจจัยด้านความปลอดภัย 1.5–2× เสมอกับแรงบิดโหลดจริงของคุณ
- แรงบิดสูงสุด (แผงลอย): แรงบิดสูงสุดที่ความเร็วเป็นศูนย์ โดยทั่วไปแล้วแรงบิดพิกัด 3–6× สำหรับหน่วยดาวเคราะห์ หากเกินนี้จะทำให้ฟันเฟืองเสียหายอย่างถาวร
- ความเร็วเอาต์พุตขณะไม่มีโหลด: RPM ที่แรงดันไฟฟ้าที่กำหนดโดยมีโหลดเป็นศูนย์ ความเร็วในการทำงานจริงภายใต้โหลดจะลดลง 10–20% ขึ้นอยู่กับประสิทธิภาพของกระปุกเกียร์และโหลด
- อัตราส่วนลด: อัตราส่วนของความเร็วอินพุตต่อความเร็วเอาต์พุต อัตราส่วน 50:1 หมายความว่าเพลาเอาท์พุตหมุนหนึ่งครั้งในทุก ๆ 50 รอบการหมุนของมอเตอร์
- ฟันเฟือง: ระยะการเล่นเชิงมุม (โซนตาย) ที่เพลาเอาท์พุตเมื่อทิศทางโหลดกลับด้าน วัดเป็นอาร์คนาที— หน่วยดาวเคราะห์ที่มีความแม่นยำบรรลุ <3 อาร์มิน ในขณะที่หน่วยเศรษฐกิจอาจมีฟันเฟือง 20–60 อาร์มิน
- พิกัดโหลดแนวรัศมีและแนวแกน: บังคับให้แบริ่งเพลาเอาท์พุตสามารถค้ำจุนได้ การโหลดเกินขีดจำกัดในแนวรัศมีเป็นสาเหตุหลักของความล้มเหลวของตลับลูกปืนก่อนเวลาอันควรในมอเตอร์เกียร์ที่ติดตั้งไม่ถูกต้อง
- ระดับ IP: ระดับการป้องกันน้ำเข้า (เช่น IP54, IP67) กำหนดความต้านทานต่อฝุ่นและความชื้น ซึ่งเป็นสิ่งสำคัญสำหรับสภาพแวดล้อมกลางแจ้งหรือการชะล้าง
- รอบการทำงาน: หน้าที่ต่อเนื่อง (S1) ระยะเวลาสั้น (S2) หรือหน้าที่ไม่สม่ำเสมอ (S3) ส่งผลต่อโหลดสูงสุดที่อนุญาตโดยไม่มีความร้อนสูงเกินไป การใช้งานยูนิตระดับ S3 ในการทำงานอย่างต่อเนื่องเป็นสาเหตุที่พบบ่อยของอาการเหนื่อยหน่ายของมอเตอร์
การใช้งานทั่วไปของมอเตอร์เกียร์ขนาดเล็ก
มอเตอร์เกียร์ขนาดเล็กฝังอยู่ในระบบมอเตอร์เกือบทุกระบบที่ต้องมีการควบคุมการเคลื่อนไหวด้วยความเร็วปานกลาง ความเก่งกาจของพวกเขาไม่มีใครเทียบได้:
หุ่นยนต์และระบบอัตโนมัติ
การใช้ข้อต่อหุ่นยนต์ร่วมปฏิบัติงาน (โคบอท) มอเตอร์เกียร์ดาวเคราะห์ BLDC ด้วยตัวเข้ารหัสในตัวและอัตราส่วน 50:1 ถึง 150:1 เพื่อให้ได้ตำแหน่งที่แม่นยำและทำซ้ำได้ โดยทั่วไป แขนโคบอท 6 แกนจะประกอบด้วยชุดมอเตอร์เกียร์ 6–12 ชุดแยกกัน หุ่นยนต์เคลื่อนที่ (AGV) ใช้มอเตอร์เกียร์กระแสตรงแบบเดือยหรือดาวเคราะห์ใน ช่วง 20–200 วัตต์ เพื่อขับเคลื่อนล้อด้วยความเร็ว 30–120 รอบต่อนาที
อุปกรณ์การแพทย์
ปั๊มแช่ หุ่นยนต์ผ่าตัด รถเข็นไฟฟ้า และกลไกการปรับเตียงในโรงพยาบาล ล้วนแต่อาศัยมอเตอร์เกียร์ขนาดเล็ก—โดยทั่วไปคือหน่วยดาวเคราะห์ของ BLDC—เนื่องจาก การทำงานเงียบ อายุการใช้งานยาวนาน และการควบคุมความเร็วที่แม่นยำ . หุ่นยนต์ผ่าตัดต้องการระยะฟันเฟืองที่ต่ำกว่า 1 อาร์มิน และแรงบิดเอาท์พุตตั้งแต่ 0.5 N·m ถึง 20 N·m ในบรรจุภัณฑ์ที่มักจะมีเส้นผ่านศูนย์กลางต่ำกว่า 40 มม.
เครื่องใช้ไฟฟ้าและสมาร์ทโฮม
ม่านหน้าต่างแบบใช้มอเตอร์ ล็อคอัจฉริยะ ไม้กันสั่นของกล้อง และเครื่องดูดฝุ่นแบบหุ่นยนต์ประกอบด้วยมอเตอร์เกียร์กระแสตรงขนาดเล็ก มอเตอร์มู่ลี่อัจฉริยะทั่วไปทำงานที่ เอาต์พุต 2–5 รอบต่อนาที ด้วยแรงบิดที่ 1–3 นิวตันเมตร ทำงานจากแหล่งจ่ายไฟ DC 12 V หรือ 24 V ข้อกำหนดเสียงรบกวนต่ำในสภาพแวดล้อมเหล่านี้มักเป็นตัวกำหนดเกณฑ์การคัดเลือก
สายพานลำเลียงอุตสาหกรรมและสายการบรรจุ
มอเตอร์ขดลวด AC หรือเฟืองตัวหนอนขนาดกะทัดรัดใน ช่วง 6 วัตต์ถึง 370 วัตต์ ขับเคลื่อนสายพานลำเลียง เครื่องติดฉลาก และสถานีเติมน้ำมัน ขนาดเพลาและการติดตั้งหน้าแปลน IEC ที่เป็นมาตรฐานทำให้การรวมเข้ากับการออกแบบเครื่องจักรแบบโมดูลาร์ทำได้ง่ายขึ้น ตลาดโลกสำหรับมอเตอร์เกียร์ที่ใช้ในการขนถ่ายวัสดุเพียงอย่างเดียวเกินขีดจำกัดแล้ว 8 พันล้านดอลลาร์สหรัฐในปี 2567 .
ระบบย่อยยานยนต์
ยานพาหนะสมัยใหม่ประกอบด้วย มอเตอร์เกียร์ DC ขนาดเล็ก 40 ถึง 80 ตัว ต่อคัน ตัวปรับเบาะนั่งคนขับ ตัวปรับตำแหน่งกระจกมองข้าง ตัวยกกระจก กลไกซันรูฟ และแดมเปอร์ HVAC สิ่งเหล่านี้ต้องเป็นไปตามมาตรฐานยานยนต์ที่รุนแรง รวมถึงความต้านทานการสั่นสะเทือน (10–2,000 Hz) ช่วงอุณหภูมิ (-40°C ถึง 85°C) และการปฏิบัติตาม EMC ตาม CISPR 25
วิธีเลือกมอเตอร์เกียร์ขนาดเล็กที่เหมาะสม: แนวทางทีละขั้นตอน
ข้อผิดพลาดในการเลือกเป็นสาเหตุส่วนใหญ่ของความล้มเหลวของมอเตอร์เกียร์ก่อนกำหนดในภาคสนาม ปฏิบัติตามกระบวนการที่เป็นระบบนี้เพื่อหลีกเลี่ยง:
- กำหนดความต้องการแรงบิดและความเร็วของโหลด คำนวณแรงบิดที่กลไกของคุณต้องการจริงๆ ที่เพลาส่งออก การแยกตัวประกอบของแรงเสียดทาน ความเฉื่อยระหว่างการเร่งความเร็ว และการโอเวอร์โหลดที่แย่ที่สุด กำหนด RPM เอาท์พุตที่ต้องการจากข้อกำหนดความเร็วเชิงเส้นหรือความเร็วการหมุนของแอปพลิเคชันของคุณ
- เลือกประเภทเกียร์ ใช้ตารางเปรียบเทียบด้านบนเป็นจุดเริ่มต้น หากจำเป็นต้องล็อคตัวเอง → หนอน หากความหนาแน่นของแรงบิดสูงในตัวรถกะทัดรัดมีความสำคัญ → ดาวเคราะห์ หากการทำงานแบบเงียบมีความสำคัญที่สุด → ขดลวด หากต้นทุนเป็นตัวขับเคลื่อนหลักและเสียงรบกวนสามารถทนได้ → เดือย
- เลือกเทคโนโลยีมอเตอร์ พิจารณาว่าคุณต้องการการควบคุมการเปิด/ปิดอย่างง่าย (DC แบบมีแปรงถ่านหรือ AC), การตอบสนองความเร็วที่แม่นยำ (BLDC), การควบคุมตำแหน่งโดยไม่ต้องใช้ตัวเข้ารหัส (สเต็ปเปอร์) หรือความเรียบง่ายที่จ่ายไฟหลัก (การเหนี่ยวนำ AC)
- ใช้ปัจจัยด้านความปลอดภัย คูณแรงบิดโหลดที่คำนวณได้ 1.5–2.0 เพื่อให้ได้แรงบิดเอาท์พุตพิกัดขั้นต่ำ สำหรับการใช้งานที่มีแรงกระแทกหรือมีรอบการสตาร์ท-หยุดบ่อยครั้ง ให้ใช้จุดสิ้นสุดที่สูงกว่าของช่วงนี้
- ตรวจสอบขีดจำกัดความร้อน ตรวจสอบกำลังไฟพิกัดของมอเตอร์ที่อุณหภูมิแวดล้อมของการติดตั้งของคุณ ประสิทธิภาพลดลงและการลดพิกัดความร้อนเกิดขึ้นเหนืออุณหภูมิแวดล้อมที่กำหนดของมอเตอร์ (โดยทั่วไปคือ 40°C) ที่อุณหภูมิแวดล้อม 60°C ให้ลดกำลังเอาท์พุตลงโดยประมาณ 10–15% .
- ตรวจสอบพิกัดโหลดของเพลา ตรวจสอบให้แน่ใจว่าการจัดวางการติดตั้งของคุณรักษาแรงของเพลาในแนวรัศมีและแนวแกนให้อยู่ภายในค่าที่กำหนด การประกบโดยตรงกับโหลดแบบแข็งด้วยออฟเซ็ตสามารถสร้างแรงในแนวรัศมีได้ สูงกว่า 5–10 เท่า เกินขีดจำกัดพิกัดของมอเตอร์เกียร์
- ยืนยันข้อกำหนดด้านสิ่งแวดล้อมและกฎระเบียบ จับคู่ระดับ IP กับสภาพแวดล้อมของคุณ ตรวจสอบใบรับรองที่จำเป็น (UL, CE, RoHS, REACH) และตรวจสอบความเข้ากันได้ของแรงดันไฟฟ้า/ความถี่
คลาสขนาดมอเตอร์เกียร์ขนาดเล็กและช่วงกำลังโดยทั่วไป
มอเตอร์เกียร์ขนาดเล็กครอบคลุมขนาดทางกายภาพที่หลากหลาย การทำความเข้าใจว่าประเภทขนาดใดที่เหมาะกับการใช้งานของคุณจะช่วยให้ตัวเลือกแคบลงได้อย่างรวดเร็ว
| ขนาดคลาส | เส้นผ่านศูนย์กลางภายนอก | ช่วงพลังงาน | แรงบิดเอาท์พุต | การใช้งานทั่วไป |
|---|---|---|---|---|
| ไมโคร | 6–16 มม | 0.01–1 วัตต์ | 0.01–0.5 นิวตันเมตร | นาฬิกา กล้องเอนโดสโคป เครื่องช่วยฟัง |
| มินิ | 16–36 มม | 1–20 วัตต์ | 0.5–10 นิวตันเมตร | ล็อคอัจฉริยะ ไม้กันสั่นของกล้อง อุปกรณ์ในห้องปฏิบัติการ |
| เล็ก | 36–63 มม | 20–120 วัตต์ | 10–100 นิวตันเมตร | ข้อต่อหุ่นยนต์, AGV, รถเข็นไฟฟ้า |
| อุตสาหกรรมขนาดกะทัดรัด | 63–100 มม | 120–750 วัตต์ | 100–500 นิวตันเมตร | ไดรฟ์สายพานลำเลียง, เครื่องบรรจุภัณฑ์ |
แนวทางปฏิบัติที่ดีที่สุดในการติดตั้ง การติดตั้ง และการบำรุงรักษา
แม้แต่มอเตอร์เกียร์ที่ดีที่สุดก็ยังทำงานล้มเหลวก่อนเวลาอันควรหากติดตั้งหรือบำรุงรักษาไม่ถูกต้อง แนวทางปฏิบัติเหล่านี้ช่วยยืดอายุการใช้งานโดยตรง:
การวางแนวการติดตั้ง
มอเตอร์เกียร์ขนาดเล็กส่วนใหญ่ได้รับการจัดอันดับสำหรับทิศทางการติดตั้งทั้งหมด แต่โปรดตรวจสอบเอกสารข้อมูล ต้องติดตั้งมอเตอร์เฟืองตัวหนอนที่มีการหล่อลื่นแบบสแปลชตามที่ระบุไว้ การกลับด้านอาจทำให้ตาข่ายน้ำมันตัวหนอนขาดและทำให้เกิดการสึกหรออย่างรวดเร็ว การติดตั้งเพลาขึ้นในแนวนอนเป็นข้อผิดพลาดในการติดตั้งทั่วไปสำหรับตัวลดขนาดตัวหนอน
ข้อต่อและการจัดตำแหน่งโหลด
ใช้ข้อต่อแบบยืดหยุ่นแทนข้อต่อแบบแข็งหากเป็นไปได้ ความคลาดเคลื่อนไม่มากก็น้อย ออฟเซ็ตรัศมี 0.1 มม สามารถเพิ่มภาระแบริ่งเพลาเอาท์พุตได้ 2–3 เท่า ส่งผลให้อายุการใช้งานตลับลูกปืนลดลงจากหมื่นชั่วโมงเหลือเพียงไม่กี่ร้อยชั่วโมง ข้อต่อขากรรไกรหรือโอลด์แฮมรองรับการวางแนวที่ไม่ตรงในขณะที่ส่งแรงบิดได้อย่างหมดจด
ช่วงเวลาการหล่อลื่น
มอเตอร์เกียร์แบบซีลตลอดอายุการใช้งานไม่จำเป็นต้องหล่อลื่นซ้ำภายใต้สภาวะปกติ สำหรับชุดที่หล่อลื่นซ้ำได้ ให้เปลี่ยนจาระบีเกียร์ทุกๆ ครั้ง 5,000–10,000 ชั่วโมงการทำงาน หรืออย่างน้อยปีละครั้งในการปฏิบัติหน้าที่ต่อเนื่อง ใช้เกรดน้ำมันหล่อลื่นที่ระบุโดยผู้ผลิต การทดแทนความหนืดที่แตกต่างกันเป็นสาเหตุหลักของการสึกหรอของเกียร์และแบริ่งก่อนวัยอันควร
การจัดการความร้อน
ตรวจสอบให้แน่ใจว่ามีการไหลเวียนของอากาศเพียงพอรอบๆ โครงมอเตอร์ อุณหภูมิพื้นผิวสูงกว่า 70°C บนโครงมอเตอร์ (สำหรับมอเตอร์ฉนวนคลาส B มาตรฐาน) บ่งชี้ว่ามีการโอเวอร์โหลดหรือการระบายอากาศไม่เพียงพอ การทำงานที่สูงกว่าอุณหภูมิที่กำหนดอย่างสม่ำเสมอจะช่วยลดอายุการใช้งานของขดลวดมอเตอร์ลงครึ่งหนึ่งทุกๆ 10°C ที่เพิ่มขึ้นสูงกว่าค่าพิกัด ซึ่งเป็นความสัมพันธ์ที่ได้รับการบันทึกไว้อย่างดีในด้านวิศวกรรมมอเตอร์ (กฎ Arrhenius)
แนวโน้มตลาดและการพัฒนาในอนาคตของมอเตอร์เกียร์ขนาดเล็ก
ตลาดมอเตอร์เกียร์ทั่วโลกมีมูลค่าประมาณ 33 พันล้านดอลลาร์สหรัฐในปี 2567 และคาดว่าจะเติบโตที่ CAGR ที่ 4.5–5.5% จนถึงปี 2030 ซึ่งขับเคลื่อนโดยระบบอัตโนมัติทางอุตสาหกรรม ยานพาหนะไฟฟ้า และการขยายตัวของหุ่นยนต์ การพัฒนาที่สำคัญหลายประการกำลังปรับรูปแบบหมวดหมู่ผลิตภัณฑ์:
- อิเล็กทรอนิกส์แบบบูรณาการ: ตัวขับมอเตอร์ ตัวเข้ารหัส และอินเทอร์เฟซการสื่อสาร (CANopen, EtherCAT, RS-485) ได้รับการบูรณาการเข้ากับตัวมอเตอร์โดยตรงมากขึ้นเรื่อยๆ ลดชุดสายไฟและทำให้สามารถติดตั้ง Plug-and-Play ในสถาปัตยกรรมระบบอัตโนมัติแบบกระจายอำนาจได้
- แม่เหล็กหายากของโลกที่มีประสิทธิภาพสูง: แม่เหล็ก NdFeB ในมอเตอร์เกียร์ BLDC ให้ความหนาแน่นของกำลัง สูงขึ้น 30–50% กว่าแม่เหล็กเฟอร์ไรต์ที่เทียบเท่า ทำให้สามารถออกแบบให้มีขนาดเล็กลงและเบาขึ้นสำหรับกำลังเอาต์พุตเดียวกัน ซึ่งเป็นประโยชน์โดยตรงต่อการใช้งานแบบพกพาและใช้พลังงานจากแบตเตอรี่
- มอเตอร์เกียร์ขับเคลื่อนไซโคลลอยด์และฮาร์มอนิก: ทางเลือกแบบฟันเฟืองศูนย์แทนเกียร์ดาวเคราะห์กำลังได้รับความนิยมในหุ่นยนต์ที่มีความแม่นยำ โดยให้แรงบิดเอาท์พุตสูงถึง 10× ขนาดเฟรม เมื่อเทียบกับหน่วยดาวเคราะห์ทั่วไป แม้ว่าจะมีต้นทุนที่สูงกว่าก็ตาม
- ความยั่งยืนและประสิทธิภาพการใช้พลังงาน: ข้อกำหนดระดับประสิทธิภาพ IE3 และ IE4 (ตาม IEC 60034-30-1) กำลังผลักดันการอัพเกรดมอเตอร์เกียร์ AC ทั่วยุโรปและจีน โดยที่มอเตอร์ IE4 สิ้นเปลืองพลังงาน พลังงานน้อยลง 15–30% กว่าเทียบเท่ากับ IE1 ที่กำลังเอาต์พุตเท่ากัน
- การย่อขนาดสำหรับหุ่นยนต์ฮิวแมนนอยด์: การเติบโตอย่างรวดเร็วของการพัฒนาหุ่นยนต์ฮิวแมนนอยด์กำลังผลักดันความต้องการมอเตอร์เกียร์ดาวเคราะห์ BLDC ขนาดกะทัดรัดพิเศษที่มีเส้นผ่านศูนย์กลางต่ำกว่า 40 มม. และมีแรงบิดเกิน 30 น.ม —การรวมกันซึ่งก่อนหน้านี้ไม่สามารถทำได้ที่ฟอร์มแฟคเตอร์นั้น
ข่าว
-
ต้นกำเนิดมอเตอร์กระแสตรงแบบแปรงถ่านและพื้นฐานทางกายภาพ ที่ แปรงมอเตอร์กระแสตรง เป็นผู้บุกเบิกในการแปลงพลังงานไฟฟ้าเป็นการเคลื่อนที่เชิงกล และมีประวัติศาสตร์ที่เ...
อ่านเพิ่มเติม -
ทุกวันนี้ใครยังคงใช้มอเตอร์กระแสตรงแบบมีแปรงถ่านอยู่บ้าง? มอเตอร์กระแสตรงแบบมีแปรงถ่านในเครื่องใช้ไฟฟ้าขนาดเล็ก แม้ว่าการนำเทคโนโลยีมอเตอร์แบบไร้แปรงถ่านมาใช้เพิ่มมากข...
อ่านเพิ่มเติม -
การใช้งานมอเตอร์กระแสตรงแบบแปรงถ่านในอุปกรณ์อิเล็กทรอนิกส์และอุปกรณ์อัจฉริยะ บทบาทของมอเตอร์กระแสตรงแบบแปรงถ่านในการออกแบบอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค แ...
อ่านเพิ่มเติม
 บ้าน
เกี่ยวกับเรา
ข่าว


ลิขสิทธิ์ © Yuyao Hongyang Micromotor Co., Ltd. สงวนลิขสิทธิ์.