Eng


 บ้าน / ข่าว / ข่าวอุตสาหกรรม / มอเตอร์เกียร์กับสเต็ปเปอร์มอเตอร์: ความแตกต่าง คู่มือการเลือก และข้อมูลจำเพาะของมอเตอร์เกียร์ขนาดเล็ก
มอเตอร์เกียร์กับสเต็ปเปอร์มอเตอร์: ความแตกต่าง คู่มือการเลือก และข้อมูลจำเพาะของมอเตอร์เกียร์ขนาดเล็ก
 2026.07.22
 ข่าวอุตสาหกรรม
ในก มอเตอร์เกียร์ เทียบกับการเปรียบเทียบสเต็ปเปอร์มอเตอร์ คำตอบสั้น ๆ คือ: เลือกมอเตอร์เกียร์เมื่อคุณต้องการแรงบิดสูงและสม่ำเสมอที่ความเร็วต่ำเพื่อการหมุนอย่างต่อเนื่อง และเลือกสเต็ปเปอร์มอเตอร์เมื่อคุณต้องการตำแหน่งที่แม่นยำและทำซ้ำได้ . มอเตอร์เกียร์จับคู่มอเตอร์มาตรฐานกับกระปุกเกียร์ที่จะเพิ่มแรงบิดเชิงกลไกและลดความเร็วเอาท์พุต ในขณะที่สเต็ปเปอร์มอเตอร์จะเคลื่อนที่ในการเพิ่มเชิงมุมคงที่และแยกจากกันซึ่งควบคุมโดยตรงโดยพัลส์ไฟฟ้า — ไม่จำเป็นต้องใช้กระปุกเกียร์ แม้ว่าจะยังสามารถเพิ่มตัวใดตัวหนึ่งเพื่อให้ได้แรงบิดพิเศษก็ตาม ก มอเตอร์เกียร์ขนาดเล็ก ใช้หลักการเพิ่มแรงบิดแบบเดียวกันในสเกลขนาดเล็ก โดยทั่วไปจะมีเส้นผ่านศูนย์กลาง 6 มม. ถึง 42 มม. สำหรับอุปกรณ์ขนาดกะทัดรัด เช่น ล็อคประตู ไม้กันสั่นของกล้อง และหุ่นยนต์ ด้านล่างนี้ เราจะแจกแจงวิธีการทำงานของมอเตอร์แต่ละประเภท เปรียบเทียบประสิทธิภาพที่แท้จริง และครอบคลุมสิ่งที่ควรพิจารณาเมื่อระบุมอเตอร์เกียร์ขนาดเล็ก
มอเตอร์เกียร์ทำงานอย่างไร
มอเตอร์เกียร์คือมอเตอร์ AC หรือ DC มาตรฐานที่รวมกับกระปุกเกียร์หรือระบบลดเกียร์ ซึ่งติดอยู่กับเพลาเอาท์พุตโดยตรง กระปุกเกียร์ทำหน้าที่เป็นตัวคูณแรงบิด โดยมอเตอร์ขนาดเล็กที่มีประสิทธิภาพจะหมุนเร็วแต่เบา และเกียร์จะเปลี่ยนจากความเร็วแทนแรง ปล่อยให้เพลาเอาท์พุตสุดท้ายหมุนช้าลงขณะดันหรือดึงด้วยแรงบิดที่มากขึ้นอย่างเห็นได้ชัด
การออกแบบนี้ทำให้มอเตอร์เกียร์เป็นตัวเลือกเริ่มต้นสำหรับการใช้งานที่ต้องการแรงหมุนอย่างต่อเนื่องมากกว่าจุดหยุดที่แม่นยำ — สายพานลำเลียง ลิฟต์ ระบบขับเคลื่อนของรถยนต์ไฟฟ้า และเครื่องจักรอุตสาหกรรมทั่วไป ล้วนอาศัยการแลกเปลี่ยนแรงบิดกับความเร็ว
ประเภทกระปุกเกียร์ทั่วไปที่ใช้ในมอเตอร์เกียร์ ได้แก่ :
- กระปุกเกียร์เดือย — เรียบง่าย มีประสิทธิภาพ และคุ้มค่าสำหรับความต้องการแรงบิดและความเร็วปานกลาง
- กระปุกเกียร์แบบเฮลิคอล — ฟันที่ทำมุมช่วยให้การทำงานราบรื่นและเงียบยิ่งขึ้นภายใต้ภาระที่มากขึ้น
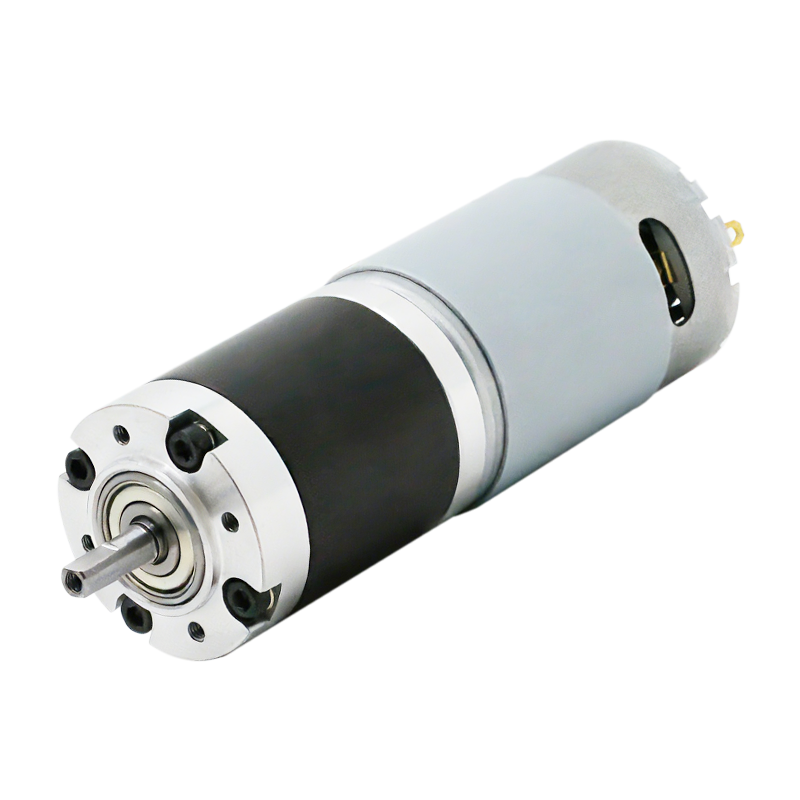
- กระปุกเกียร์ดาวเคราะห์ — มีขนาดกะทัดรัดมากพร้อมความหนาแน่นของแรงบิดที่ดีเยี่ยม โดยทั่วไปในพื้นที่จำกัด
- กระปุกเกียร์หนอน — ให้อัตราการลดที่สูงมากและไม่สามารถขับถอยหลังได้ ซึ่งให้ผลการยึดเกาะหรือการเบรกอย่างเป็นธรรมชาติ
สเต็ปเปอร์มอเตอร์ทำงานอย่างไร
สเต็ปเปอร์มอเตอร์เป็นมอเตอร์ชนิดหนึ่งที่แบ่งการหมุนเต็มรอบหนึ่งครั้งออกเป็นจำนวนขั้นคงที่เท่าๆ กัน โดยเคลื่อนเพลาทีละน้อยและแม่นยำ แทนที่จะหมุนอย่างต่อเนื่องและราบรื่น สเต็ปเปอร์มอเตอร์มาตรฐาน 1.8 องศาทำงานได้เต็ม 200 สเต็ปต่อการปฏิวัติ และด้วยไมโครสเต็ปปิ้ง — แบ่งย่อยแต่ละขั้นตอนทางอิเล็กทรอนิกส์ — ความละเอียดนั้นสามารถปรับปรุงให้ดียิ่งขึ้นไปอีก
เนื่องจากตำแหน่งถูกควบคุมโดยตรงโดยการนับพัลส์ไฟฟ้า สเต็ปเปอร์มอเตอร์จึงสามารถวางตำแหน่งได้อย่างแม่นยำในระบบวงรอบเปิด ซึ่งหมายความว่าไม่จำเป็นต้องใช้ตัวเข้ารหัสหรือเซ็นเซอร์ป้อนกลับเพื่อทราบว่าเพลาชี้ไปที่ใด นี่เป็นเหตุผลสำคัญที่ทำให้อุปกรณ์เหล่านี้ได้มาตรฐานในอุปกรณ์ต่างๆ เช่น เครื่องพิมพ์ 3D เครื่องจักร CNC และเครื่องจ่ายอัตโนมัติ ซึ่งการเคลื่อนไหวที่แม่นยำและทำซ้ำได้มีความสำคัญมากกว่าแรงในการหมุน
สเต็ปเปอร์มอเตอร์ยังให้แรงบิดในการยึดเกาะที่แข็งแกร่งเมื่อหยุดนิ่ง ช่วยให้เพลาล็อคอยู่ในตำแหน่งภายใต้น้ำหนักบรรทุกโดยไม่เกิดการเคลื่อนตัว ซึ่งมีประโยชน์สำหรับการใช้งาน เช่น ข้อต่อแขนหุ่นยนต์ที่ต้องอยู่นิ่งระหว่างการเคลื่อนไหว
มอเตอร์เกียร์กับสเต็ปเปอร์มอเตอร์: การเปรียบเทียบโดยตรง
ตารางด้านล่างแสดงความแตกต่างในทางปฏิบัติซึ่งโดยทั่วไปจะตัดสินว่ามอเตอร์ประเภทใดที่เหมาะกับการออกแบบที่กำหนด
| ปัจจัย | มอเตอร์เกียร์ | สเต็ปเปอร์มอเตอร์ |
|---|---|---|
| ความแข็งแกร่งเบื้องต้น | แรงบิดสูงและสม่ำเสมอ | ตำแหน่งที่แม่นยำและทำซ้ำได้ |
| ประเภทการเคลื่อนไหว | การหมุนอย่างต่อเนื่อง | ขั้นบันไดแบบแยกมุมคงที่ |
| แรงบิดตลอดช่วงความเร็ว | สม่ำเสมอ | สูงที่ความเร็วต่ำ ลดลงอย่างรวดเร็วเมื่อความเร็วเพิ่มขึ้น |
| จำเป็นต้องมีข้อเสนอแนะเกี่ยวกับตำแหน่ง | โดยทั่วไปแล้วใช่ เพื่อการควบคุมที่แม่นยำ | ไม่ — การวางตำแหน่งแบบวงเปิดตามจำนวนพัลส์ |
| ประสิทธิภาพที่โหลดสูง | ลดลงประมาณ 5–20% จากการเสียดสีของเกียร์ | สามารถลดลงต่ำกว่า 50% เมื่อถูกผลักอย่างแรง |
| ค่าใช้จ่ายล่วงหน้า | สูงขึ้นเนื่องจากกระปุกเกียร์ | ปานกลาง |
มอเตอร์เกียร์ยังแนะนำลักษณะเฉพาะทางกลที่ควรรู้ก่อนที่คุณจะระบุ: ฟันเฟืองเฟือง - การเล่นเล็กน้อยระหว่างฟันเฟืองที่ประกบกัน - โดยทั่วไปจะอยู่ที่ 0.5 ถึง 3 องศา ซึ่งอาจส่งผลให้สูญเสียความแม่นยำเล็กน้อยในการใช้งานที่ไวต่อตำแหน่ง การออกแบบระบบขับเคลื่อนโดยตรงของสเต็ปเปอร์มอเตอร์ช่วยหลีกเลี่ยงปัญหานี้โดยสิ้นเชิง ซึ่งเป็นส่วนหนึ่งของสาเหตุที่ทำให้สเต็ปเปอร์มอเตอร์ครองตำแหน่งอุปกรณ์ที่มีความสำคัญอย่างยิ่ง
เมื่อใดควรเลือกมอเตอร์แต่ละประเภท
การจับคู่มอเตอร์กับงานมักจะต้องตอบคำถามหนึ่งข้อ: แอปพลิเคชันจำเป็นต้องเคลื่อนย้ายบางสิ่งด้วยแรงหรือวางบางสิ่งอย่างแม่นยำหรือไม่?
เลือกมอเตอร์เกียร์เมื่อใด
- การใช้งานต้องการแรงบิดสูงที่ความเร็วต่ำต่อเนื่อง — สายพานลำเลียง ลิฟต์ และเครื่องจักรกลหนัก
- โหลดมีมากและตำแหน่งหยุดที่แน่นอนมีความสำคัญน้อยกว่าแรงดึงหรือแรงผลักทั่วไป
- กลไกทำงานอย่างต่อเนื่องแทนที่จะเริ่มและหยุดโดยเพิ่มขึ้นทีละขั้น
เลือกสเต็ปเปอร์มอเตอร์เมื่อใด
- การจัดตำแหน่งที่แม่นยำและทำซ้ำได้ถือเป็นสิ่งสำคัญ — เครื่องพิมพ์ 3D, หัวตัด CNC และกลไกการโฟกัสของกล้อง
- การออกแบบได้ประโยชน์จากการควบคุมแบบลูปเปิด หลีกเลี่ยงต้นทุนที่เพิ่มขึ้นและความซับซ้อนของตัวเข้ารหัส
- เพลาจำเป็นต้องยึดตำแหน่งคงที่ภายใต้น้ำหนักบรรทุกโดยไม่เคลื่อนไปมาระหว่างการเคลื่อนไหว
การออกแบบบางอย่างใช้สเต็ปเปอร์มอเตอร์แบบมีเกียร์เพื่อให้ได้ประโยชน์สูงสุดจากทั้งสองโลก - กระปุกเกียร์จะทวีคูณแรงบิดดั้งเดิมของสเต็ปเปอร์ในขณะเดียวกันก็ปรับปรุงความละเอียดของสเต็ปที่มีประสิทธิภาพ เนื่องจากตอนนี้แต่ละสเต็ปของมอเตอร์สอดคล้องกับมุมที่เล็กกว่าที่เพลาเอาท์พุตหลังการลดเกียร์
อะไรเป็นตัวกำหนดมอเตอร์เกียร์ขนาดเล็ก
มอเตอร์เกียร์ขนาดเล็กใช้หลักการมอเตอร์บวกกระปุกเกียร์แบบเดียวกันในขนาดจิ๋ว สร้างขึ้นสำหรับการใช้งานที่ทั้งแรงบิดและรอยเท้าทางกายภาพมีความสำคัญ ผู้ผลิตมักนำเสนอมอเตอร์เกียร์ขนาดเล็กตั้งแต่ จากประมาณ 6 มม. ถึง 42 มม. เส้นผ่านศูนย์กลางภายนอก โดยมีแรงดันไฟฟ้าที่กำหนดโดยทั่วไปจะครอบคลุม 2V ถึง 24V DC และความเร็วเอาท์พุตที่ใดก็ได้ตั้งแต่ประมาณ 5 RPM ถึง 2,000 RPM ขึ้นอยู่กับอัตราทดเกียร์ที่เลือก
ที่จุดสิ้นสุดที่เล็กที่สุดของช่วงนั้น มอเตอร์เกียร์ขนาด 6 มม. สามารถมีน้ำหนักมากกว่าหนึ่งกรัม ซึ่งเบาเพียงพอสำหรับหุ่นยนต์ขนาดเล็ก ไม้กันสั่นของกล้อง หรือการล็อคประตูอัตโนมัติ ในขณะที่ยังคงเพิ่มแรงบิดได้ดีกว่าที่มอเตอร์เปล่าจะส่งได้เพียงอย่างเดียว ตัวอย่างเช่น หน่วยดาวเคราะห์ขนาดเล็กที่เป็นตัวแทนจะรวมมอเตอร์ 8-10 มม. เข้ากับกระปุกเกียร์ประมาณ 10 มม. เพื่อสร้างอัตราส่วนการลด 1:171 ซึ่งมีประโยชน์ในกรณีที่ต้องใช้เอาต์พุตแรงบิดที่ช้ามากและสูงจากบรรจุภัณฑ์ขนาดเล็ก
การเลือกวัสดุและอัตราส่วนกระปุกเกียร์สำหรับมอเตอร์เกียร์ขนาดเล็ก
ตัวเลือกข้อมูลจำเพาะสองตัวเลือกมีความสำคัญมากที่สุดเมื่อคุณเลือกใช้มอเตอร์เกียร์ขนาดเล็ก: เกียร์นั้นทำมาจากอะไร และอัตราทดจะรุนแรงแค่ไหน
- เกียร์พลาสติก มีน้ำหนักเบากว่า เงียบกว่า และคุ้มค่ากว่า — เหมาะสำหรับอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค ของเล่น และกลไกงานเบาที่มีรอบการทำงานจำกัด
- เกียร์โลหะ ถ่ายเทแรงได้มากขึ้นและมีอายุการใช้งานยาวนานกว่าอย่างเห็นได้ชัดภายใต้ภาระงานเดียวกัน โดยทั่วไปอายุการใช้งานประมาณ 2-3 เท่าของกระปุกเกียร์พลาสติกที่เทียบเท่ากัน ทำให้เป็นตัวเลือกที่ดีกว่าสำหรับการใช้งานที่มีความต้องการสูงหรือใช้งานต่อเนื่อง
- กล่องเกียร์ผสมโลหะและพลาสติก ให้กราวด์ตรงกลาง ซึ่งมักใช้พลาสติกบนสเตจอินพุตที่หมุนเร็วเพื่อลดเสียงรบกวน ขณะเดียวกันก็รักษาโลหะไว้ที่สเตจเอาท์พุตแรงบิดที่สูงกว่า
- อัตราทดเกียร์ที่สูงกว่าแลกความเร็วสูงสุดเพื่อคูณแรงบิดที่มากขึ้น - อัตราส่วน 1:171 จะสร้างแรงบิดเอาท์พุตมากกว่าอัตราส่วน 1:27 จากมอเตอร์ฐานเดียวกัน แต่จะหมุนเพลาเอาท์พุตช้ากว่ามาก
เมื่อระบุมอเตอร์เกียร์ขนาดเล็กสำหรับการออกแบบใหม่ ควรแชร์ภาระเป้าหมาย รอบการทำงาน และความทนทานต่อเสียงกับผู้ผลิตโดยตรง — อัตราทดเกียร์ วัสดุกระปุกเกียร์ รูปแบบเพลาเอาท์พุต และแรงดันไฟฟ้า ทั้งหมดนี้สามารถปรับแต่งได้โดยทั่วไป แม้จะมีเส้นผ่านศูนย์กลางขนาดเล็กเหล่านี้ ดังนั้นชิ้นส่วนในสต็อกจึงไม่จำเป็นต้องประนีประนอมขั้นสุดท้าย
ข่าว
-
ต้นกำเนิดมอเตอร์กระแสตรงแบบแปรงถ่านและพื้นฐานทางกายภาพ ที่ แปรงมอเตอร์กระแสตรง เป็นผู้บุกเบิกในการแปลงพลังงานไฟฟ้าเป็นการเคลื่อนที่เชิงกล และมีประวัติศาสตร์ที่เ...
อ่านเพิ่มเติม -
ทุกวันนี้ใครยังคงใช้มอเตอร์กระแสตรงแบบมีแปรงถ่านอยู่บ้าง? มอเตอร์กระแสตรงแบบมีแปรงถ่านในเครื่องใช้ไฟฟ้าขนาดเล็ก แม้ว่าการนำเทคโนโลยีมอเตอร์แบบไร้แปรงถ่านมาใช้เพิ่มมากข...
อ่านเพิ่มเติม -
การใช้งานมอเตอร์กระแสตรงแบบแปรงถ่านในอุปกรณ์อิเล็กทรอนิกส์และอุปกรณ์อัจฉริยะ บทบาทของมอเตอร์กระแสตรงแบบแปรงถ่านในการออกแบบอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค แ...
อ่านเพิ่มเติม
 บ้าน
เกี่ยวกับเรา
ข่าว


ลิขสิทธิ์ © Yuyao Hongyang Micromotor Co., Ltd. สงวนลิขสิทธิ์.