ภาษา


 บ้าน / ข่าว / ข่าวอุตสาหกรรม / ทำความเข้าใจเกี่ยวกับมอเตอร์กระแสตรง: วิธีสร้างมอเตอร์กระแสตรงแบบเรียบง่ายเทียบกับมอเตอร์กระแสตรงแบบมืออาชีพ
ทำความเข้าใจเกี่ยวกับมอเตอร์กระแสตรง: วิธีสร้างมอเตอร์กระแสตรงแบบเรียบง่ายเทียบกับมอเตอร์กระแสตรงแบบมืออาชีพ
 2026.06.03
 ข่าวอุตสาหกรรม
A มอเตอร์กระแสตรง แปลงพลังงานไฟฟ้ากระแสตรงเป็นพลังงานการหมุนเชิงกลโดยใช้อันตรกิริยาระหว่างสนามแม่เหล็กกับตัวนำที่มีกระแสไฟฟ้าไหลผ่าน คุณสามารถสร้างมอเตอร์กระแสตรงพื้นฐานด้วยแบตเตอรี่ ลวดทองแดง แม่เหล็กถาวร และตัวสับเปลี่ยนคลิปหนีบกระดาษได้ภายในเวลาไม่ถึง 30 นาที — แต่การทำความเข้าใจกระบวนการก่อสร้างทั้งหมดเผยให้เห็นว่าทำไมโดยเฉพาะมอเตอร์เชิงพาณิชย์ มอเตอร์ไมโครดีซี ได้รับการออกแบบทางวิศวกรรมเพื่อให้มีความคลาดเคลื่อนที่แม่นยำเช่นนี้ บทความนี้ครอบคลุมทุกอย่างตั้งแต่งานประกอบแบบโฮมเมดไปจนถึงข้อกำหนดไมโครมอเตอร์ระดับมืออาชีพ
ส่วนประกอบหลักของมอเตอร์กระแสตรงทุกตัว
ก่อนที่จะสร้างหรือเลือกมอเตอร์กระแสตรง คุณต้องเข้าใจส่วนพื้นฐานของมอเตอร์ก่อน แต่ละส่วนประกอบมีบทบาทที่ไม่สามารถต่อรองได้ในการแปลงไฟฟ้าเป็นพลังงานหมุนเวียน
- สเตเตอร์: ชิ้นส่วนที่อยู่นิ่งซึ่งให้สนามแม่เหล็ก ไม่ว่าจะผ่านแม่เหล็กถาวรหรือขดลวดสนามก็ตาม
- โรเตอร์ (กระดอง): ส่วนที่หมุนพันด้วยขดลวดทองแดงที่ส่งกระแสไฟฟ้าและสร้างแรงบิด
- สับเปลี่ยน: วงแหวนทองแดงแบบแบ่งส่วนที่เปลี่ยนทิศทางกระแสในขดลวดกระดองเพื่อรักษาการหมุนอย่างต่อเนื่อง
- แปรง: หน้าสัมผัสคาร์บอนหรือกราไฟท์ที่ถ่ายโอนกระแสจากวงจรภายนอกไปยังตัวสับเปลี่ยน
- เพลา: เพลาส่งออกที่ส่งกำลังทางกลให้กับโหลด
- ตัวเสื้อ/โครง: ให้การสนับสนุนโครงสร้างและเส้นทางฟลักซ์แม่เหล็กในการออกแบบแกนเหล็ก
ในมอเตอร์ไมโคร DC ที่ใช้ในอุปกรณ์ต่างๆ เช่น โดรน เครื่องช่วยฟัง หรืออุปกรณ์ทางการแพทย์ที่มีความแม่นยำ ส่วนประกอบทั้ง 6 ชิ้นจะถูกย่อให้เล็กลงจนมีเส้นผ่านศูนย์กลางเล็กที่สุด 4 มม แต่ฟิสิกส์พื้นฐานยังคงเหมือนเดิมกับมอเตอร์อุตสาหกรรมขนาดเต็ม
วิธีสร้างมอเตอร์กระแสตรงพื้นฐาน: ทีละขั้นตอน
โครงสร้าง DIY นี้สาธิตหลักการทำงานโดยใช้วัสดุในครัวเรือน เหมาะสำหรับนักเรียน นักการศึกษา และวิศวกรที่ต้องการโมเดลอ้างอิงที่ใช้งานจริง
วัสดุที่จำเป็น
- แบตเตอรี่ AA 1.5 V หรือ 3 V (หรือที่ใส่แบตเตอรี่)
- ลวดแม่เหล็กทองแดงเคลือบ 26 AWG ยาวประมาณ 1 เมตร
- หมุดเหล็กหรือคลิปหนีบกระดาษขนาดใหญ่สองตัว (สำหรับรองรับแปรง)
- แม่เหล็กนีโอไดเมียมหรือเซรามิกหนึ่งแผ่น (เส้นผ่านศูนย์กลางขั้นต่ำ 10 มม.)
- กระดาษทราย (เม็ดละเอียด 400 )
- เทปไฟฟ้าหรือหนังยางเพื่อยึดการเชื่อมต่อให้แน่น
การก่อสร้างทีละขั้นตอน
- หมุนขดลวดกระดอง: พันลวดทองแดงรอบวัตถุทรงกระบอก (เช่น แบตเตอรี่ AA) ให้แน่น 15–20 ครั้งเพื่อให้เป็นขดขนาดกะทัดรัด ปล่อยให้ลวดยาวประมาณ 3 ซม. จากปลายแต่ละด้านเป็นสายนำ
- ยึดขดลวดให้แน่น: พันปลายทั้งสองข้างที่ว่างรอบๆ ตัวขดสองครั้งเพื่อยึดรูปทรงไว้ สายวัดควรขยายตามแนวแกนจากศูนย์กลางของแต่ละด้าน
- เตรียมผู้ติดต่อสับเปลี่ยน: ใช้ตะกั่วเส้นเดียวขัดเคลือบฟันออกทุกด้านจนหมด อีกด้านหนึ่ง ให้ขัดเคลือบฟันออกเพียงครึ่งบนเท่านั้น ความไม่สมดุลนี้ทำให้เกิดผลการสับเปลี่ยน - กระแสจะไหลเฉพาะระหว่างการหมุนครึ่งหนึ่งเท่านั้น
- สร้างแปรงรองรับ: งอคลิปหนีบกระดาษสองอันเป็นที่วางรูปตัว U แล้วติดเข้ากับขั้วบวกและขั้วลบของแบตเตอรี่โดยใช้เทป สายคอยล์จะพักและหมุนอยู่ภายในเปลเหล่านี้
- ปรับสมดุลคอยล์: วางขดลวดเข้าไปในที่วางคลิปหนีบกระดาษ หากคอยล์หมุนไม่สม่ำเสมอ ให้ค่อยๆ ปรับรูปร่างใหม่เพื่อให้จุดศูนย์กลางมวลอยู่ในแนวเดียวกับแกนหมุน
- วางตำแหน่งแม่เหล็ก: วางแม่เหล็กนีโอไดเมียมไว้ข้างใต้หรือเหนือขดลวดโดยตรง สนามควรตั้งฉากกับระนาบคอยล์ที่ตำแหน่งพัก
- ทดสอบและแก้ไขปัญหา: หมุนคอยล์เบาๆ หากไม่หมุนต่อ ให้ตรวจสอบคุณภาพหน้าสัมผัสที่แท่น ขัดสายนำอีกครั้ง หรือพลิกขั้วแม่เหล็ก โดยทั่วไปมอเตอร์ที่ใช้งานได้จะไปถึง 1,000–3,000 รอบต่อนาที ใช้ไฟ 1.5 V ขึ้นอยู่กับมวลคอยล์และความแรงของแม่เหล็ก
การกำหนดค่าขดลวดมอเตอร์กระแสตรงและผลกระทบ
ในมอเตอร์กระแสตรงเชิงพาณิชย์ วิธีการเชื่อมต่อขดลวดสนามและขดลวดกระดองจะกำหนดพฤติกรรมของแรงบิดความเร็วของมอเตอร์ มีการกำหนดค่ามาตรฐานสี่แบบ:
| ประเภทที่คดเคี้ยว | การเชื่อมต่อ | การควบคุมความเร็ว | แอปพลิเคชันทั่วไป |
|---|---|---|---|
| ซีรีส์ | สนามเป็นอนุกรมพร้อมกระดอง | แย่ (ความเร็วลดลงภายใต้ภาระงาน) | ฉุดไฟฟ้า, เครน |
| แบ่ง | สนามขนานกับกระดอง | ดี (ความเร็วใกล้คงที่) | เครื่องกลึง พัดลม สายพานลำเลียง |
| สารประกอบ | ทั้งแบบอนุกรมและแบบสับเปลี่ยน | ปานกลาง | ลิฟต์, เครื่องกด |
| แม่เหล็กถาวร | ไม่มีการม้วนสนาม แม่เหล็กคงที่ | ดี | มอเตอร์ไมโครดีซี ของเล่น หุ่นยนต์ |
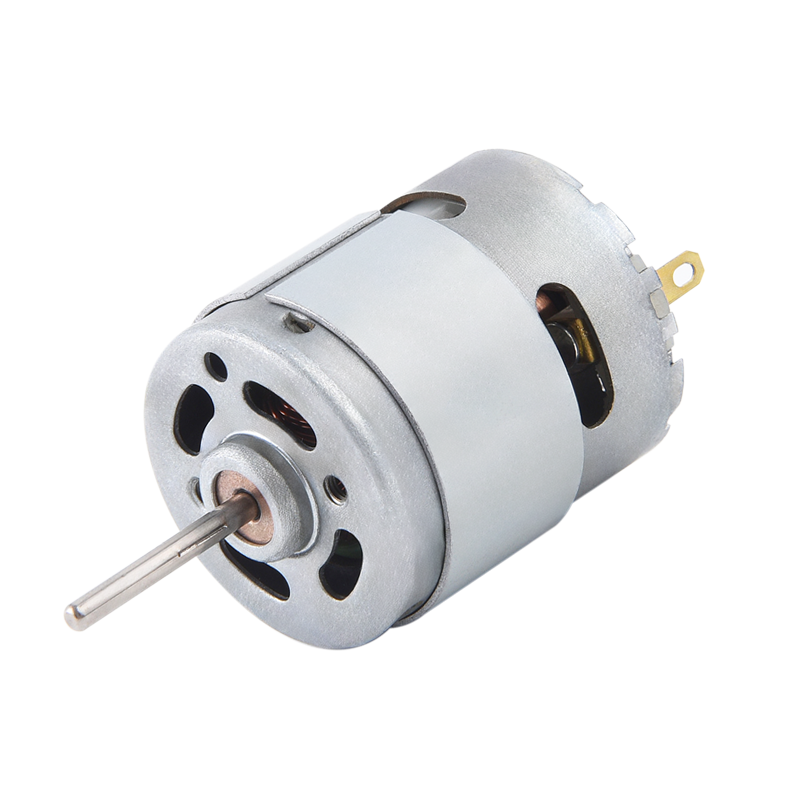
มอเตอร์แม่เหล็กถาวร DC (PMDC) ครองตลาดมอเตอร์ขนาดเล็ก เพราะการกำจัดขดลวดสนามจะช่วยลดขนาด น้ำหนัก และการสูญเสียพลังงานไปพร้อมๆ กัน มอเตอร์ไมโคร DC ส่วนใหญ่ที่มีเส้นผ่านศูนย์กลางต่ำกว่า 50 มม. ใช้การกำหนดค่านี้
มอเตอร์ไมโครดีซี: ข้อมูลจำเพาะ ขนาด และเกณฑ์การเลือก
มอเตอร์ไมโครดีซีเป็นมอเตอร์กระแสตรงมาตรฐานรุ่นย่อส่วน โดยทั่วไปกำหนดให้เป็นมอเตอร์ที่มีเส้นผ่านศูนย์กลางตัวถังด้านล่าง 36 มม และแรงดันไฟฟ้าขณะทำงานระหว่าง 1.5 โวลต์ และ 24 โวลต์ . ได้รับการออกแบบมาเพื่อความแม่นยำ ใช้พลังงานต่ำ และความเร็วในการหมุนสูงเมื่อเทียบกับขนาดของมัน
คลาสขนาดมอเตอร์ไมโคร DC ทั่วไป
| การกำหนด | เส้นผ่านศูนย์กลาง (มม.) | แรงดันไฟฟ้าทั่วไป (V) | ความเร็วรอบขณะเดินเครื่องเปล่า (RPM) | แรงบิดแผงลอย (mNm) |
|---|---|---|---|---|
| 4 มม class | 4 | 1.5 – 3 | 50,000 – 100,000 | 0.02 – 0.1 |
| ชั้น 8 มม | 8 | 3 – 6 | 20,000 – 60,000 | 0.1 – 0.5 |
| ชั้น 12 มม. (แบบ 130) | 12 – 15 | 3 – 12 | 8,000 – 25,000 | 1 – 10 |
| ชั้น 24 มม. (แบบ 280) | 24 – 28 | 6 – 24 | 3,000 – 15,000 | 10 – 80 |
| 36 มม class (370-type) | 35 – 36 | 12 – 24 | 2,000 – 8,000 | 50 – 300 |
พารามิเตอร์หลักในการประเมินเมื่อเลือกมอเตอร์กระแสตรงขนาดเล็ก
- อัตรา KV (RPM/V): กำหนดความเร็วต่อโวลต์ มอเตอร์ 3,000 KV ที่ 5 V ให้ความเร็วรอบประมาณ 15,000 RPM ภายใต้สภาวะที่ไม่มีโหลด
- แรงบิดแผงลอย: แรงบิดสูงสุดที่มอเตอร์สามารถผลิตได้ที่ความเร็วเป็นศูนย์ เกินค่านี้ทำให้เกิดความร้อนสูงเกินไปภายในไม่กี่วินาที
- กระแสไฟขณะไม่มีโหลด: กระแสดึงออกมาเมื่อหมุนอย่างอิสระ แสดงถึงแรงเสียดทานของแบริ่งและการสูญเสียแปรง ค่าทั่วไป: 20–150 mA สำหรับมอเตอร์ 8–24 มม.
- ความต้านทานของขั้วต่อ: ความต้านทานต่ำทำให้มีกระแสและแรงบิดมากขึ้นแต่ทำให้เกิดความร้อนมากขึ้น ค่าอยู่ระหว่าง 0.5 Ω ถึง 30 Ω ในไมโครมอเตอร์
- ประสิทธิภาพ ณ จุดปฏิบัติการ: มอเตอร์ไมโคร DC ส่วนใหญ่จะมีจุดสูงสุดที่ ประสิทธิภาพ 50–75% ที่ประมาณ 10–20% ของแรงบิดแผงลอย
บทบาทของวัสดุแม่เหล็กต่อประสิทธิภาพของมอเตอร์กระแสตรง
การเลือกใช้วัสดุแม่เหล็กจะกำหนดความหนาแน่นของกำลังของมอเตอร์กระแสตรงอย่างมีนัยสำคัญ โดยเฉพาะอย่างยิ่งในรูปแบบไมโครที่ทุกมิลลิกรัมและลูกบาศก์มิลลิเมตรมีความสำคัญ
- แม่เหล็กเฟอร์ไรต์ (เซรามิก): ต้นทุนต่ำ ทนต่อการกัดกร่อน แต่มีความหนาแน่นของพลังงานต่ำ (~3.5 MGOe) พบได้ทั่วไปในมอเตอร์และของเล่นราคาประหยัด
- แม่เหล็กอัลนิโก: ความคงตัวของอุณหภูมิที่ดี (ใช้งานได้ถึง 540°C) ความหนาแน่นของพลังงานปานกลาง (~5 MGOe) พบได้ในการออกแบบมอเตอร์รุ่นเก่าและการใช้งานที่อุณหภูมิสูงโดยเฉพาะ
- ซาแมเรียมโคบอลต์ (SmCo): ความหนาแน่นของพลังงานสูง (~18–30 MGOe) ทนความร้อนได้ดีเยี่ยม (สูงถึง 300°C) แนะนำให้ใช้กับไมโครมอเตอร์การบินและอวกาศและการทหาร
- นีโอดิเมียมเหล็กโบรอน (NdFeB): ความหนาแน่นของพลังงานสูงสุดที่มีอยู่ (~35–52 MGOe) ใช้ในมอเตอร์ไมโคร DC ประสิทธิภาพสูงสมัยใหม่มากกว่า 80% เนื่องจากความสามารถในการส่งแรงบิดสูงสุดในปริมาณขั้นต่ำ แม้ว่าจะต้องมีการเคลือบป้องกันการกัดกร่อนก็ตาม
การเปลี่ยนจากเฟอร์ไรต์เป็นแม่เหล็ก NdFeB ที่มีขนาดเท่ากันจะช่วยเพิ่มแรงบิดแผงลอยของมอเตอร์ได้ 3–5 เท่า ซึ่งเป็นเหตุผลว่าทำไมการย่อขนาดจึงสามารถทำได้ในเชิงพาณิชย์หลังจากที่แม่เหล็ก NdFeB ผลิตจำนวนมากในช่วงปลายทศวรรษ 1980 เท่านั้น
วิธีการควบคุมความเร็วมอเตอร์กระแสตรง
การควบคุมความเร็วของมอเตอร์กระแสตรงถือเป็นสิ่งสำคัญในเกือบทุกการใช้งานในโลกแห่งความเป็นจริง วิธีการหลักสามวิธีแต่ละวิธีเหมาะสมกับสถานการณ์ที่แตกต่างกัน:
การปรับความกว้างพัลส์ (PWM)
PWM จะเปิดและปิดแรงดันไฟฟ้าอย่างรวดเร็ว โดยการเปลี่ยนแปลงรอบการทำงาน — เปอร์เซ็นต์ของเวลาที่แรงดันไฟฟ้าเปิด — แรงดันไฟฟ้าที่มีประสิทธิภาพและความเร็วจะถูกควบคุม รอบการทำงาน 50% ที่ 12 V มีพฤติกรรมเหมือนกับแรงดันไฟฟ้าเฉลี่ย 6 V PWM มีประสิทธิภาพสูงเนื่องจากทรานซิสเตอร์สวิตชิ่งจะกระจายพลังงานน้อยที่สุด ความถี่ 20–25 kHz เป็นความถี่ปกติเพื่อหลีกเลี่ยงเสียงรบกวน นี่เป็นวิธีการมาตรฐานที่ใช้ในไดรเวอร์มอเตอร์ที่ใช้ Arduino, ไอซี H-bridge เช่น L298N และตัวควบคุมมอเตอร์ไมโคร DC ส่วนใหญ่
การควบคุมแรงดันไฟฟ้ากระดอง
การเปลี่ยนแปลงแรงดันไฟฟ้ากระแสตรงจะเปลี่ยนความเร็วที่ต่ำกว่าความเร็วพื้นฐานโดยตรง วิธีการนี้ให้การควบคุมความเร็วที่ราบรื่น และใช้ในมอเตอร์สับเปลี่ยนและ PMDC ต้องใช้แหล่งจ่ายไฟ DC แบบแปรผันหรือตัวแปลงบั๊ก ซึ่งทำให้ต้องใช้ฮาร์ดแวร์มากกว่า PWM
การอ่อนตัวของสนาม (สำหรับมอเตอร์สนามแผล)
การลดกระแสของขดลวดสนามจะทำให้สนามแม่เหล็กอ่อนลง ทำให้โรเตอร์หมุนได้เร็วกว่าความเร็วพื้นฐานโดยที่แรงบิดลดลง เทคนิคนี้ช่วยให้มีความเร็วสูงกว่าพิกัดที่กำหนด และใช้ในระบบฉุดลากและตัวขับเคลื่อนสปินเดิลทางอุตสาหกรรม
การใช้งานจริงของมอเตอร์ไมโครกระแสตรง
มอเตอร์ไมโคร DC ฝังอยู่ในผลิตภัณฑ์หลายร้อยรายการในชีวิตประจำวัน รูปแบบการใช้งานแสดงให้เห็นปริมาณทางวิศวกรรมที่บรรจุลงในส่วนประกอบที่มักจะมีน้ำหนักน้อยกว่า 5 กรัม
- อุปกรณ์การแพทย์: ปั๊มอินซูลินใช้มอเตอร์ PMDC ขนาด 6-10 มม. เพื่อให้ปริมาณรังสีที่แม่นยำ เครื่องมือหุ่นยนต์สำหรับการผ่าตัดใช้มอเตอร์ขนาด 24 มม. ซึ่งมีความแม่นยำของตำแหน่งซ้ำได้ภายใน ±0.1 มม.
- เครื่องใช้ไฟฟ้า: มอเตอร์สั่นสะเทือนในสมาร์ทโฟนคือมอเตอร์ไมโครดีซีชนิดเหรียญแบน โดยทั่วไปจะมีเส้นผ่านศูนย์กลาง 8–10 มม. ทำงานที่ 3 V โดยมีมวลหมุนเยื้องศูนย์เพื่อการตอบรับแบบสัมผัส
- ระบบยานยนต์: รถยนต์นั่งส่วนบุคคลที่ทันสมัยประกอบด้วยระหว่าง มอเตอร์กระแสตรงขนาดเล็ก 40 และ 80 ตัว สำหรับฟังก์ชันต่างๆ เช่น การปรับกระจก การยกหน้าต่าง การวางตำแหน่งที่นั่ง และแดมเปอร์ HVAC
- โดรนและยานพาหนะ RC: มอเตอร์ไมโคร DC แบบมีแปรงถ่านในช่วง 8–24 มม. ขับเคลื่อนแกนหันเห ระยะพิทช์ และแกนม้วนในควอดคอปเตอร์ขนาดเล็ก แม้ว่าการออกแบบแบบไร้แปรงถ่านจะเป็นที่ต้องการมากขึ้นเพื่ออายุการใช้งานที่ยาวนานขึ้น
- ระบบอัตโนมัติทางอุตสาหกรรม: มอเตอร์ไมโคร DC ขับเคลื่อนกลไกการโฟกัสในกล้องวิชันซิสเต็มและลีดสกรูของแท่น CNC ขนาดกะทัดรัดที่ต้องใช้ตำแหน่งต่ำกว่ามิลลิเมตร
ข้อผิดพลาดทั่วไปของมอเตอร์กระแสตรงและวิธีการวินิจฉัย
ไม่ว่าคุณจะสร้างมอเตอร์กระแสตรงด้วยตัวเองหรือดูแลรักษาไมโครมอเตอร์ในผลิตภัณฑ์ การทำความเข้าใจโหมดความล้มเหลวจะช่วยประหยัดเวลาและป้องกันความเสียหาย
| อาการ | สาเหตุน่าจะ | วิธีการวินิจฉัย |
|---|---|---|
| มอเตอร์ไม่หมุน | วงจรเปิดในกระดองหรือหน้าสัมผัสแปรงหายไป | วัดความต้านทานของขั้วต่อ ไม่ควรเป็น ∞ |
| เกิดประกายไฟที่แปรงมากเกินไป | แปรงที่สึกหรอ ตัวสับเปลี่ยนสกปรก หรือการโอเวอร์โหลด | ตรวจสอบพื้นผิวสับเปลี่ยน ตรวจสอบการจับสลากปัจจุบัน |
| ความเร็วต่ำหรือแรงบิดต่ำ | แม่เหล็กถาวรล้างอำนาจแม่เหล็กหรือความต้านทานแปรงสูง | เปรียบเทียบความเร็วขณะไม่โหลดกับเอกสารข้อมูล ตรวจสอบแรงกดสัมผัสของแปรง |
| ความร้อนสูงเกินไป | การทำงานต่อเนื่องใกล้กับแรงบิดแผงลอย | วัดกระแส; เปรียบเทียบกับคะแนนปัจจุบันแผงลอย |
| การสั่นสะเทือนหรือเสียงรบกวน | เพลางอ แบริ่งสึกหรอ หรือคอยล์ไม่สมดุล | หมุนเพลาด้วยมือ ตรวจสอบระยะการเล่นในแนวรัศมี >0.05 มม |
มอเตอร์กระแสตรงแบบมีแปรงถ่านและไร้แปรงถ่าน: เมื่อใดจึงควรใช้แต่ละตัว
คำว่า "มอเตอร์กระแสตรง" ครอบคลุมการออกแบบทั้งแบบมีแปรงและแบบไม่มีแปรง (BLDC) มากขึ้น การทำความเข้าใจข้อดีข้อเสียจะกำหนดทางเลือกที่เหมาะสมสำหรับแต่ละโครงการ
- มอเตอร์กระแสตรงแบบมีแปรงถ่าน: การควบคุมที่ง่ายกว่า (แรงดันไฟฟ้าโดยตรงหรือ PWM) ต้นทุนที่ต่ำกว่า แต่แปรงสึกหรอ อายุการใช้งานแปรงโดยทั่วไปคือ 500–3,000 ชั่วโมง ขึ้นอยู่กับโหลดและความเร็ว เหมาะสำหรับสินค้าอุปโภคบริโภค ของเล่น และต้นแบบที่มีต้นทุนต่ำ
- มอเตอร์กระแสตรงไร้แปรงถ่าน: การเปลี่ยนทางอิเล็กทรอนิกส์ผ่าน IC คอนโทรลเลอร์จะแทนที่แปรงทั้งหมด อายุการใช้งานเกิน 10,000 ชม ประสิทธิภาพจะสูงขึ้น 5–15% และความเร็วสูงสุดจะสูงขึ้น จำเป็นสำหรับโดรน หุ่นยนต์ที่มีความแม่นยำสูง และการปลูกถ่ายทางการแพทย์ที่ความน่าเชื่อถือไม่สามารถต่อรองได้
สำหรับผู้ที่ชื่นชอบการ DIY ในการสร้างมอเตอร์ตัวแรกหรือสร้างต้นแบบหุ่นยนต์ขนาดเล็ก มอเตอร์ PMDC แบบมีแปรงถ่านในรูปแบบ 130 หรือ 180 ถือเป็นจุดเริ่มต้นที่ง่ายที่สุด โดยมีจำหน่ายทั่วไป โดยมีราคาต่ำกว่า 1 เหรียญสหรัฐต่อปริมาณ และทำงานโดยตรงกับชิลด์ไดรเวอร์มอเตอร์ PWM ใดๆ
ข่าว
-
ต้นกำเนิดมอเตอร์กระแสตรงแบบแปรงถ่านและพื้นฐานทางกายภาพ ที่ แปรงมอเตอร์กระแสตรง เป็นผู้บุกเบิกในการแปลงพลังงานไฟฟ้าเป็นการเคลื่อนที่เชิงกล และมีประวัติศาสตร์ที่เ...
อ่านเพิ่มเติม -
ทุกวันนี้ใครยังคงใช้มอเตอร์กระแสตรงแบบมีแปรงถ่านอยู่บ้าง? มอเตอร์กระแสตรงแบบมีแปรงถ่านในเครื่องใช้ไฟฟ้าขนาดเล็ก แม้ว่าการนำเทคโนโลยีมอเตอร์แบบไร้แปรงถ่านมาใช้เพิ่มมากข...
อ่านเพิ่มเติม -
การใช้งานมอเตอร์กระแสตรงแบบแปรงถ่านในอุปกรณ์อิเล็กทรอนิกส์และอุปกรณ์อัจฉริยะ บทบาทของมอเตอร์กระแสตรงแบบแปรงถ่านในการออกแบบอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค แ...
อ่านเพิ่มเติม
 บ้าน
เกี่ยวกับเรา
ข่าว


ลิขสิทธิ์ © Yuyao Hongyang Micromotor Co., Ltd. สงวนลิขสิทธิ์.