Eng


 บ้าน / ข่าว / ข่าวอุตสาหกรรม / ประเภทของมอเตอร์กระแสตรงขนาดเล็ก: คำแนะนำในการเลือกมอเตอร์กระแสตรงขนาดเล็ก
ประเภทของมอเตอร์กระแสตรงขนาดเล็ก: คำแนะนำในการเลือกมอเตอร์กระแสตรงขนาดเล็ก
 2026.08.05
 ข่าวอุตสาหกรรม
สรุปประเภทหลักของมอเตอร์กระแสตรงขนาดเล็ก
มอเตอร์กระแสตรงขนาดเล็ก — มักเรียกกันว่า มอเตอร์ไมโครดีซี เมื่อมีขนาดเส้นผ่านศูนย์กลางต่ำกว่า 37 มม. — แปลงพลังงานไฟฟ้ากระแสตรงเป็นการเคลื่อนที่เชิงกลแบบหมุน โดยขับเคลื่อนทุกอย่างตั้งแต่อุปกรณ์ทางการแพทย์และระบบโฟกัสอัตโนมัติของกล้อง ไปจนถึงโดรนสำหรับงานอดิเรกและแอคทูเอเตอร์ในยานยนต์ ประเภทหลักห้าประเภทที่ใช้ในการใช้งานขนาดกะทัดรัด ได้แก่ มอเตอร์กระแสตรงแบบมีแปรงถ่าน มอเตอร์กระแสตรงไร้แปรงถ่าน (BLDC) มอเตอร์กระแสตรงแบบไร้คอร์ สเต็ปเปอร์มอเตอร์ และเซอร์โวมอเตอร์ แต่ละเครื่องทำงานบนกลไกภายในที่แตกต่างกันและเหมาะสมกับข้อกำหนดด้านประสิทธิภาพที่แตกต่างกัน
การเลือกประเภทที่ไม่ถูกต้องสำหรับการใช้งานถือเป็นข้อผิดพลาดทางวิศวกรรมที่พบบ่อยที่สุดและมีค่าใช้จ่ายสูงในขั้นตอนการเลือกส่วนประกอบ การทำความเข้าใจอย่างชัดเจนว่าแต่ละประเภททำงานอย่างไร — และจุดแข็งของมันพังลงตรงไหน — เป็นรากฐานในทางปฏิบัติสำหรับการโทรที่ถูกต้อง
มอเตอร์กระแสตรงแบบมีแปรงถ่าน: พลังขับเคลื่อนของการเคลื่อนที่ขนาดเล็ก
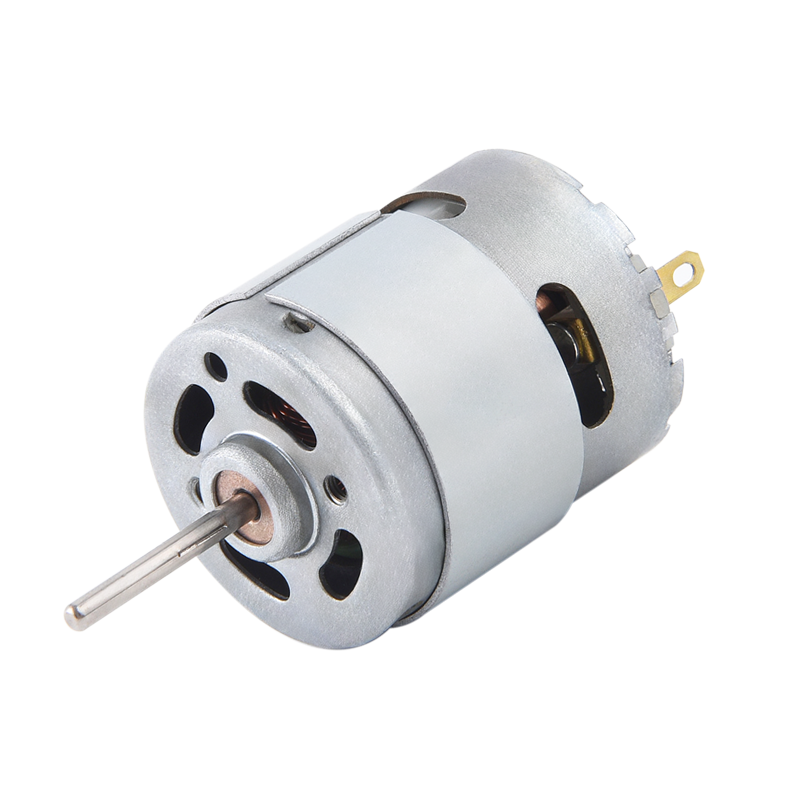
มอเตอร์กระแสตรงแบบมีแปรงถ่านเป็นมอเตอร์ขนาดเล็กที่มีการผลิตกันอย่างแพร่หลายมากที่สุดในโลก หลักการทำงานนั้นตรงไปตรงมา: แปรงคาร์บอนหรือโลหะจะรักษาหน้าสัมผัสทางไฟฟ้าแบบเลื่อนด้วยตัวสับเปลี่ยนที่หมุนอยู่ ซึ่งจะจ่ายพลังงานให้กับขดลวดบนโรเตอร์ตามลำดับเพื่อรักษาการหมุนไว้ ใช้แรงดันไฟฟ้า รับการหมุน — ไม่ต้องใช้ตัวควบคุมภายนอก
พวกเขาทำงานอย่างไร
กระแสไฟฟ้าไหลจากแหล่งจ่ายไฟผ่านแปรงไปยังส่วนสับเปลี่ยน ทำให้เกิดพลังงานให้กับขดลวดโรเตอร์เฉพาะ สนามแม่เหล็กที่เกิดขึ้นจะทำปฏิกิริยากับแม่เหล็กถาวรที่อยู่รอบๆ โรเตอร์ ทำให้เกิดแรงบิด ในขณะที่โรเตอร์หมุน ตัวสับเปลี่ยนจะสลับสวิตช์ซึ่งขดลวดจะถูกจ่ายพลังงาน เพื่อรักษาการหมุนอย่างต่อเนื่อง ความเร็วเป็นสัดส่วนกับแรงดันไฟฟ้าที่ใช้ แรงบิดเป็นสัดส่วนกับกระแส
ลักษณะการทำงาน
โดยทั่วไปแล้วมอเตอร์ DC แบบมีแปรงถ่านขนาดเล็กจะทำงานระหว่างนั้น 1.5V และ 24V และสามารถทำความเร็วได้ตั้งแต่ไม่กี่ร้อยขึ้นไป 20,000 รอบต่อนาที . ให้แรงบิดเริ่มต้นสูงเมื่อเทียบกับขนาด และตอบสนองต่อการเปลี่ยนแปลงแรงดันไฟฟ้าได้ทันที มอเตอร์ไมโครแบบมีแปรงถ่าน N20 มาตรฐาน ซึ่งเป็นหนึ่งในฟอร์มแฟคเตอร์ที่พบบ่อยที่สุด สามารถใส่ในบรรจุภัณฑ์ที่มีขนาดเพียง 12 มม. x 10 มม. และสามารถส่งแรงบิดได้มากที่ 3–6V
การแลกเปลี่ยนที่สำคัญ
ส่วนต่อประสานระหว่างแปรงสับเปลี่ยนจะสร้างแรงเสียดทานและอาร์คไฟฟ้า ซึ่งหมายความว่ามอเตอร์แบบมีแปรงถ่านจะสร้าง EMI (การรบกวนทางแม่เหล็กไฟฟ้า) และเสื่อมสภาพเมื่อเวลาผ่านไป อายุการใช้งานแปรงโดยทั่วไปมีตั้งแต่ 500 ถึง 2,000 ชั่วโมงการทำงาน ขึ้นอยู่กับโหลดและความเร็ว ไม่เหมาะสำหรับการใช้งานที่ต้องการอายุการใช้งานที่ไม่ต้องบำรุงรักษานานหรือสภาพแวดล้อมที่มีสัญญาณรบกวนทางไฟฟ้าต่ำมาก อย่างไรก็ตาม ความเรียบง่ายและต้นทุนต่ำทำให้พวกมันเป็นตัวเลือกเริ่มต้นสำหรับของเล่น เครื่องใช้ไฟฟ้า อุปกรณ์เสริมในรถยนต์ และหุ่นยนต์ราคาประหยัด
มอเตอร์กระแสตรงไร้แปรงถ่าน (BLDC): สมรรถนะสูงขึ้น อายุการใช้งานยาวนานขึ้น
มอเตอร์กระแสตรงไร้แปรงถ่านช่วยขจัดชุดสับเปลี่ยนแปรงโดยสิ้นเชิง แต่แม่เหล็กถาวรจะอยู่บนโรเตอร์และขดลวดจะยึดอยู่กับสเตเตอร์แทน ตัวควบคุมความเร็วอิเล็กทรอนิกส์ภายนอก (ESC) ใช้การตอบสนองตำแหน่งโรเตอร์ — โดยทั่วไปมาจากเซ็นเซอร์เอฟเฟกต์ฮอลล์หรือการตรวจจับ EMF ด้านหลัง — เพื่อจัดลำดับขดลวดสเตเตอร์และรักษาการหมุนด้วยระบบอิเล็กทรอนิกส์
ข้อดีเหนือประเภทแปรง
หากไม่มีกลไกสับเปลี่ยน มอเตอร์ BLDC จะทำงานเย็นลง เงียบขึ้น และยาวนานขึ้นมาก โดยทั่วไปอายุขัยที่ได้รับการจัดอันดับคือ 10,000–30,000 ชั่วโมง - ลำดับความสำคัญที่มากกว่าสิ่งเทียบเท่าแบบแปรง อีกทั้งยังมีประสิทธิภาพมากกว่าอย่างเห็นได้ชัด: มอเตอร์ BLDC ขนาดเล็กที่มีคุณภาพสามารถทำได้ ประสิทธิภาพไฟฟ้า 85–95% เทียบกับ 70–80% สำหรับมอเตอร์แบบมีแปรงถ่านที่มีขนาดใกล้เคียงกัน ทำให้เป็นตัวเลือกที่ต้องการในการใช้งานที่ใช้พลังงานจากแบตเตอรี่ซึ่งเวลาในการทำงานมีความสำคัญ
พวกเขาใช้อยู่ที่ไหน
มอเตอร์ Micro BLDC มีบทบาทสำคัญในการขับเคลื่อนด้วยโดรน (โดยที่ประสิทธิภาพและน้ำหนักเป็นสิ่งสำคัญ) แกนหมุนของฮาร์ดดิสก์ พัดลมระบายความร้อนในอุปกรณ์อิเล็กทรอนิกส์ เครื่องโกนหนวดไฟฟ้า และอุปกรณ์ทางการแพทย์ เช่น ด้ามจับสำหรับการผ่าตัด และเครื่องช่วยหายใจแบบพกพา ค่าใช้จ่ายเพิ่มเติมของคอนโทรลเลอร์จะถูกชดเชยด้วยประสิทธิภาพและอายุการใช้งานที่ยาวนานในแทบทุกการใช้งานที่มีความต้องการสูง
มอเตอร์กระแสตรงแบบไร้คอร์: ความเฉื่อยต่ำเป็นพิเศษเพื่อการตอบสนองที่แม่นยำ
มอเตอร์กระแสตรงไร้คอร์ หรือที่เรียกว่ามอเตอร์โรเตอร์ไร้เหล็กหรือโรเตอร์กลวง แทนที่โรเตอร์แกนเหล็กทั่วไปด้วยขดลวดทรงกระบอกน้ำหนักเบาที่หมุนได้อย่างอิสระภายในแม่เหล็กถาวร การไม่มีแกนเหล็กจะขจัดผลกระทบจากแม่เหล็ก และลดมวลโรเตอร์ลงอย่างมาก
อะไรทำให้พวกเขาแตกต่าง
เนื่องจากโรเตอร์ไม่มีเหล็ก จึงไม่มีแรงบิดฝืนและไม่มีฟันเฟือง — มอเตอร์สตาร์ทและหยุดอย่างราบรื่นที่ตำแหน่งใดๆ โดยไม่ต้องรู้สึกถึง "ขั้น" ที่เหมือนตัวย้อนในการออกแบบแกนเหล็ก ความเฉื่อยของโรเตอร์คือ ลดลงถึง 10 เท่า กว่ามอเตอร์แกนเหล็กที่เทียบเคียงได้ ซึ่งแปลไปสู่การเร่งความเร็วและการชะลอตัวที่รวดเร็วอย่างยิ่ง
แอปพลิเคชันที่ต้องการสิ่งนี้
มอเตอร์ DC แบบไร้คอร์จะใช้ในกรณีที่เวลาตอบสนองของตำแหน่งและความราบรื่นไม่สามารถต่อรองได้: กล้องโฟกัสอัตโนมัติและกลไกการซูมด้วยเลนส์ เครื่องมือผ่าตัดด้วยหุ่นยนต์ ตัวกระตุ้นแขนขาเทียม ปากกาพล็อตเตอร์ และอุปกรณ์อัตโนมัติในห้องปฏิบัติการ เป็นหนึ่งในประเภทมอเตอร์ขนาดเล็กที่มีราคาแพงกว่า แต่ไม่มีสิ่งใดที่ตรงกับประสิทธิภาพไดนามิกในขนาดเล็ก
สเต็ปเปอร์มอเตอร์: การควบคุมตำแหน่งที่แม่นยำโดยไม่มีการป้อนกลับ
สเต็ปเปอร์มอเตอร์แบ่งการหมุนเต็มจำนวนเป็นจำนวนสเต็ปที่เท่ากันคงที่ — โดยทั่วไป 200 ขั้นต่อรอบ (1.8° ต่อขั้น) สำหรับ NEMA 17 มาตรฐาน หรือสูงสุด 400 ขั้นในรุ่นที่มีความละเอียดสูง พัลส์ไฟฟ้าแต่ละอันจะเคลื่อนโรเตอร์หนึ่งก้าวอย่างแน่นอน ด้วยการนับพัลส์ สามารถควบคุมตำแหน่งได้โดยไม่ต้องใช้ตัวเข้ารหัสหรือเซ็นเซอร์ป้อนกลับ
ประเภทของสเต็ปเปอร์มอเตอร์
โครงสร้างภายในสามแบบที่ใช้ในสเต็ปเปอร์มอเตอร์ขนาดเล็ก:
- สเต็ปเปอร์แม่เหล็กถาวร (PM): เรียบง่าย ราคาประหยัด โดยทั่วไปจะมีขั้นตอน 48 หรือ 96 ขั้นตอนต่อการปฏิวัติ พบได้ทั่วไปในเครื่องพิมพ์และเครื่องใช้ไฟฟ้าขนาดเล็ก
- สเต็ปเปอร์ฝืนแบบแปรผัน (VR): ไม่มีแม่เหล็กถาวร โรเตอร์จะเคลื่อนที่เพื่อลดการฝืนของวงจรแม่เหล็ก อัตราก้าวสูงเป็นไปได้แต่แรงบิดยึดต่ำ
- สเต็ปเปอร์ไฮบริด: ผสมผสานหลักการ PM และ VR เพื่อการผสมผสานความละเอียด แรงบิด และความแม่นยำของขั้นตอนได้ดีที่สุด ประเภทที่โดดเด่นในเครื่องจักร CNC เครื่องพิมพ์ 3D และเครื่องมือห้องปฏิบัติการที่มีความแม่นยำ
ที่ที่ สเต็ปเปอร์s เก่งและที่ที่พวกเขาทำไม่ได้
สเต็ปเปอร์เหมาะอย่างยิ่งเมื่อคุณต้องการการควบคุมตำแหน่งแบบลูปเปิดที่ทำซ้ำได้ โดยไม่ต้องเสียค่าใช้จ่ายของระบบตัวเข้ารหัสแบบวงปิด พวกเขารักษาตำแหน่งของตนภายใต้ภาระด้วยแรงบิดเต็มพิกัดแม้ในขณะที่อยู่กับที่ ซึ่งเป็นคุณสมบัติที่เรียกว่าแรงบิดในการยึดเกาะซึ่งมอเตอร์กระแสตรงต่อเนื่องไม่มี การแลกเปลี่ยน: แรงบิดลดลงอย่างรวดเร็วเกินสองสามร้อย RPM และขั้นตอนที่พลาดไปภายใต้การโอเวอร์โหลดจะไม่ถูกตรวจพบหากไม่มีเซ็นเซอร์ป้อนกลับ นอกจากนี้ยังดึงกระแสไฟเต็มพิกัดแม้ในขณะที่อยู่กับที่ ทำให้มีประสิทธิภาพน้อยลงในการออกแบบที่ใช้พลังงานจากแบตเตอรี่
เซอร์โวมอเตอร์: ความแม่นยำของวงปิดสำหรับโหลดไดนามิก
เซอร์โวมอเตอร์ไม่ใช่ประเภทมอเตอร์ที่แตกต่างกันโดยพื้นฐาน โดยทั่วไปจะเป็นมอเตอร์กระแสตรงแบบมีแปรงถ่านหรือแบบไร้แปรงถ่านที่จับคู่กับตัวเข้ารหัสตำแหน่งและวงจรควบคุมที่เปรียบเทียบตำแหน่งจริงกับตำแหน่งที่ได้รับคำสั่งอย่างต่อเนื่อง และแก้ไขข้อผิดพลาดใดๆ สถาปัตยกรรมวงปิดนี้คือสิ่งที่ทำให้ระบบเซอร์โวมีความแม่นยำและตอบสนองภายใต้โหลดที่แตกต่างกันมากกว่าสเต็ปเปอร์วงเปิด
เซอร์โว RC กับเซอร์โวมอเตอร์อุตสาหกรรม
ในพื้นที่มอเตอร์ขนาดเล็ก สิ่งสำคัญที่ต้องแยกแยะคือสองประเภทที่แตกต่างกัน:
- เซอร์โว RC/งานอดิเรก เป็นยูนิตแบบครบวงจรที่มีกระปุกเกียร์ในตัว การตอบสนองของโพเทนชิโอมิเตอร์ และวงจรควบคุม โดยรับสัญญาณ PWM มาตรฐานและหมุนไปยังตำแหน่งระหว่าง 0° ถึง 180° (หรือการหมุนอย่างต่อเนื่องในเวอร์ชันที่แก้ไข) ใช้ในหุ่นยนต์ เครื่องบิน RC และแอนิเมชั่นทรอนิกส์
- ระบบไมโครเซอร์โวอุตสาหกรรม จับคู่ตัวเข้ารหัสความละเอียดสูง (บ่อยครั้ง 1,000–10,000 จำนวนต่อการปฏิวัติ ) พร้อมด้วยเซอร์โวไดรฟ์และตัวควบคุมเฉพาะ สิ่งเหล่านี้ให้การควบคุมแรงบิดแบบไดนามิก การสร้างโปรไฟล์ความเร็ว และความแม่นยำต่ำกว่าระดับที่พบในแกน CNC ที่มีความแม่นยำ เครื่องหยิบและวาง และหุ่นยนต์ทางการแพทย์
เมื่อใดจึงควรเลือกเซอร์โวโอเวอร์สเต็ปเปอร์
ระบบเซอร์โวเป็นตัวเลือกที่เหมาะสมเมื่อโหลดเปลี่ยนแปลงอย่างคาดเดาไม่ได้ เมื่อต้องใช้ความเร็วสูงและแรงบิดสูงพร้อมกัน หรือเมื่อต้องตรวจสอบและแก้ไขความแม่นยำของตำแหน่งแบบเรียลไทม์ มีความซับซ้อนและมีราคาแพงกว่าระบบสเต็ปเปอร์ แต่สำหรับการใช้งานแบบไดนามิกและรอบการทำงานสูง ระบบทั้งสองมีความแม่นยำมากกว่าและประหยัดพลังงานมากกว่า - เซอร์โวมอเตอร์จะดึงกระแสไฟฟ้าตามสัดส่วนความต้องการแรงบิดเท่านั้น ซึ่งแตกต่างจากสเต็ปเปอร์ที่ดึงกระแสไฟฟ้าเต็มอย่างต่อเนื่อง
การเปรียบเทียบประเภทมอเตอร์กระแสตรงขนาดเล็กแบบเคียงข้างกัน
ตารางด้านล่างสรุปลักษณะการทำงานที่สำคัญและการใช้งานที่เหมาะสมกับมอเตอร์แต่ละประเภท:
| ประเภทมอเตอร์ | ความซับซ้อนในการควบคุม | ประสิทธิภาพโดยทั่วไป | อายุการใช้งาน | การควบคุมตำแหน่ง | ต้นทุนสัมพัทธ์ |
|---|---|---|---|---|---|
| แปรง DC | ต่ำมาก | 70–80% | 500–2,000 ชม | ไม่มี (ความเร็ววงเปิด) | ต่ำสุด |
| กระแสตรงไร้แปรงถ่าน | ปานกลาง (ต้องการ ESC) | 85–95% | 10,000–30,000 ชม | การควบคุมความเร็ว | ปานกลาง |
| ดีซีแบบไร้คอร์ | ต่ำ-ปานกลาง | 75–90% | 1,000–5,000 ชม | ความเร็ว; การตอบสนองที่ราบรื่น | สูง |
| Stepper | ปานกลาง | 50–70% | ยาวมาก (ไม่มีแปรง) | ตำแหน่งวงเปิด | ต่ำ-ปานกลาง |
| เซอร์โว | สูง | 80–95% | ยาว (ตาม BLDC) | ความแม่นยำวงปิด | สูงest |
การกำหนดค่ามอเตอร์กระแสตรงขนาดเล็กแบบพิเศษที่ควรค่าแก่การรู้
นอกเหนือจากประเภทหลักห้าประเภทแล้ว การกำหนดค่าพิเศษหลายประการยังปรากฏบ่อยครั้งในการใช้งานไมโครมอเตอร์:
มอเตอร์เกียร์
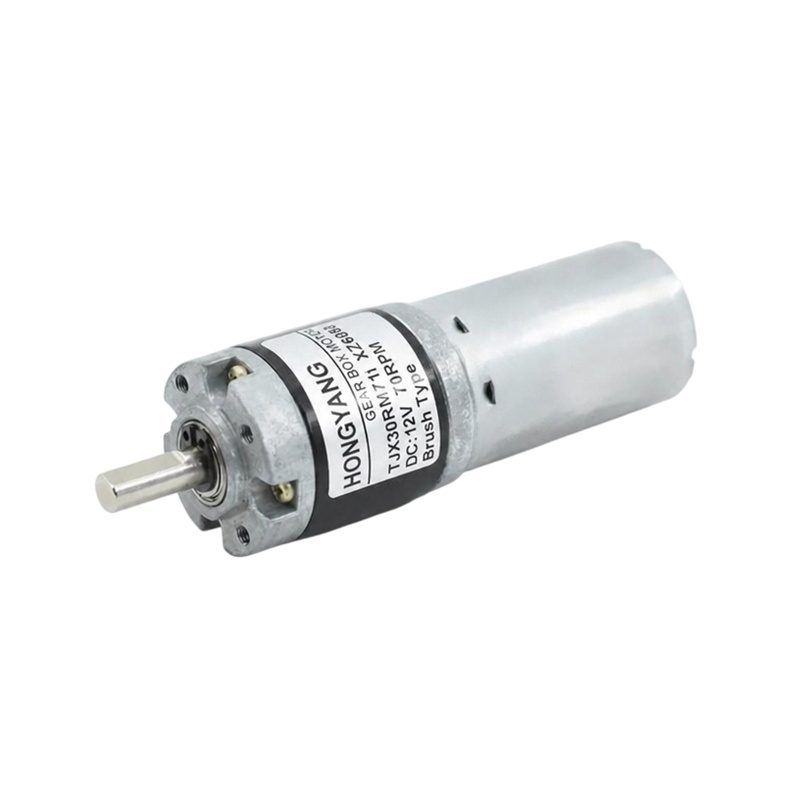
มอเตอร์เกียร์จะรวมกระปุกเกียร์เข้ากับมอเตอร์ประเภทต่างๆ ข้างต้นโดยตรง อัตราส่วนลดจาก 10:1 ถึง 1,000:1 เป็นเรื่องธรรมดาในไมโครฟอร์มแฟคเตอร์ ความเร็วเอาท์พุตจะแลกกับแรงบิดเอาท์พุตที่สูงขึ้นตามสัดส่วน ทำให้มอเตอร์แบบมีแปรงขนาดเล็กที่ใช้กำลังไฟ 200mA สามารถขับเคลื่อนโหลดทางกลที่ต้องใช้แรงบิดมากกว่าที่มอเตอร์เปล่าจะส่งได้มาก มอเตอร์เกียร์ N20 ซึ่งเป็นหนึ่งในส่วนประกอบสำหรับงานอดิเรกและหุ่นยนต์ที่ได้รับความนิยมมากที่สุด คือมอเตอร์กระแสตรงแบบมีแปรงถ่านพร้อมกระปุกเกียร์โลหะในตัวในแพ็คเกจที่มีความยาวไม่เกิน 25 มม.
มอเตอร์สั่นสะเทือน (ERM และ LRA)
มอเตอร์มวลหมุนเยื้องศูนย์ (ERM) เป็นมอเตอร์กระแสตรงแบบแปรงถ่านที่มีน้ำหนักไม่ศูนย์กลางติดอยู่กับเพลา การหมุนของมวลที่ไม่สมดุลจะทำให้เกิดการสั่นสะเทือน ตัวกระตุ้นแบบเรโซแนนซ์เชิงเส้น (LRA) ใช้กลไกวอยซ์คอยล์เพื่อสร้างการตอบสนองแบบสัมผัสที่แม่นยำและปรับความถี่ได้ ทั้งสองเป็นอนุพันธ์ของมอเตอร์ไมโคร DC ที่ใช้ในสมาร์ทโฟน อุปกรณ์สวมใส่ ตัวควบคุมเกม และอุปกรณ์แจ้งเตือนทางการแพทย์ ข้อเสนอของ LRA เวลาตอบสนองเร็วขึ้นอย่างมาก (5–10ms เทียบกับ 50–100ms สำหรับ ERM) และเป็นที่ต้องการมากขึ้นในแอปพลิเคชันระบบสัมผัสระดับพรีเมียม
มอเตอร์แพนเค้ก (แบน)
มอเตอร์แพนเค้กเสียสละความยาวแกนเพื่อให้ได้โปรไฟล์ที่แบนมาก บางตัวมีความสูงต่ำกว่า 5 มม. พวกเขาใช้โรเตอร์ไร้แกนหรือวงจรพิมพ์ที่มีรูปทรงเป็นดิสก์ และใช้ในกรณีที่ความลึกในการติดตั้งเป็นข้อจำกัดที่สำคัญ: ภายในข้อต่อหุ่นยนต์บางๆ ในเครื่องวัดระดับน้ำตาลในเลือด และในแอคชูเอเตอร์การบินและอวกาศบางตัว
วิธีเลือกมอเตอร์กระแสตรงขนาดเล็กที่เหมาะสมสำหรับการใช้งานของคุณ
การทำงานผ่านกระบวนการคัดเลือกที่มีโครงสร้างจะหลีกเลี่ยงความไม่ตรงกันที่พบบ่อยที่สุดระหว่างประเภทของมอเตอร์และข้อกำหนดการใช้งาน:
- กำหนดภาระ: คำนวณแรงบิดเอาต์พุตและความเร็วที่ต้องการที่เพลา คำนึงถึงโหลดสูงสุด ไม่ใช่แค่โหลดโดยเฉลี่ย — มอเตอร์ที่จัดการความต้องการในสภาวะคงตัวอาจหยุดทำงานหรือมีความร้อนมากเกินไปภายใต้สภาวะสตาร์ทหรือโอเวอร์โหลด
- กำหนดความต้องการในการควบคุมตำแหน่ง: หากคุณต้องการหยุดที่ตำแหน่งเชิงมุมที่แม่นยำ จำเป็นต้องใช้สเต็ปเปอร์หรือระบบเซอร์โว หากคุณต้องการเพียงการควบคุมความเร็ว มอเตอร์กระแสตรงแบบมีแปรงถ่านหรือแบบไร้แปรงถ่านจะง่ายกว่าและราคาถูกกว่า
- ประเมินรอบการทำงาน: มอเตอร์ที่ทำงานอย่างต่อเนื่องที่โหลดสูงจำเป็นต้องมีประสิทธิภาพสูง (BLDC) และการจัดการระบายความร้อนที่เพียงพอ มอเตอร์ที่ใช้งานเป็นระยะๆ (ตัวขับเคลื่อนเลนส์กล้องที่เคลื่อนที่เป็นเวลา 0.5 วินาที) สามารถทนต่อประสิทธิภาพที่ต่ำกว่าได้
- ตรวจสอบสภาพแวดล้อมการทำงาน: ความไวของ EMI สูง (อุปกรณ์ทางการแพทย์ เครื่องมือวัดที่มีความแม่นยำ) จะตัดมอเตอร์แบบมีแปรงถ่านออก สภาพแวดล้อมที่ต้องการการปิดผนึกระดับ IP นิยมการออกแบบแบบไร้แปรงซึ่งการเปลี่ยนเป็นแบบอิเล็กทรอนิกส์มากกว่าแบบกลไก
- ปัจจัยในข้อกำหนดด้านอายุการใช้งาน: สินค้าอุปโภคบริโภคที่มีอายุการใช้งานสั้นสามารถใช้มอเตอร์แบบมีแปรงถ่านได้ อุปกรณ์ที่ต้องการการทำงานที่เชื่อถือได้เป็นเวลา 5-10 ปี โดยไม่ต้องบำรุงรักษา ควรใช้ BLDC หรือประเภทสเต็ปเปอร์
- กำหนดงบประมาณต่อหน่วย: มอเตอร์แบบมีแปรงถ่านมีปริมาณเริ่มต้นต่ำกว่า 1 ดอลลาร์ ระบบไร้คอร์หรือเซอร์โวที่มีความแม่นยำสามารถทำงานได้ 50–500 ดอลลาร์ ประสิทธิภาพที่เพิ่มขึ้นจะต้องสอดคล้องกับส่วนต่างต้นทุนสำหรับแอปพลิเคชันเฉพาะ
สำหรับการใช้งานที่มีต้นทุนต่ำและรอบการทำงานต่ำส่วนใหญ่ — ของเล่น, หุ่นยนต์พื้นฐาน, แอคทูเอเตอร์ธรรมดา — มอเตอร์กระแสตรงแบบมีแปรงถ่านมีหรือไม่มีกระปุกเกียร์ เป็นจุดเริ่มต้นเชิงปฏิบัติ เมื่อประสิทธิภาพ อายุยืน สัญญาณรบกวน หรือความแม่นยำเข้ามาในภาพ การเลือกจะเลื่อนความซับซ้อนและเส้นโค้งต้นทุนไปสู่โซลูชัน BLDC แบบไร้แกน สเต็ปเปอร์ หรือเซอร์โว
การใช้งานทั่วไปที่แมปกับประเภทมอเตอร์
ตัวอย่างการใช้งานจริงทำให้ตรรกะการเลือกเป็นรูปธรรมมากขึ้น:
| ใบสมัคร | ประเภทมอเตอร์ Used | เหตุผลสำคัญ |
|---|---|---|
| ล้อรถของเล่น | แปรง DC | ต่ำสุด cost, simple control |
| การขับเคลื่อนด้วยโดรน | กระแสตรงไร้แปรงถ่าน | ประสิทธิภาพ รอบสูง อายุการใช้งานยาวนาน |
| กล้องออโต้โฟกัส | ดีซีแบบไร้คอร์ | ความเฉื่อยต่ำเป็นพิเศษ การตอบสนองที่ราบรื่น |
| แกนเครื่องพิมพ์ 3 มิติ | สเต็ปเปอร์ไฮบริด | ตำแหน่งวงเปิด, high holding torque |
| ข้อต่อแขนหุ่นยนต์ | เซอร์โว (BLDC-based) | ความแม่นยำวงปิด, dynamic load handling |
| ระบบสัมผัสของสมาร์ทโฟน | มอเตอร์สั่นสะเทือน LRA | การตอบสนองที่รวดเร็ว การควบคุมการตอบสนองที่แม่นยำ |
| เครื่องเป่าลมแบบพกพา | กระแสตรงไร้แปรงถ่าน | อายุการใช้งานยาวนาน EMI ต่ำ มีประสิทธิภาพ |
| RC เซอร์โว (พวงมาลัย) | แปรง DC gearbox pot | การควบคุมตำแหน่งขนาดกะทัดรัดในตัวเอง |
ข่าว
-
ต้นกำเนิดมอเตอร์กระแสตรงแบบแปรงถ่านและพื้นฐานทางกายภาพ ที่ แปรงมอเตอร์กระแสตรง เป็นผู้บุกเบิกในการแปลงพลังงานไฟฟ้าเป็นการเคลื่อนที่เชิงกล และมีประวัติศาสตร์ที่เ...
อ่านเพิ่มเติม -
ทุกวันนี้ใครยังคงใช้มอเตอร์กระแสตรงแบบมีแปรงถ่านอยู่บ้าง? มอเตอร์กระแสตรงแบบมีแปรงถ่านในเครื่องใช้ไฟฟ้าขนาดเล็ก แม้ว่าการนำเทคโนโลยีมอเตอร์แบบไร้แปรงถ่านมาใช้เพิ่มมากข...
อ่านเพิ่มเติม -
การใช้งานมอเตอร์กระแสตรงแบบแปรงถ่านในอุปกรณ์อิเล็กทรอนิกส์และอุปกรณ์อัจฉริยะ บทบาทของมอเตอร์กระแสตรงแบบแปรงถ่านในการออกแบบอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค แ...
อ่านเพิ่มเติม
 บ้าน
เกี่ยวกับเรา
ข่าว


ลิขสิทธิ์ © Yuyao Hongyang Micromotor Co., Ltd. สงวนลิขสิทธิ์.