Eng


 บ้าน / ข่าว / ข่าวอุตสาหกรรม / มอเตอร์กระแสตรงแบบมีแปรงถ่านทำงานอย่างไร: ชิ้นส่วน หลักการ และการใช้งาน
มอเตอร์กระแสตรงแบบมีแปรงถ่านทำงานอย่างไร: ชิ้นส่วน หลักการ และการใช้งาน
 2026.04.01
 ข่าวอุตสาหกรรม
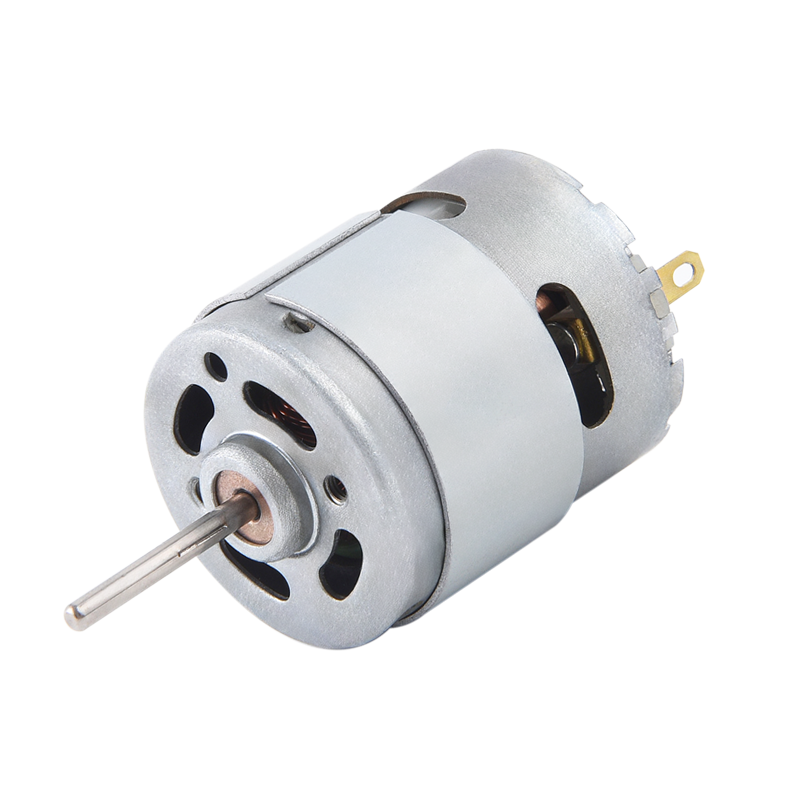
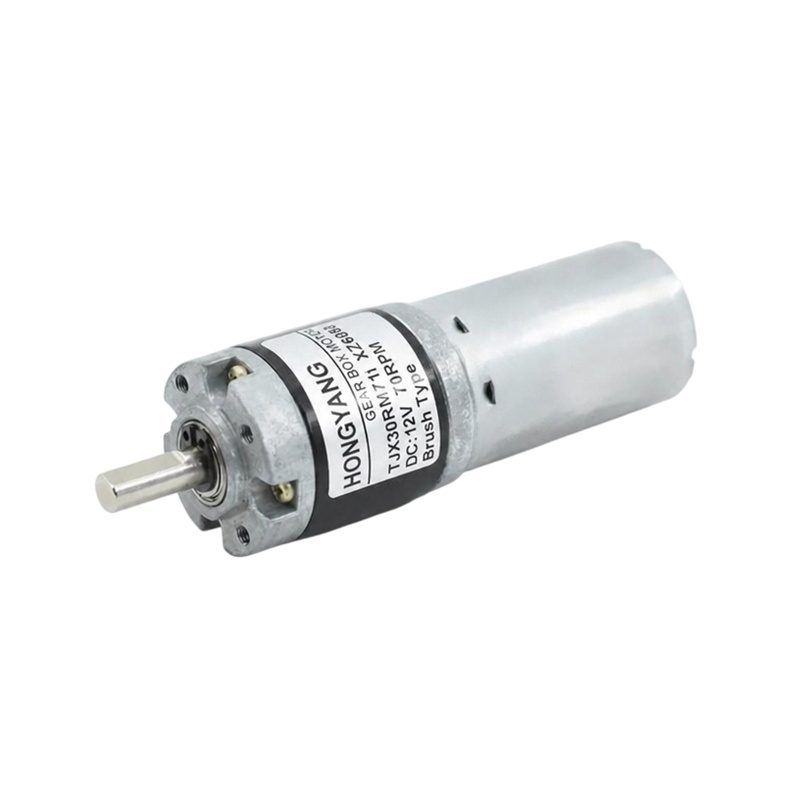
A มอเตอร์กระแสตรงแบบแปรงถ่าน แปลงพลังงานไฟฟ้าเป็นการหมุนเชิงกลโดยการส่งกระแสตรงผ่านขดลวดหมุนภายในสนามแม่เหล็ก ปฏิกิริยาระหว่างแรงแม่เหล็กไฟฟ้ากับสนามแม่เหล็กคงที่จะสร้างแรงบิดที่หมุนเพลา "แปรง" ในชื่อหมายถึงหน้าสัมผัสคาร์บอนหรือกราไฟท์ที่รักษาการเชื่อมต่อไฟฟ้ากับขดลวดที่กำลังหมุนผ่านตัวสับเปลี่ยน โดยเปลี่ยนทิศทางกระแสอย่างต่อเนื่องเพื่อรักษาการหมุน มอเตอร์ไฟฟ้ากระแสตรงแบบมีแปรงถ่าน เป็นหนึ่งในประเภทมอเตอร์ที่เก่าแก่ที่สุดและใช้กันอย่างแพร่หลายมากที่สุดในประวัติศาสตร์ โดยจ่ายพลังงานให้กับทุกสิ่งตั้งแต่แปรงสีฟันไฟฟ้าและเครื่องมือไฟฟ้าไปจนถึงอุปกรณ์เสริมในรถยนต์และแอคทูเอเตอร์ทางอุตสาหกรรม
ส่วนประกอบหลักของมอเตอร์ไฟฟ้ากระแสตรงแบบมีแปรงถ่าน
มอเตอร์กระแสตรงแบบมีแปรงถ่านทุกตัว ไม่ว่าจะมีขนาดหรือการใช้งานแบบใด ล้วนมีชิ้นส่วนพื้นฐานที่เหมือนกันในการทำงานร่วมกัน การทำความเข้าใจส่วนประกอบแต่ละชิ้นจะให้ความกระจ่างว่าเหตุใดมอเตอร์จึงมีพฤติกรรมในลักษณะที่มันทำงานภายใต้สภาวะการทำงานที่แตกต่างกัน
สเตเตอร์ (แม่เหล็กสนาม)
สเตเตอร์คือโครงด้านนอกของมอเตอร์ที่อยู่นิ่ง ประกอบด้วยแม่เหล็กถาวร (ในมอเตอร์ขนาดเล็ก) หรือขดลวดสนามบาดแผล (ในมอเตอร์ขนาดใหญ่) ที่สร้างสนามแม่เหล็กคงที่ซึ่งโรเตอร์หมุนผ่าน สเตเตอร์แม่เหล็กถาวรถูกใช้ในมอเตอร์จนถึงประมาณนี้ 2 กิโลวัตต์ ; สนามสเตเตอร์แบบบาดแผลปรากฏในมอเตอร์ตั้งแต่แรงม้าแบบเศษส่วนจนถึงหลายร้อยกิโลวัตต์ ซึ่งต้องปรับความแรงของสนามได้
โรเตอร์ (กระดอง)
โรเตอร์ หรือที่เรียกว่ากระดอง เป็นส่วนประกอบที่หมุนได้ ประกอบด้วยแกนเหล็กเคลือบที่มีลวดทองแดงหลายขด การเคลือบช่วยลดการสูญเสียกระแสไหลวนได้มากถึง 60–70% เมื่อเทียบกับแกนเหล็กแข็ง ขดลวดเชื่อมต่อกับส่วนสับเปลี่ยนในช่วงเวลาที่กำหนดซึ่งกำหนดโดยรูปแบบการม้วน เมื่อกระแสไหลผ่านขดลวดกระดอง ขดลวดจะกลายเป็นแม่เหล็กไฟฟ้าที่ทำปฏิกิริยากับสนามสเตเตอร์ ทำให้เกิดแรงหมุน
สับเปลี่ยน
คอมมิวเตเตอร์เป็นส่วนประกอบทรงกระบอกของส่วนทองแดงที่ติดตั้งบนเพลาโรเตอร์และหุ้มฉนวนจากกันด้วยแถบไมก้า แต่ละส่วนเชื่อมต่อกับขดลวดกระดองเฉพาะ ในขณะที่โรเตอร์หมุน ส่วนต่างๆ จะสัมผัสกับแปรง ซึ่งจะกลับทิศทางกระแสโดยอัตโนมัติผ่านคอยล์ที่ทำงานอยู่ — กระบวนการที่เรียกว่าการสับเปลี่ยน หากไม่มีการเปลี่ยนทิศทาง โรเตอร์จะหยุดทำงานหลังจากผ่านไปครึ่งรอบเมื่อแรงแม่เหล็กกลับทิศทาง มอเตอร์สับเปลี่ยนขนาดเล็กทั่วไปมี 3 ถึง 12 ส่วน ; มอเตอร์อุตสาหกรรมขนาดใหญ่อาจมีมากกว่า 100 ตัว
แปรง
แปรง are stationary conductive blocks — usually made from carbon, graphite, or a carbon-copper composite — that press against the commutator surface with controlled spring force (typically แรงดันสัมผัส 15–30 kPa ). พวกมันส่งกระแสไฟฟ้าจากวงจรภายนอกไปยังตัวสับเปลี่ยนที่กำลังหมุน คาร์บอนเป็นวัสดุที่ต้องการเนื่องจากสามารถหล่อลื่นได้ในตัว เป็นสื่อกระแสไฟฟ้า และมีความอ่อนพอที่จะสึกหรอก่อนที่จะสร้างความเสียหายให้กับพื้นผิวตัวสับเปลี่ยน อายุการใช้งานแปรงมีตั้งแต่ 500 ชั่วโมงในมอเตอร์กระแสสูงถึงมากกว่า 5,000 ชั่วโมง ในแอปพลิเคชันที่มีการโหลดน้อย
ตลับลูกปืนและกระดิ่งปลาย
เพลาโรเตอร์ได้รับการรองรับที่ปลายแต่ละด้านด้วยลูกปืนหรือปลอกสวมที่อยู่ในกระดิ่งปลาย (ฝาปิดปลาย) สิ่งเหล่านี้จะรักษาช่องว่างอากาศที่แม่นยำ — โดยทั่วไป 0.5 มม. ถึง 2 มม — ระหว่างโรเตอร์และสเตเตอร์ซึ่งมีความสำคัญต่อประสิทธิภาพของแม่เหล็ก ช่องว่างอากาศจะต้องสม่ำเสมอ ความแปรผันแม้แต่ 0.1 มม. อาจทำให้เกิดการสั่นสะท้าน แรงบิดไม่สม่ำเสมอ และการสึกหรอก่อนเวลาอันควร
มอเตอร์กระแสตรงแบบแปรงถ่าน ทำงานอย่างไร: ทีละขั้นตอน
ลำดับการทำงานของมอเตอร์ไฟฟ้ากระแสตรงแบบมีแปรงถ่านเป็นไปตามหลักการแม่เหล็กไฟฟ้าที่ค้นพบโดย Michael Faraday และ André-Marie Ampère ในช่วงต้นศตวรรษที่ 19 นี่คือสิ่งที่เกิดขึ้นตั้งแต่การเปิดเครื่องจนถึงการหมุนอย่างต่อเนื่อง:
- ใช้แรงดันไฟฟ้ากระแสตรง ไปยังขั้วแปรง กระแสไหลจากแปรงขั้วบวก ผ่านส่วนสับเปลี่ยนที่สัมผัสกับมัน เข้าสู่ขดลวดกระดอง และไหลกลับออกผ่านแปรงขั้วลบ
- ขดลวดนำกระแสจะสร้างสนามแม่เหล็ก รอบๆ ตัวมันเองตามกฎมือขวา ขดลวดจะกลายเป็นแม่เหล็กไฟฟ้าที่มีขั้วเหนือและขั้วใต้
- แรงลอเรนซ์กระทำต่อขดลวด — ปฏิสัมพันธ์ระหว่างสนามแม่เหล็กของกระดองกับสนามคงที่ของสเตเตอร์ทำให้เกิดแรง (F = BIL โดยที่ B คือความแรงของสนาม I คือกระแส และ L คือความยาวของตัวนำ) ที่ดันขดลวดไปด้านข้าง ทำให้เกิดแรงบิด
- โรเตอร์เริ่มหมุน เมื่อแรงเปลี่ยนไปสู่แนวแม่เหล็ก ถ้ากระแสคงที่ในทิศทาง การหมุนจะหยุดที่ตำแหน่งที่ตรงกัน
- คอมมิวเตเตอร์จะสลับกระแสไฟฟ้า — เช่นเดียวกับที่ขดลวดไปถึงการจัดตำแหน่ง (จุดที่แรงบิดเป็นศูนย์) แปรงจะข้ามจากส่วนสับเปลี่ยนหนึ่งไปยังอีกส่วนหนึ่ง โดยจะกลับทิศทางกระแสในขดลวด ขั้วของคอยล์พลิก และวงจรแรงผลัก-แรงดึงดูดเริ่มต้นใหม่อีกครั้ง
- การหมุนอย่างต่อเนื่องจะคงอยู่ เนื่องจากตัวสับเปลี่ยนจะเก็บกระแสย้อนกลับในแต่ละคอยล์เมื่อผ่านตำแหน่งที่เป็นกลาง ทำให้มั่นใจได้ว่าแรงบิดจะกระทำไปในทิศทางการหมุนเดียวกันเสมอ
ด้วยคอยล์อาร์มาเจอร์หลายตัว มอเตอร์ทั่วไปจะมีคอยล์ 9 ถึง 24 ตัว แรงบิดกระเพื่อมจะลดลง ทำให้ได้เอาท์พุตที่ราบรื่นและเกือบคงที่ ยิ่งมีคอยล์มาก เส้นโค้งแรงบิดก็จะยิ่งนุ่มนวลขึ้น
Back-EMF: ตัวควบคุมความเร็วในตัวของมอเตอร์
ขณะที่กระดองหมุนภายในสนามแม่เหล็ก มันจะทำหน้าที่เป็นเครื่องกำเนิดไฟฟ้าไปพร้อมๆ กัน โดยขดลวดที่กำลังหมุนจะตัดผ่านเส้นสนามแม่เหล็กและสร้างแรงดันไฟฟ้าที่ตรงข้ามกับแรงดันไฟฟ้าที่ใช้ สิ่งนี้เรียกว่าแรงเคลื่อนไฟฟ้ากลับ (back-EMF) และเป็นส่วนสำคัญในการทำความเข้าใจพฤติกรรมของมอเตอร์กระแสตรงแบบแปรงถ่าน
สมการการปกครองคือ: V = E_หลัง I × R โดยที่ V คือแรงดันไฟฟ้าของแหล่งจ่าย E_back คือ back-EMF, I คือกระแสกระดอง และ R คือความต้านทานของกระดอง เมื่อสตาร์ทเครื่อง back-EMF จะเป็นศูนย์ ดังนั้นกระแสและแรงบิดจึงอยู่ที่ระดับสูงสุด มอเตอร์ 12V ที่มีความต้านทานกระดอง 1Ω 12 แอมแปร์เมื่อเริ่มต้น . เมื่อความเร็วเพิ่มขึ้น back-EMF จะเพิ่มขึ้นและจำกัดกระแส ที่ความเร็วคงที่ขณะไม่มีโหลด Back-EMF เกือบจะเท่ากับแรงดันไฟฟ้าและกระแสไฟที่ลดลงจนเพียงพอที่จะเอาชนะการสูญเสียจากแรงเสียดทาน
พฤติกรรมการควบคุมตนเองนี้หมายความว่า หากโหลดเพิ่มขึ้นและมอเตอร์ทำงานช้าลง แรงเคลื่อนไฟฟ้าย้อนกลับจะลดลง กระแสไฟฟ้าจะเพิ่มขึ้นโดยอัตโนมัติ และแรงบิดจะเพิ่มขึ้นเพื่อชดเชย ทั้งหมดนี้ไม่มีวงจรควบคุมภายนอก นี่เป็นหนึ่งในข้อดีที่ใช้งานได้จริงที่สุดของมอเตอร์กระแสตรงแบบแปรงถ่าน
ประเภทของมอเตอร์กระแสตรงแบบมีแปรงถ่านและความแตกต่าง
มอเตอร์ไฟฟ้ากระแสตรงแบบมีแปรงถ่านถูกจำแนกประเภทตามวิธีการเชื่อมต่อของขดลวดสนาม (ขดลวดสเตเตอร์) ที่สัมพันธ์กับกระดอง การกำหนดค่าแต่ละอย่างจะสร้างความสัมพันธ์ระหว่างความเร็วและแรงบิดที่แตกต่างกันอย่างชัดเจน
| ประเภทมอเตอร์ | การเชื่อมต่อภาคสนาม | การควบคุมความเร็ว | แรงบิดเริ่มต้น | การใช้งานทั่วไป |
|---|---|---|---|---|
| แม่เหล็กถาวร (PMDC) | ไม่มีการม้วนสนาม แม่เหล็กคงที่ | ดี (ความเร็วเชิงเส้น-แรงบิด) | ปานกลาง | ของเล่น ยานยนต์ เครื่องมือเล็กๆ |
| ซีรี่ย์ บาดแผล | สนามเป็นอนุกรมพร้อมกระดอง | แย่ (ความเร็วแตกต่างกันไปตามโหลด) | สูงมาก | รถเครน ระบบฉุด รถสตาร์ทเตอร์ |
| แผลปัด | สนามขนานกับกระดอง | ดีเยี่ยม (ความเร็วใกล้คงที่) | ปานกลาง | เครื่องกลึง ปั๊ม พัดลม |
| แผลรวม | ทั้งแบบอนุกรมและแบบสับเปลี่ยน | ดี (มีลักษณะสมดุล) | สูง | ลิฟต์ คอมเพรสเซอร์ เครื่องอัด |
มอเตอร์แบบบาดแผล: แรงบิดเริ่มต้นสูงสุด
ในมอเตอร์กระแสตรงแบบมีแปรงพันแผล ขดลวดสนามจะส่งกระแสไฟฟ้ากระดองเต็ม เมื่อสตาร์ท ทั้งความแรงของสนามไฟฟ้าและกระแสเกราะจะอยู่ที่สูงสุดพร้อมกัน ทำให้เกิดแรงบิดสตาร์ท สูงกว่า 3 ถึง 5 เท่า กว่าแรงบิดที่กำหนด นี่คือเหตุผลว่าทำไมซีรีส์มอเตอร์จึงขับเคลื่อนหัวรถจักรดีเซลและรถรางไฟฟ้าในยุคแรกๆ อันตรายร้ายแรง: ภายใต้สภาวะที่ไม่มีโหลด กระแสไฟตกในสนาม และมอเตอร์สามารถเร่งความเร็วจนทำลายได้ - มอเตอร์แบบพันแผลแบบอนุกรมจะต้องทำงานภายใต้โหลดเสมอ
มอเตอร์ปัดแผล: ความเร็วใกล้คงที่
ในมอเตอร์แบบสับเปลี่ยนบาดแผล ขดลวดสนามจะเชื่อมต่อโดยตรงกับแรงดันไฟฟ้าที่จ่าย และดึงกระแสไฟฟ้าคงที่โดยไม่คำนึงถึงโหลดของกระดอง ความแรงของสนามแม่เหล็กยังคงเกือบคงที่ ดังนั้นความเร็วจึงเกือบจะคงที่ตั้งแต่ไม่มีโหลดไปจนถึงโหลดเต็มที่ ซึ่งโดยทั่วไปจะเปลี่ยนแปลงน้อยกว่า 5–10% ตลอดช่วงการทำงาน ทำให้มอเตอร์สับเปลี่ยนเหมาะสำหรับเครื่องมือกลที่ความเร็วสปินเดิลต้องคงที่
วิธีการควบคุมความเร็วสำหรับมอเตอร์กระแสตรงแบบแปรงถ่าน
ข้อดีในทางปฏิบัติที่สำคัญที่สุดอย่างหนึ่งของมอเตอร์กระแสตรงแบบมีแปรงถ่านคือสามารถควบคุมความเร็วได้ง่ายเพียงใด ต่างจากมอเตอร์เหนี่ยวนำกระแสสลับที่ต้องใช้ไดรฟ์ความถี่แปรผัน มอเตอร์กระแสตรงแบบแปรงถ่านตอบสนองต่อการควบคุมแรงดันและกระแสโดยตรง
การควบคุมแรงดันไฟฟ้า (PWM)
Pulse width Modulation (PWM) เป็นวิธีการควบคุมความเร็วที่มีประสิทธิภาพสูงสุด ตัวควบคุม PWM จะเปิดและปิดแรงดันไฟฟ้าอย่างรวดเร็ว ที่ความถี่ระหว่างปกติ 1 กิโลเฮิร์ตซ์และ 20 กิโลเฮิร์ตซ์ — การเปลี่ยนแปลงรอบการทำงานเพื่อปรับแรงดันไฟฟ้าเฉลี่ยที่ส่งไปยังมอเตอร์ ที่รอบการทำงาน 50% แรงดันไฟฟ้าเฉลี่ยจะเท่ากับครึ่งหนึ่งของแหล่งจ่ายไฟ ที่ 75% สามในสี่ ตัวเหนี่ยวนำของมอเตอร์จะทำให้กระแสพัลส์ราบรื่นจนเป็นกระแสที่เกือบจะต่อเนื่องกัน บรรลุผลสำเร็จจากคอนโทรลเลอร์ PWM ประสิทธิภาพ 90–97% เทียบกับ 60–80% สำหรับตัวแบ่งแรงดันตัวต้านทาน
การควบคุมความต้านทานของกระดอง
การเพิ่มความต้านทานแบบอนุกรมด้วยกระดองจะช่วยลดแรงดันไฟฟ้าที่ตกคร่อม และทำให้ความเร็วลดลง วิธีนี้ง่ายและไม่แพง แต่สิ้นเปลืองพลังงานเมื่อความร้อนผ่านตัวต้านทาน ประสิทธิภาพจะลดลงตามสัดส่วนเมื่อความเร็วลดลง ส่วนใหญ่จะใช้กับงานที่ไม่ต่อเนื่องซึ่งมีต้นทุนต่ำ ซึ่งไม่จำเป็นต้องควบคุมความเร็วอย่างละเอียด
การอ่อนตัวของสนาม (สูงกว่าความเร็วพื้นฐาน)
ในมอเตอร์สนามบาดแผล การลดกระแสสนามจะทำให้สนามแม่เหล็กสเตเตอร์อ่อนลง เมื่อแรงต้านจาก back-EMF น้อยลง มอเตอร์จะเร่งความเร็วเกินความเร็วพื้นฐานที่กำหนด ซึ่งเป็นเทคนิคที่เรียกว่าการลดแรงตึงของสนามไฟฟ้า ความเร็วเพิ่มขึ้นของ ความเร็วพื้นฐาน 2× ถึง 4× ทำได้แม้ว่าแรงบิดจะลดลงตามสัดส่วนก็ตาม โดยทั่วไปจะใช้ในไดรฟ์อุตสาหกรรมที่ต้องการช่วงความเร็วกว้างที่เอาท์พุตกำลังคงที่
H-Bridge สำหรับการควบคุมแบบพลิกกลับได้
การย้อนกลับของมอเตอร์กระแสตรงแบบมีแปรงถ่านเพียงต้องการการย้อนกลับทิศทางกระแสผ่านกระดอง วงจร H-bridge - ทรานซิสเตอร์สวิตชิ่งสี่ตัวที่จัดเรียงในรูปแบบ H - ทำให้สิ่งนี้สำเร็จด้วยระบบอิเล็กทรอนิกส์ เมื่อรวมกับ PWM แล้ว H-bridge จะมอบให้ การควบคุมสี่ควอแดรนท์เต็มรูปแบบ : ขับเคลื่อนไปข้างหน้า ขับเคลื่อนถอยหลัง การเบรกแบบจ่ายพลังงานใหม่ และการเบรกแบบไดนามิก H-bridge IC เช่น L298N หรือ DRV8833 เป็นส่วนประกอบมาตรฐานในหุ่นยนต์และระบบฝังตัว
ลักษณะสมรรถนะ: แรงบิด ความเร็ว และประสิทธิภาพ
เส้นโค้งความเร็ว-แรงบิดของมอเตอร์กระแสตรงแบบมีแปรงถ่านถือเป็นหนึ่งในลักษณะการใช้งานที่สำคัญที่สุด สำหรับมอเตอร์กระแสตรงแม่เหล็กถาวร ความสัมพันธ์นี้เป็นเส้นตรงและสามารถคาดเดาได้:
- ความเร็วรอบขณะเดินเครื่องเปล่า (ω₀): ความเร็วสูงสุดเมื่อเพลาเอาท์พุตมีภาระเป็นศูนย์ back-EMF เกือบเท่ากับแรงดันไฟจ่าย ปัจจุบันมีน้อยที่สุด
- แรงบิดแผงลอย (T_stall): แรงบิดสูงสุดที่ความเร็วเป็นศูนย์ เกิดขึ้นเมื่อเพลาอยู่กับที่ กระแสเท่ากับ V/R (สูงสุดที่เป็นไปได้); สามารถเป็นได้ แรงบิดต่อเนื่องพิกัด 5–10×
- จุดปฏิบัติการที่ได้รับการจัดอันดับ: ความเร็วและแรงบิดที่ผู้ผลิตกำหนดซึ่งโดยทั่วไปจะปรับประสิทธิภาพให้เหมาะสม 70–80% ของความเร็วขณะไม่มีโหลด
- ประสิทธิภาพสูงสุด: โดยทั่วไปแล้วมอเตอร์กระแสตรงแบบมีแปรงถ่านจะทำได้ ประสิทธิภาพ 75–85% ที่จุดปฏิบัติการที่ได้รับการจัดอันดับ ประเภทแม่เหล็กถาวรจะทำงานในระดับที่สูงกว่า
ตัวอย่างที่เป็นรูปธรรม: มอเตอร์ 24V PMDC ที่พิกัด 100W ด้วยความเร็วรอบเปล่า 3,000 รอบต่อนาที และแรงบิดแผงลอย 0.5 นิวตันเมตร ให้กำลังสูงสุดที่ประมาณ 1,500 รอบต่อนาที และ 0.25 นิวตันเมตร โดยการวาดโดยประมาณ 4.2 แอมแปร์ที่ประสิทธิภาพ 80% .
| พาวเวอร์คลาส | ช่วงแรงดันไฟฟ้า | ความเร็วทั่วไป | ประสิทธิภาพสูงสุด | การใช้งานทั่วไป |
|---|---|---|---|---|
| <10W (ไมโคร) | 1.5–9V | 3,000–15,000 รอบต่อนาที | 50–65% | ของเล่น งานอดิเรก พัดเล็กๆ |
| 10W–500W | 12–48V | 1,000–6,000 รอบต่อนาที | 70–83% | เครื่องมือไฟฟ้า หุ่นยนต์ ยานยนต์ |
| 500W–10kW | 48–300V | 500–3,000 รอบต่อนาที | 80–88% | เครื่องจักรอุตสาหกรรม รถยก |
| >10kW (ใหญ่) | 250–750V | 300–1,500 รอบต่อนาที | 85–92% | เครื่องรีด ระบบขับเคลื่อนแบบฉุดลาก |
ปัจจุบันมีการใช้มอเตอร์กระแสตรงแบบมีแปรงถ่าน
แม้จะมีการแข่งขันจากมอเตอร์เหนี่ยวนำ DC และ AC แบบไร้แปรงถ่าน แต่มอเตอร์ไฟฟ้ากระแสตรงแบบมีแปรงถ่านยังคงโดดเด่นในการใช้งานที่ความเรียบง่าย ต้นทุนต่ำ หรือแรงบิดเริ่มต้นสูงมีมากกว่าข้อเสียในการบำรุงรักษา ตลาดมอเตอร์กระแสตรงแบบมีแปรงถ่านทั่วโลกมีมูลค่าประมาณ 12 พันล้านดอลลาร์ในปี 2566 และยังคงมีบทบาทสำคัญในอุตสาหกรรมต่างๆ
การใช้งานด้านยานยนต์
- มอเตอร์สตาร์ท: มอเตอร์กระแสตรงแบบแปรงพันแผลที่ให้แรงบิดแผงลอย 100–300 นิวตันเมตร เพื่อหมุนเครื่องยนต์สันดาปภายใน
- ตัวควบคุมหน้าต่าง ตัวปรับที่นั่ง มอเตอร์กระจก: มอเตอร์ PMDC แรงดันต่ำ (12V, 10–30W)
- มอเตอร์ปัดน้ำฝนกระจกหน้ารถ: ปัดน้ำฝนเพื่อความเร็วที่ใกล้เคียงคงที่ในการรับน้ำหนักของใบมีดที่แตกต่างกัน
- มอเตอร์โบลเวอร์ HVAC: โดยทั่วไปคือ 12V PMDC, 50–150W พร้อมระบบควบคุมความเร็วแบบต้านทาน
เครื่องมือไฟฟ้าและผลิตภัณฑ์อุปโภคบริโภค
- สว่านและไขควงไร้สาย: ผลิตมอเตอร์ PMDC 12–20V แรงบิด 30–80 นิวตันเมตร ที่หัวจับด้วยการลดเกียร์
- เครื่องเจียรไฟฟ้าและเลื่อยวงเดือน: มอเตอร์อเนกประสงค์ (รูปแบบของมอเตอร์กระแสตรงแบบพันแผลที่ทำงานบนไฟฟ้ากระแสสลับด้วย) 5,000–10,000 รอบต่อนาที
- เครื่องดูดฝุ่น: มอเตอร์อเนกประสงค์ที่ 15,000–30,000 รอบต่อนาที ให้พลังดูดสูงจากบรรจุภัณฑ์ขนาดเล็ก
- แปรงสีฟันไฟฟ้าและเครื่องโกนหนวด: มอเตอร์ PMDC ขนาดเล็กต่ำกว่า 1 วัตต์ ทำงานที่ 3–6 โวลต์
การใช้งานทางอุตสาหกรรมและหุ่นยนต์
- ระบบขับเคลื่อนสายพานลำเลียงและแอคทูเอเตอร์ซึ่งจำเป็นต้องมีการควบคุม PWM และการถอยหลังอย่างง่าย
- ข้อต่อหุ่นยนต์ในแพลตฟอร์มการศึกษาและระดับเริ่มต้นที่ต้นทุนและความสามารถในการควบคุมมีความสำคัญมากกว่าประสิทธิภาพ
- ระบบเซอร์โวพร้อมการตอบสนองของตัวเข้ารหัสเพื่อการควบคุมตำแหน่งที่แม่นยำใน CNC และอุปกรณ์ทางการแพทย์
- ระบบขับเคลื่อนโรงรีดและรอกเครนซึ่งมอเตอร์แบบพันรอบซีรีส์ให้แรงบิดสตาร์ทมหาศาล
มอเตอร์กระแสตรงแบบมีแปรงถ่านและมอเตอร์กระแสตรงไร้แปรงถ่าน: ความแตกต่างที่สำคัญ
มอเตอร์ DC แบบไร้แปรงถ่าน (BLDC) ใช้การสับเปลี่ยนแบบอิเล็กทรอนิกส์ผ่านตัวควบคุม แทนที่จะเป็นแปรงแบบกายภาพและตัวสับเปลี่ยน มอเตอร์ทั้งสองประเภทใช้พลังงานจาก DC และมีหลักการทางแม่เหล็กไฟฟ้าที่คล้ายกัน แต่ข้อดีข้อเสียในทางปฏิบัติจะแตกต่างกันอย่างมาก
| ปัจจัย | Brushed DC Motor | มอเตอร์กระแสตรงไร้แปรงถ่าน |
|---|---|---|
| การแลกเปลี่ยน | เครื่องกล (แปรงสับเปลี่ยน) | อิเล็กทรอนิกส์ (เซ็นเซอร์ควบคุม) |
| ประสิทธิภาพ | 75–88% | 85–95% |
| การบำรุงรักษา | จำเป็นต้องเปลี่ยนแปรงเป็นประจำ | แทบไม่ต้องมีการบำรุงรักษา |
| ราคา (เฉพาะมอเตอร์) | ต่ำ | สูงer (30–100% more) |
| จำเป็นต้องมีตัวควบคุม | ตัวเลือก (ตัวต้านทานแบบธรรมดาหรือ PWM) | จำเป็น (ไดรเวอร์ ESC หรือ BLDC) |
| อายุการใช้งาน | 500–5,000 ชั่วโมง (จำกัดแปรง) | 10,000–50,000 ชั่วโมง |
| เสียงรบกวนและ EMI | สูงer (brush arcing generates EMI) | ต่ำer |
| ความเรียบง่ายในการควบคุมความเร็ว | ง่ายมาก (การปรับแรงดันไฟฟ้า) | ซับซ้อน (ต้องใช้เฟิร์มแวร์/เซ็นเซอร์) |
คำตัดสิน: เมื่อเลือกมอเตอร์กระแสตรงแบบมีแปรงถ่าน ค่าใช้จ่ายล่วงหน้าต่ำ การควบคุมง่าย และแรงบิดเริ่มต้นสูง เป็นลำดับความสำคัญ เลือก BLDC เมื่อแอปพลิเคชันต้องการอายุการใช้งานที่ยาวนาน ประสิทธิภาพสูง หรือการทำงานในสภาพแวดล้อมที่ปิดสนิทและไวต่อประกายไฟ
โหมดความล้มเหลวทั่วไปและวิธีการยืดอายุมอเตอร์ DC ของแปรงถ่าน
การทำความเข้าใจโหมดความล้มเหลวช่วยให้วิศวกรและช่างเทคนิคป้องกันการหยุดทำงานที่มีค่าใช้จ่ายสูง มอเตอร์ไฟฟ้ากระแสตรงแบบมีแปรงถ่านมีรูปแบบการสึกหรอที่บันทึกไว้อย่างดี ซึ่งสามารถคาดการณ์และจัดการได้ด้วยการบำรุงรักษาที่เหมาะสม
การสึกหรอของแปรง
แปรง wear at a rate of approximately 0.01–0.05 มม. ต่อชั่วโมง ขึ้นอยู่กับความหนาแน่นกระแส ความเร็ว และแรงดันสปริง เมื่อแปรงสึกหรอต่ำกว่าความยาวขั้นต่ำ (โดยทั่วไปคือ 25–30% ของความยาวเดิม) แรงกดที่สัมผัสจะลดลง ความโค้งเพิ่มขึ้น และความเสียหายของตัวสับเปลี่ยนจะเร่งเร็วขึ้น ตรวจสอบแปรงทุกช่วงเวลาการบำรุงรักษาตามกำหนดการ และเปลี่ยนแปรงก่อนที่จะถึงความยาวขั้นต่ำ การเปลี่ยนแปรงมีค่าใช้จ่ายเพียงเล็กน้อยเมื่อเทียบกับการเปลี่ยนตัวสับเปลี่ยนที่เสียหาย
สับเปลี่ยน Damage
การอาร์คที่มากเกินไป - เกิดจากแปรงที่สึกหรอ การปนเปื้อน หรือกระแสไฟเกิน - จะกัดกร่อนทองแดงของคอมมิวเตเตอร์และทำให้พื้นผิวเป็นหลุม ตัวสับเปลี่ยนแบบหลุมจะเพิ่มการสั่นสะเทือน ทำให้แปรงสึกหรอไม่สม่ำเสมอ และลดประสิทธิภาพ รูพรุนเล็กๆ น้อยๆ สามารถแก้ไขได้โดยการตัดเฉือนคอมมิวเตเตอร์บนเครื่องกลึง และตัดส่วนล่างของฉนวนไมกาให้เหลือ 0.5–1.0 มม. ใต้พื้นผิวทองแดง ความเสียหายร้ายแรงจำเป็นต้องเปลี่ยนสับเปลี่ยนหรือการกรอมอเตอร์
ความล้มเหลวของขดลวดกระดอง
ความร้อนสูงเกินไปจากกระแสไฟเกินอย่างต่อเนื่อง (การทำงานสูงกว่ากระแสไฟที่กำหนดเป็นระยะเวลานาน) จะทำให้ฉนวนของขดลวดเสื่อมคุณภาพ ฉนวนคลาส B (มาตรฐาน) ได้รับการจัดอันดับให้ อุณหภูมิการม้วนสูงสุด 130°C ; คลาส F ถึง 155°C; คลาส H ถึง 180°C อุณหภูมิที่สูงกว่าพิกัดทุกๆ 10°C จะทำให้อายุการใช้งานของฉนวนลดลงครึ่งหนึ่งโดยประมาณ ใช้มอเตอร์ที่มีพิกัดความร้อนเพียงพอสำหรับรอบการทำงาน และติดตั้งการป้องกันความร้อน (เทอร์มิสเตอร์ PTC หรือสวิตช์โลหะคู่) ในการใช้งานที่สำคัญ
เคล็ดลับการยืดอายุการปฏิบัติ
- ห้ามใช้งานมอเตอร์แบบมีแปรงถ่านที่แผงลอยเป็นเวลานานกว่าสองสามวินาที — กระแสไฟที่แผงลอยอยู่ที่ระดับนั้น กระแสพิกัด 5–10 × และทำให้เกิดความร้อนสูง
- รักษาแรงกดสปริงแปรงให้อยู่ในช่วงที่ผู้ผลิตกำหนด — เบาเกินไปทำให้เกิดประกายไฟ หนักเกินไปจะเร่งการสึกหรอทางกล
- เดินมอเตอร์ผ่านช่วง "เข้าเครื่อง" ที่โหลดเบาในช่วง 10-20 ชั่วโมงแรก เพื่อให้แปรงสอดคล้องกับโปรไฟล์พื้นผิวของตัวสับเปลี่ยน
- รักษามอเตอร์ให้สะอาดและแห้ง — ฝุ่นคาร์บอนจากการสึกหรอของแปรงเป็นสื่อกระแสไฟฟ้า และอาจทำให้เกิดไฟฟ้าลัดวงจรได้หากปล่อยให้สะสมในตัวเครื่อง
- เพิ่มตัวเก็บประจุ snubber (โดยทั่วไป เซรามิก 0.1µF ) ข้ามขั้วปลายแปรงเพื่อระงับ EMI ที่เกิดจากอาร์คในสภาพแวดล้อมอิเล็กทรอนิกส์ที่มีความละเอียดอ่อน
ข่าว
-
ต้นกำเนิดมอเตอร์กระแสตรงแบบแปรงถ่านและพื้นฐานทางกายภาพ ที่ แปรงมอเตอร์กระแสตรง เป็นผู้บุกเบิกในการแปลงพลังงานไฟฟ้าเป็นการเคลื่อนที่เชิงกล และมีประวัติศาสตร์ที่เ...
อ่านเพิ่มเติม -
ทุกวันนี้ใครยังคงใช้มอเตอร์กระแสตรงแบบมีแปรงถ่านอยู่บ้าง? มอเตอร์กระแสตรงแบบมีแปรงถ่านในเครื่องใช้ไฟฟ้าขนาดเล็ก แม้ว่าการนำเทคโนโลยีมอเตอร์แบบไร้แปรงถ่านมาใช้เพิ่มมากข...
อ่านเพิ่มเติม -
การใช้งานมอเตอร์กระแสตรงแบบแปรงถ่านในอุปกรณ์อิเล็กทรอนิกส์และอุปกรณ์อัจฉริยะ บทบาทของมอเตอร์กระแสตรงแบบแปรงถ่านในการออกแบบอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค แ...
อ่านเพิ่มเติม
 บ้าน
เกี่ยวกับเรา
ข่าว


ลิขสิทธิ์ © Yuyao Hongyang Micromotor Co., Ltd. สงวนลิขสิทธิ์.