Eng



มอเตอร์กระแสตรงและมอเตอร์เกียร์: อันไหนที่เหมาะกับการใช้งานของคุณ?
 2026.08.19
 ข่าวอุตสาหกรรม
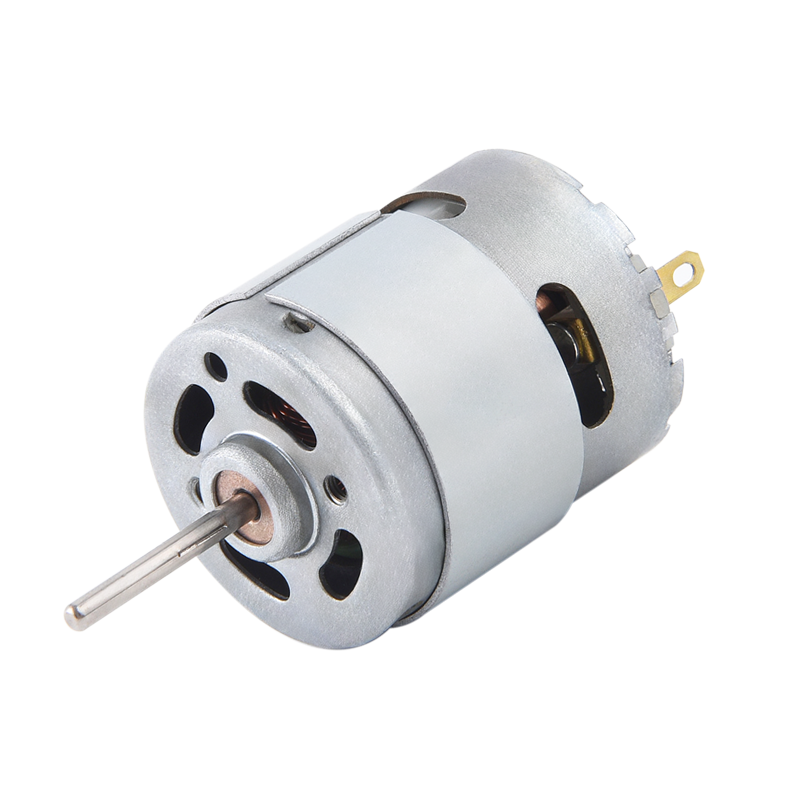
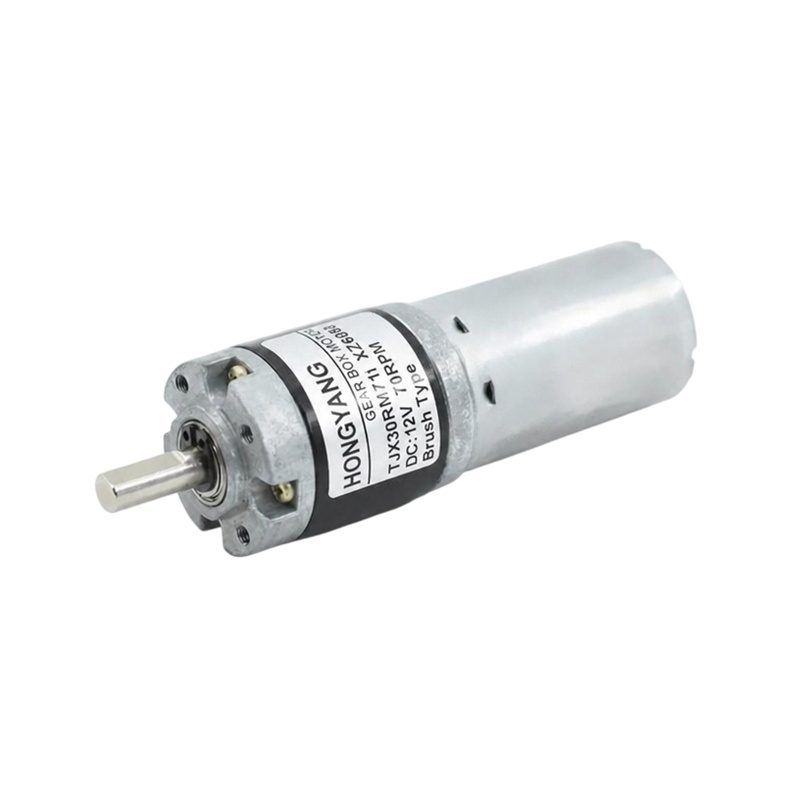
มอเตอร์กระแสตรงมาตรฐานหมุนเร็วแต่ให้แรงบิดต่ำ ในขณะที่ก มอเตอร์เกียร์ จับคู่มอเตอร์กระแสตรงตัวเดียวกันกับกระปุกเกียร์เพื่อแลกความเร็วกับแรงบิด . หากการใช้งานของคุณต้องการยก ดึง หรือหมุนบางสิ่งภายใต้ภาระที่ RPM ต่ำ มอเตอร์เกียร์มักจะเป็นตัวเลือกที่ดีกว่าเสมอ หากคุณต้องการการหมุนด้วยความเร็วสูงโดยมีน้ำหนักเบา เช่น พัดลมระบายความร้อน มอเตอร์กระแสตรงธรรมดาจะทำงานได้ดีและมีค่าใช้จ่ายน้อยกว่า
ความสับสนระหว่างคนทั้งสองไม่ได้เกี่ยวกับว่าอันไหน "ดีกว่า" จริงๆ เป็นเรื่องเกี่ยวกับการจับคู่เอาท์พุตของมอเตอร์กับความต้องการทางกลของงาน ด้านล่างนี้คือรายละเอียดเชิงปฏิบัติเกี่ยวกับความแตกต่าง ความพอดีของแต่ละรายการ และวิธีการปรับขนาด a มอเตอร์เกียร์ขนาดเล็ก อย่างถูกต้องในครั้งแรก
สิ่งที่แยกมอเตอร์กระแสตรงออกจากมอเตอร์เกียร์จริงๆ
มอเตอร์กระแสตรงจะแปลงพลังงานไฟฟ้าเป็นการเคลื่อนที่แบบหมุนโดยตรง เพลาเอาท์พุตของมันจะหมุนด้วยความเร็วเท่าใดก็ตามที่ขดลวดภายในและแรงดันไฟฟ้าของมอเตอร์ผลิต — บ่อยครั้ง 3,000 ถึง 12,000 รอบต่อนาที สำหรับงานอดิเรกขนาดเล็กและมอเตอร์อุตสาหกรรม ทำได้เร็วมาก แต่แรงบิดที่เพลายังต่ำเนื่องจากไม่มีข้อได้เปรียบทางกลเข้ามาเกี่ยวข้อง
มอเตอร์เกียร์ใช้เพลาหมุนเดียวกันนั้นและวิ่งผ่านชุดเฟือง เช่น เฟืองเดือย เฟืองดาวเคราะห์ หรือเฟืองตัวหนอน ก่อนที่เอาท์พุตจะถึงเพลาสุดท้าย แต่ละระดับเกียร์จะลดความเร็วและเพิ่มแรงบิดตามสัดส่วน มอเตอร์ที่หมุนตามธรรมชาติที่ 10,000 รอบต่อนาทีอาจออกมาจากกระปุกเกียร์ 100:1 ที่ความเร็วเพียง 100 รอบต่อนาที แต่ด้วยความเร็วประมาณ แรงบิดเพิ่มขึ้น 100 เท่า (ลบการสูญเสียทางกล โดยทั่วไปคือ 10-20%)
เหตุใดการแลกเปลี่ยนนี้จึงมีความสำคัญในทางปฏิบัติ
แรงบิดคือสิ่งที่ทำงานเชิงกลจริงๆ เช่น การหมุนล้อจากแรงเสียดทาน การยกประตู หรือการขับเคลื่อนสายพานลำเลียง มอเตอร์กระแสตรงเปล่าที่หมุนด้วยความเร็วรอบสูงและมีแรงบิดต่ำจะหยุดทำงานทันทีที่พบกับแรงต้านที่แท้จริง การลดความเร็วลงเป็นสิ่งที่ทำให้มอเตอร์ตัวเดียวกันสามารถเคลื่อนย้ายบางสิ่งที่มีมวลและโหลดอยู่ด้านหลังได้
การเปรียบเทียบข้อมูลจำเพาะที่สำคัญแบบเคียงข้างกัน
ตารางด้านล่างแสดงช่วงประสิทธิภาพโดยทั่วไปสำหรับมอเตอร์กระแสตรง 12V ขนาดเล็ก เมื่อเปรียบเทียบกับมอเตอร์ตัวเดียวกันที่ติดตั้งกระปุกเกียร์
| ข้อมูลจำเพาะ | มอเตอร์กระแสตรงมาตรฐาน | มอเตอร์เกียร์ขนาดเล็ก |
|---|---|---|
| ความเร็วขณะไม่โหลด | 8,000-10,000 รอบต่อนาที | 80-150 รอบต่อนาที |
| แรงบิดแผงลอย | 0.5-1.5 กก.·ซม | 30-80 กก.·ซม |
| ประสิทธิภาพโดยทั่วไป | 75-85% | 60-75% |
| ขนาดทางกายภาพ | กะทัดรัด | อีกต่อไป (เพิ่มกระปุกเกียร์) |
| ต้นทุนต่อหน่วย | ล่าง | สูงขึ้น 20-60% |
โปรดทราบว่า ประสิทธิภาพลดลงเมื่ออัตราทดเกียร์เพิ่มขึ้น เนื่องจากแต่ละขั้นเกียร์เพิ่มเติมจะทำให้เกิดการสูญเสียแรงเสียดทาน กระปุกเกียร์ 10:1 อาจรักษาประสิทธิภาพไว้ 85% ในขณะที่กระปุกเกียร์ดาวเคราะห์ 300:1 อาจลดลงเหลือ 50-60%
เมื่อมอเตอร์กระแสตรงธรรมดาคือคำตอบที่ถูกต้อง
ข้ามกระปุกเกียร์เมื่อการใช้งานต้องการความเร็วมากกว่าแรง และโหลดเบาหรือหมุนได้อย่างอิสระแล้ว กรณีการใช้งานทั่วไปได้แก่:
- พัดลมระบายความร้อนและเครื่องเป่าลมที่มีกระแสลม ไม่ใช่แรงบิด คือเป้าหมาย
- โดรนขนาดเล็กและใบพัดยานพาหนะ RC
- มอเตอร์สั่นสะเทือนในโทรศัพท์และอุปกรณ์สวมใส่
- สปินเดิลความเร็วสูงสำหรับเครื่องมือ เช่น เครื่องตัดโรตารี่หรือสว่าน
- การใช้งานที่ใช้เกียร์หรือสายพานภายนอกที่อื่นในระบบอยู่แล้ว
ในกรณีเหล่านี้ การเพิ่มกระปุกเกียร์มีแต่จะเพิ่มต้นทุน ขนาด และการสูญเสียทางกลไกโดยไม่เกิดประโยชน์ใดๆ อย่างแท้จริง
เมื่อมอเตอร์เกียร์ขนาดเล็กมีมูลค่าเพิ่ม
มอเตอร์เกียร์ขนาดเล็กจะได้ราคาที่สูงกว่าเมื่อใดก็ตามที่โหลดต้านทานการเคลื่อนไหว ซึ่งหมายความว่าต้องใช้แรงจริงในการเริ่มหรือรักษาการเคลื่อนไหว สถานการณ์ทั่วไป ได้แก่:
- แขนหุ่นยนต์และแอคทูเอเตอร์ที่ต้องยกหรือยึดตำแหน่งคงที่ขณะรับน้ำหนัก
- ระบบหน้าต่างและประตูอัตโนมัติ รวมถึงเครื่องเปิดประตู
- ระบบสายพานลำเลียงเคลื่อนย้ายผลิตภัณฑ์โดยเสียดสี
- ไม้กันสั่นของกล้องและกลไกการแพนกล้องที่ต้องการการเคลื่อนไหวที่แม่นยำและช้า
- ตู้จำหน่ายสินค้าอัตโนมัติและกลไกการจ่ายยา
- รถเข็นวีลแชร์และอุปกรณ์ช่วยเคลื่อนที่ที่ใช้พลังงานแบตเตอรี่
ตัวอย่างขนาดในโลกแห่งความเป็นจริง
พิจารณาข้อต่อแขนหุ่นยนต์ขนาดเล็กที่ต้องยกของหนัก 500 กรัมที่รัศมี 5 ซม. ที่ต้องอาศัยประมาณนั้น แรงบิด 25 กก.·ซม ที่ข้อต่อ มอเตอร์กระแสตรงเปล่าที่สร้างแรงบิดแผง 1 กก·ซม. ไม่สามารถทำเช่นนี้ได้ เพราะมอเตอร์จะหยุดทันที การจับคู่มอเตอร์เดียวกันกับกระปุกเกียร์ 30:1 จะทำให้แรงบิดใช้งานได้ประมาณ 25-27 กก.ซม. (คิดเป็นการสูญเสียทางกล 15%) ซึ่งอยู่ในช่วงที่เหมาะสม นี่คือการคำนวณที่แยกการออกแบบการทำงานออกจากมอเตอร์ที่ถูกไฟไหม้
วิธีการเลือกอัตราทดเกียร์ที่เหมาะสม
การเลือกอัตราทดเกียร์ไม่ใช่การคาดเดา แต่จะขึ้นอยู่กับแรงบิดและความเร็วที่ต้องการโดยตรง ใช้กระบวนการพื้นฐานนี้:
- คำนวณแรงบิดที่ต้องการที่เพลาเอาท์พุตตามน้ำหนักบรรทุกและระยะห่างของแขนคันโยก
- ตรวจสอบแรงบิดแผงลอยของมอเตอร์ฐานและความเร็วรอบเดินเบาจากเอกสารข้อมูล
- หารแรงบิดที่ต้องการด้วยแรงบิดพิกัดของมอเตอร์เพื่อประมาณอัตราทดเกียร์ขั้นต่ำที่ต้องการ
- เพิ่มส่วนต่างด้านความปลอดภัย 20-30% เพื่อชดเชยการสูญเสียกระปุกเกียร์ และหลีกเลี่ยงการใช้มอเตอร์ในสภาพที่หยุดนิ่ง
- ยืนยันว่าความเร็วเอาต์พุตที่ได้ยังคงตรงตามความต้องการด้านเวลาของแอปพลิเคชันของคุณ
การใช้มอเตอร์ใกล้กับแรงบิดของแผงมากเกินไปอย่างต่อเนื่องทำให้เกิดความร้อนสูงเกินไปและความล้มเหลวก่อนเวลาอันควร การออกแบบมอเตอร์เกียร์ขนาดเล็กส่วนใหญ่จะทำงานได้ดีที่สุดเมื่อทำงานที่ 50-70% ของแรงบิดแผงลอยที่กำหนด เหลือพื้นที่ว่างไว้สำหรับการเปลี่ยนแปลงโหลด
ข้อผิดพลาดทั่วไปเมื่อเลือกระหว่างสองสิ่งนี้
ข้อผิดพลาดที่เกิดขึ้นซ้ำๆ เกิดขึ้นทั่วทั้ง DIY และแม้กระทั่งการออกแบบเชิงพาณิชย์บางส่วน:
- การเลือกมอเตอร์โดยพิจารณาจากแรงดันไฟฟ้าและ RPM เพียงอย่างเดียว โดยไม่สนใจข้อกำหนดด้านแรงบิดเลย
- สมมติว่าอัตราทดเกียร์ที่สูงขึ้นย่อมปลอดภัยกว่าเสมอ การลดของเสียที่มากเกินไปจะทำให้ประสิทธิภาพการสิ้นเปลืองเพิ่มขึ้น และเพิ่มขนาดและต้นทุนโดยไม่จำเป็น
- มองเห็นฟันเฟืองในกระปุกเกียร์ราคาถูก ซึ่งทำให้การวางตำแหน่งไม่ถูกต้องในการใช้งานที่มีความแม่นยำ
- ไม่สนใจรอบการทำงาน — มอเตอร์เกียร์ที่ได้รับการจัดอันดับสำหรับการใช้งานเป็นระยะๆ จะร้อนเกินไปหากทำงานอย่างต่อเนื่อง
การตรวจสอบเอกสารข้อมูลของผู้ผลิตเพื่อดูทั้งแรงบิดคงที่และอัตราแรงบิดต่อเนื่องจะช่วยหลีกเลี่ยงปัญหาเหล่านี้ส่วนใหญ่ก่อนที่การออกแบบจะเสร็จสิ้น
ข่าว
-
ต้นกำเนิดมอเตอร์กระแสตรงแบบแปรงถ่านและพื้นฐานทางกายภาพ ที่ แปรงมอเตอร์กระแสตรง เป็นผู้บุกเบิกในการแปลงพลังงานไฟฟ้าเป็นการเคลื่อนที่เชิงกล และมีประวัติศาสตร์ที่เ...
READ MORE -
ทุกวันนี้ใครยังคงใช้มอเตอร์กระแสตรงแบบมีแปรงถ่านอยู่บ้าง? มอเตอร์กระแสตรงแบบมีแปรงถ่านในเครื่องใช้ไฟฟ้าขนาดเล็ก แม้ว่าการนำเทคโนโลยีมอเตอร์แบบไร้แปรงถ่านมาใช้เพิ่มมากข...
READ MORE -
การใช้งานมอเตอร์กระแสตรงแบบแปรงถ่านในอุปกรณ์อิเล็กทรอนิกส์และอุปกรณ์อัจฉริยะ บทบาทของมอเตอร์กระแสตรงแบบแปรงถ่านในการออกแบบอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค แ...
READ MORE
 บ้าน
เกี่ยวกับเรา
ข่าว


ลิขสิทธิ์ © Yuyao Hongyang Micromotor Co., Ltd. สงวนลิขสิทธิ์.